资源
正文
课程定位
本笔记根据本项目中的视频教程、STM32F103 工程源码、标准外设库和配套资料整理而成,适合作为 STM32F103 系列单片机的入门课程讲义。
课程主线是:
GPIO
  → 外部中断
  → 定时器与 PWM
  → ADC
  → DMA
  → USART
  → I2C
  → SPI
  → RTC 与低功耗
  → 看门狗与 Flash
项目主要使用:
- STM32F103C8T6 或兼容的 STM32F103 系列芯片
- Keil MDK
- STM32F10x Standard Peripheral Library V3.5.0
- ST-LINK 下载调试器
- USB 转串口模块
- OLED、MPU6050、W25Q64、TB6612 等外设模块
本课程中的每个例程通常是一个独立 Keil 工程。不同章节可能重复使用同一个引脚,但这并不表示所有模块可以同时连接。
第一部分:学习准备
1. 硬件安全与基本连接
1.1 电源原则
STM32F103 的 GPIO 通常工作在 3.3V 电平。连接外设时必须注意:
- 外设信号输入 STM32 前不能超过芯片允许的电压范围。
- 外接模块必须与 STM32 共地。
- 舵机、电机等大电流负载不能直接由 STM32 GPIO 供电。
- 电机和舵机最好使用独立电源,但信号地必须与 STM32 的 GND 相连。
- 不确定模块是否兼容 3.3V 时,应先查看模块原理图或数据手册。
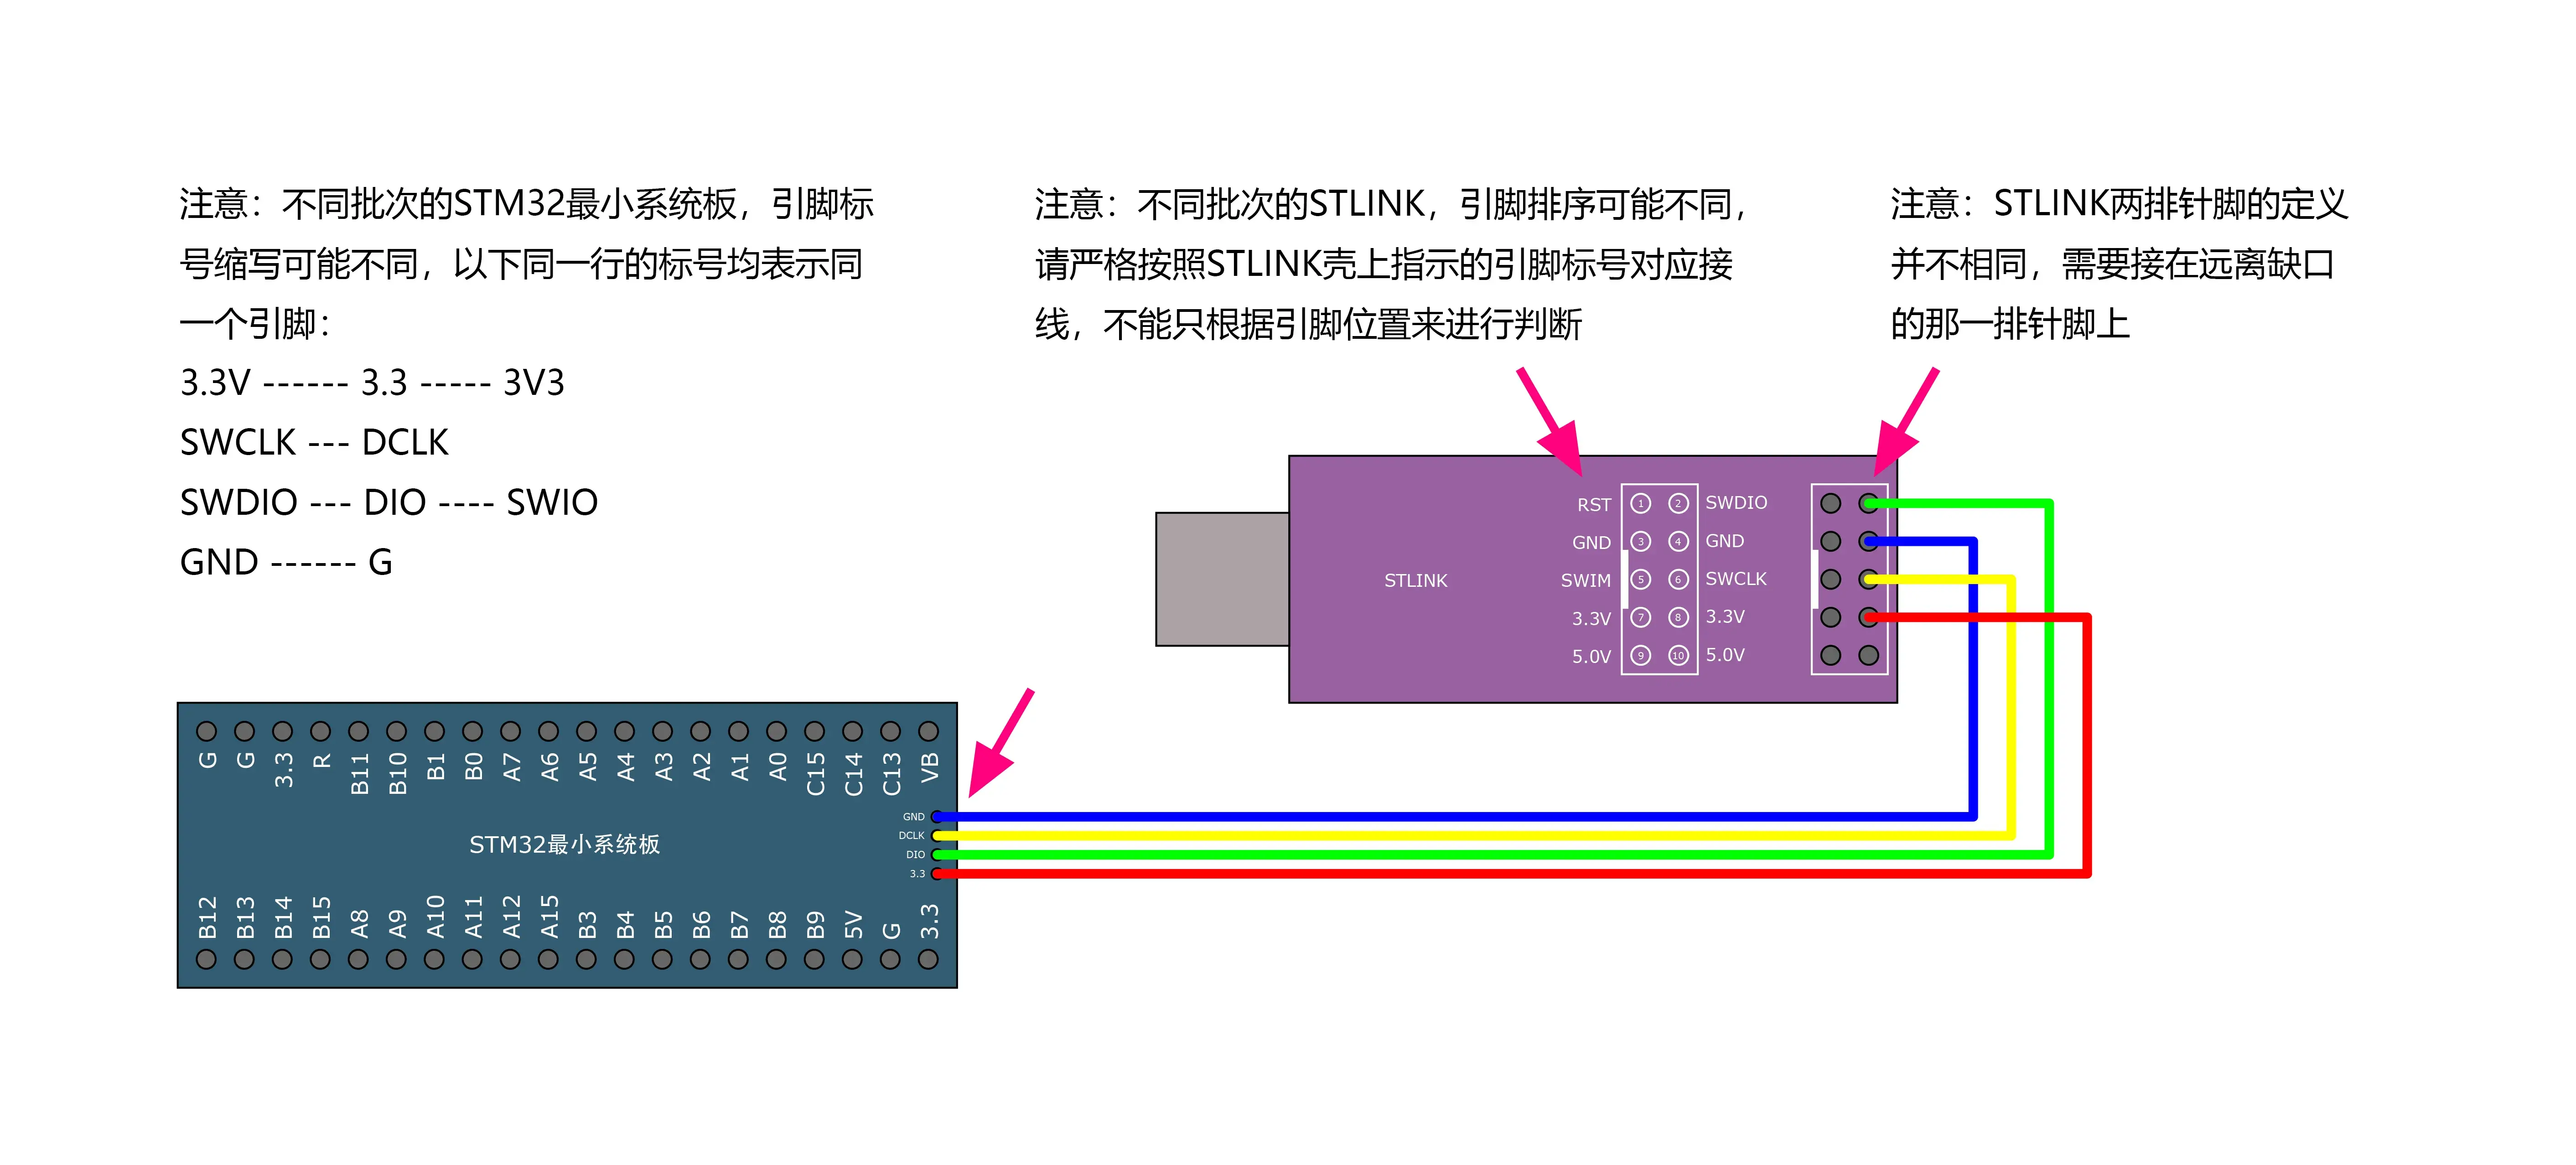
1.2 ST-LINK SWD 连接
ST-LINK 3.3V/Vref → 开发板 3.3V
ST-LINK GND       → 开发板 GND
ST-LINK SWDIO     → STM32 PA13
ST-LINK SWCLK     → STM32 PA14
ST-LINK NRST      → 开发板 NRST,可选
SWDIO 和 SWCLK 不能接反。ST-LINK 的 3.3V/Vref 主要用于电平参考,是否由 ST-LINK 给开发板供电,要根据具体接线方式决定。
1.3 项目常用引脚总表
| 功能 | 引脚 | 电气配置 | 备注 |
|---|---|---|---|
| LED1 | PA1 | 推挽输出 | 源码中低电平点亮 |
| LED2 | PA2 | 推挽输出 | 源码中低电平点亮 |
| 按键 1 | PB1 | 上拉输入 | 低电平表示按下 |
| 按键 2 | PB11 | 上拉输入 | 低电平表示按下 |
| OLED SCL | PB8 | 开漏输出 | 四针脚软件 I2C OLED |
| OLED SDA | PB9 | 开漏输出 | 四针脚软件 I2C OLED |
| 蜂鸣器 | PB12 | 推挽输出 | 低电平开启 |
| 光敏传感器 | PB13 | 上拉输入 | 使用数字输出,不是 ADC |
| 对射式红外 | PB14 | 上拉输入/EXTI | 下降沿触发 |
| 定时器外部时钟 | PA0 | 上拉输入 | TIM2 ETR |
| PWM 输出 | PA0、PA1、PA2 | 复用推挽 | 由不同 TIM2 通道使用 |
| ADC 输入 | PA0~PA3 | 模拟输入 | ADC1 通道 0~3 |
| 串口 TX | PA9 | 复用推挽 | USART1_TX |
| 串口 RX | PA10 | 上拉输入 | USART1_RX |
| 软件/硬件 I2C | PB10/PB11 | 开漏或复用开漏 | I2C2 或软件 I2C |
| SPI CS | PA4 | 推挽输出 | 软件控制片选 |
| SPI SCK | PA5 | 推挽或复用推挽 | SPI1_SCK |
| SPI MISO | PA6 | 上拉输入 | SPI1_MISO |
| SPI MOSI | PA7 | 推挽或复用推挽 | SPI1_MOSI |
提示
推挽输出:MCU 可以主动输出高电平,也可以主动输出低电平。适合 LED、蜂鸣器、片选 CS。
上拉输入:GPIO 平时通过上拉保持为 1,外部设备动作时把它拉成 0。所以经常出现“低电平表示按下”。
开漏输出:GPIO 只能主动拉低,不能主动输出高电平,高电平依赖上拉电阻。I2C 的 SDA/SCL 通常就是这种方式。
复用推挽 / 复用开漏:GPIO 不再由普通 GPIO_Write() 控制,而是交给 USART、SPI、TIM、I2C 等片上外设。
模拟输入:关闭数字输入输出功能,把这个引脚交给 ADC。
EXTI:GPIO 可以触发外部中断,例如检测下降沿。
STM32 GPIO
│
├── 普通数字输出
│   ├── LED
│   ├── 蜂鸣器
│   └── SPI CS
│
├── 普通数字输入
│   ├── 按键
│   └── 光敏传感器 DO
│
├── 中断输入
│   └── 红外传感器
│
├── 模拟输入
│   └── ADC
│
└── 外设复用
    ├── TIM → PWM / ETR
    ├── USART → TX / RX
    ├── I2C → SCL / SDA
    └── SPI → SCK / MISO / MOSI
1.4 引脚复用冲突
学习时必须以当前章节的工程为准。例如:
- PA0 可能是 ADC、TIM2 ETR、PWM 或待机唤醒脚。
- PA1 可能是板载 LED,也可能是舵机 PWM。
- PA2 可能是板载 LED,也可能是电机 PWM。
- PA4~PA7 可能用于电机控制或 SPI。
- PB1 既是按键 1,也可能是旋转编码器 B 相。
因此建议一次只运行一个章节的工程,不要把所有模块叠加连接。
2. STM32 工程运行链路
STM32 程序的启动过程大致如下:
上电或复位
  → 启动文件
  → 设置初始栈
  → SystemInit()
  → C 运行环境初始化
  → main()
  → while(1)
一个最小主函数如下:
#include "stm32f10x.h"

int main(void)
{
    while (1)
    {
        /* 主循环中的任务 */
    }
}
项目工程通常包含:
User/main.c:用户主程序Hardware/*.c:LED、按键、OLED、串口等硬件驱动System/*.c:延时、DMA、RTC、Flash 存储等系统模块Library/*.c:STM32 标准外设库Start/*.s:启动文件Start/system_stm32f10x.c:系统时钟User/stm32f10x_it.c:部分中断服务函数
建议阅读顺序:
main.c
  → 初始化函数
  → 硬件驱动
  → 标准外设库
  → 寄存器
第二部分:分章节教学笔记
第 1 章 STM32 简介
1.1 学习目标
本章建立以下基本概念:
- 微控制器和普通 CPU 的区别
- Cortex-M3 内核
- Flash、SRAM 和寄存器
- GPIO、定时器、ADC、通信外设
- 时钟、总线和外设之间的关系
STM32 不是只有一个 CPU,而是将 CPU、存储器和大量外设集成在一颗芯片中。
1.2 电路连接
本章不需要额外外设。只需:
开发板 → 供电
ST-LINK → SWD 接口
1.3 时钟门控
使用外设前必须打开对应时钟:
RCC_APB2PeriphClockCmd(
    RCC_APB2Periph_GPIOA,
    ENABLE
);

RCC_APB1PeriphClockCmd(
    RCC_APB1Periph_TIM2,
    ENABLE
);
STM32 默认关闭部分外设时钟可以降低功耗。没有开启时钟时,对外设寄存器的配置通常不会产生预期效果。
1.4 课后练习
- 查找 STM32F103C8T6 的 Flash 和 SRAM 容量。
- 找出 GPIOA、TIM2、ADC1 分别挂在哪条总线上。
- 说明为什么 GPIO 初始化前必须开启 GPIO 时钟。
第 2 章 软件安装与新建工程
2.1 开发工具
需要准备:
- Keil MDK
- STM32F1 芯片支持包
- ST-LINK 驱动
- USB 转串口驱动
- FlyMcu
- 串口助手
2.2 新建工程的核心结构
例程 2-1:工程模板
标准外设库工程需要添加:
- 启动文件
system_stm32f10x.cstm32f10x.h- 需要使用的外设库文件
main.c- 用户驱动文件
工程中常见的配置步骤:
- 选择目标芯片。
- 添加启动文件。
- 添加 CMSIS 和标准外设库。
- 设置宏定义,例如芯片密度类型。
- 设置头文件搜索路径。
- 配置 ST-LINK 下载器。
- 编译并下载。
2.3 GPIO 初始化模板
GPIO_InitTypeDef GPIO_InitStructure;

GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;

GPIO_Init(GPIOA, &GPIO_InitStructure);
这里使用结构体描述外设参数,再调用标准外设库函数写入寄存器。
2.4 常见编译问题
- 头文件没有加入工程。
- 启动文件选择错误。
- 芯片密度宏定义不匹配。
- 同一个函数被重复定义。
- 中断函数名称拼写错误。
- 工程路径或文件名包含特殊字符导致工具链异常。
第 3 章 GPIO 输出、输入、LED、按键和蜂鸣器
3.1 GPIO 输出
例程 3-1:LED 闪烁
PA0 ─── 电阻 ─── LED ─── GND
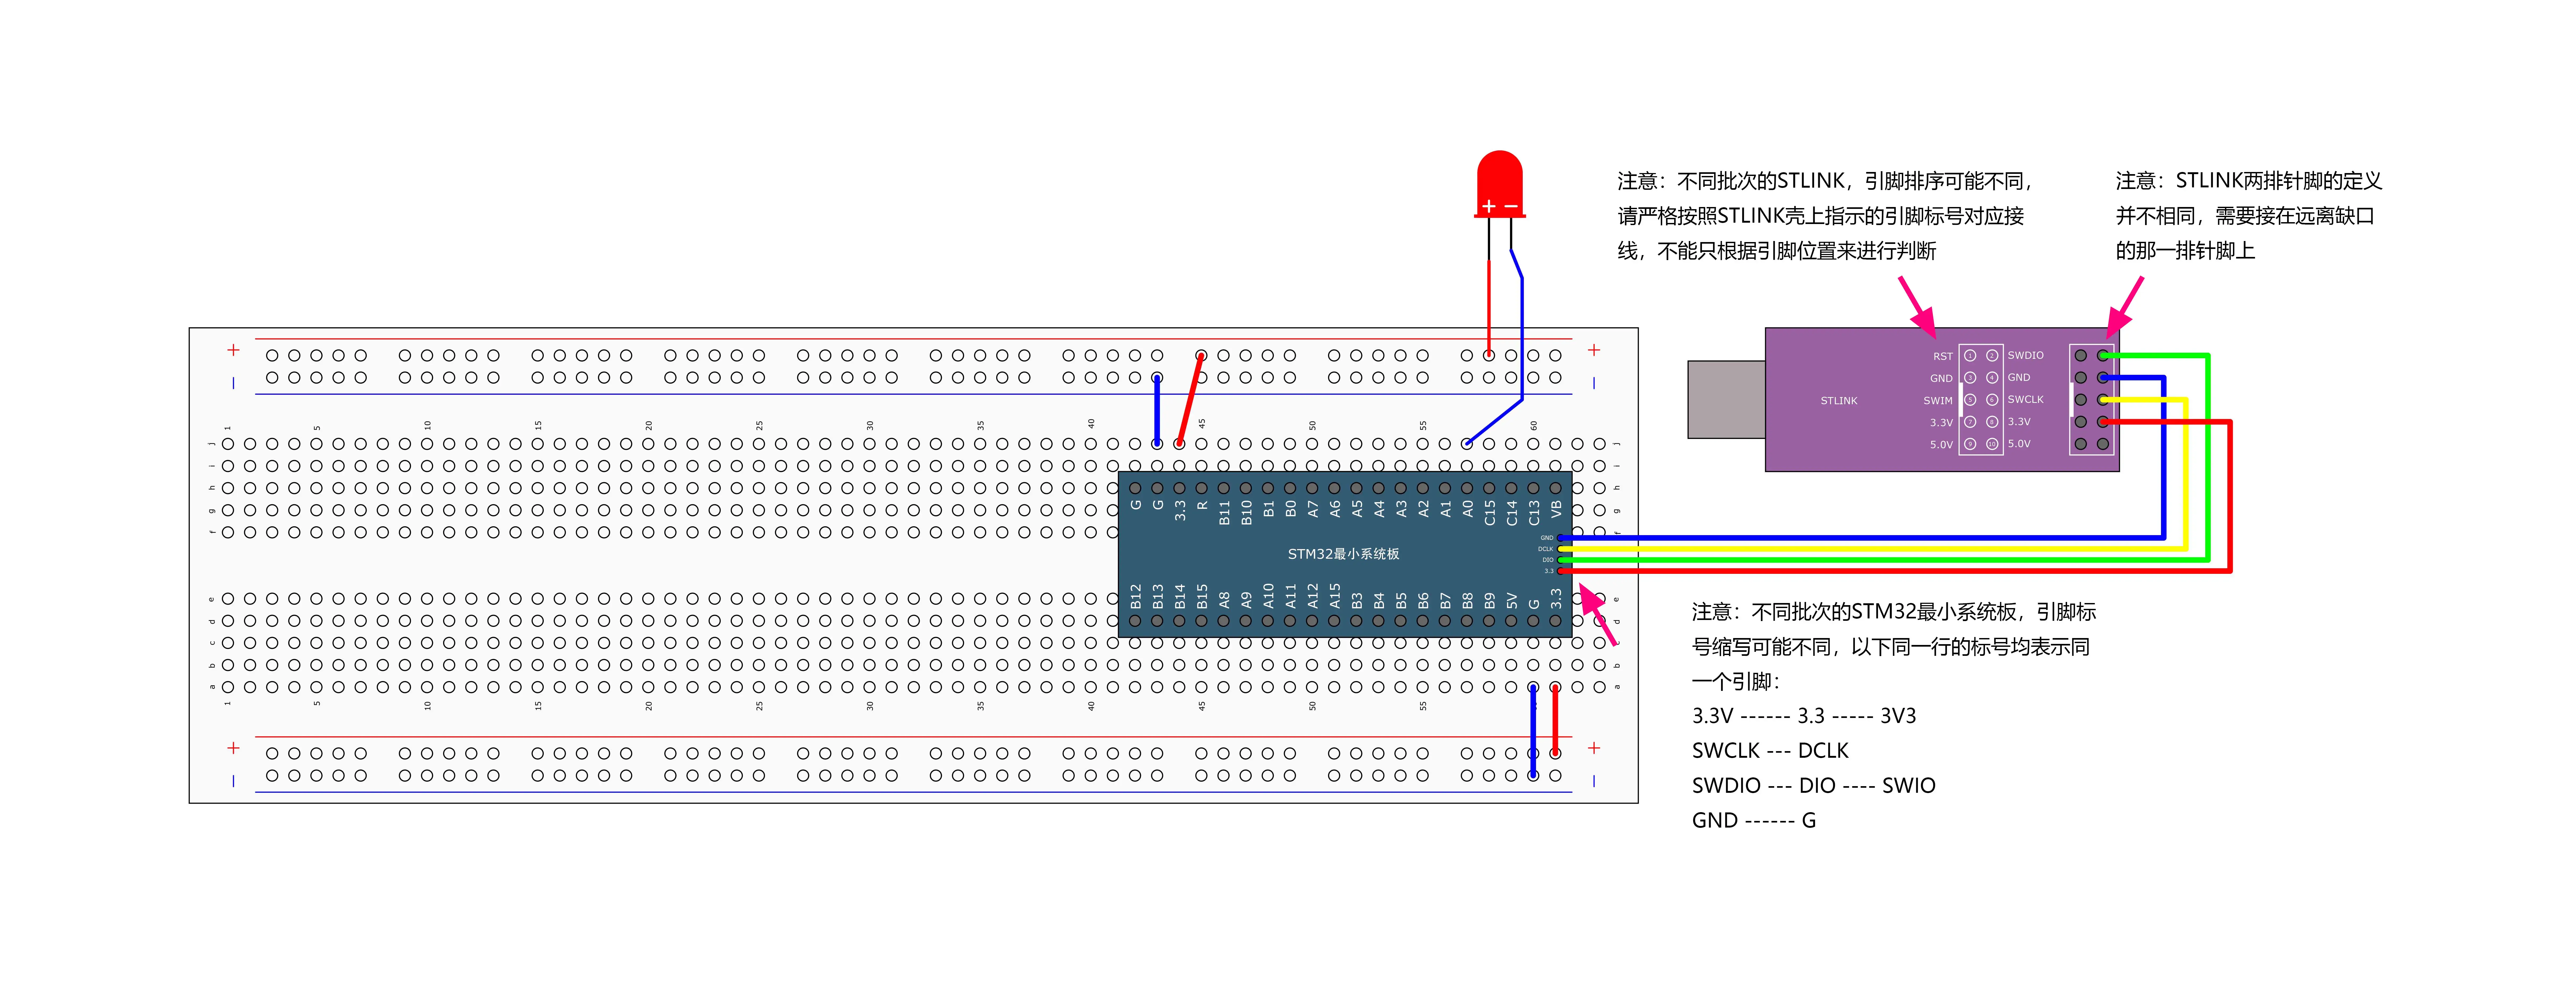
项目 3-1 LED 闪烁 开启 GPIOA 时钟,并把 PA0 配置为 50 MHz 推挽输出。这段初始化代码只是配置 PA0 的工作方式,并没有决定它当前输出高电平还是低电平。:
RCC_APB2PeriphClockCmd(
    RCC_APB2Periph_GPIOA,
    ENABLE
);

GPIO_InitTypeDef GPIO_InitStructure;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOA, &GPIO_InitStructure);
3.2 LED 连接
例程 3-2:LED 流水灯
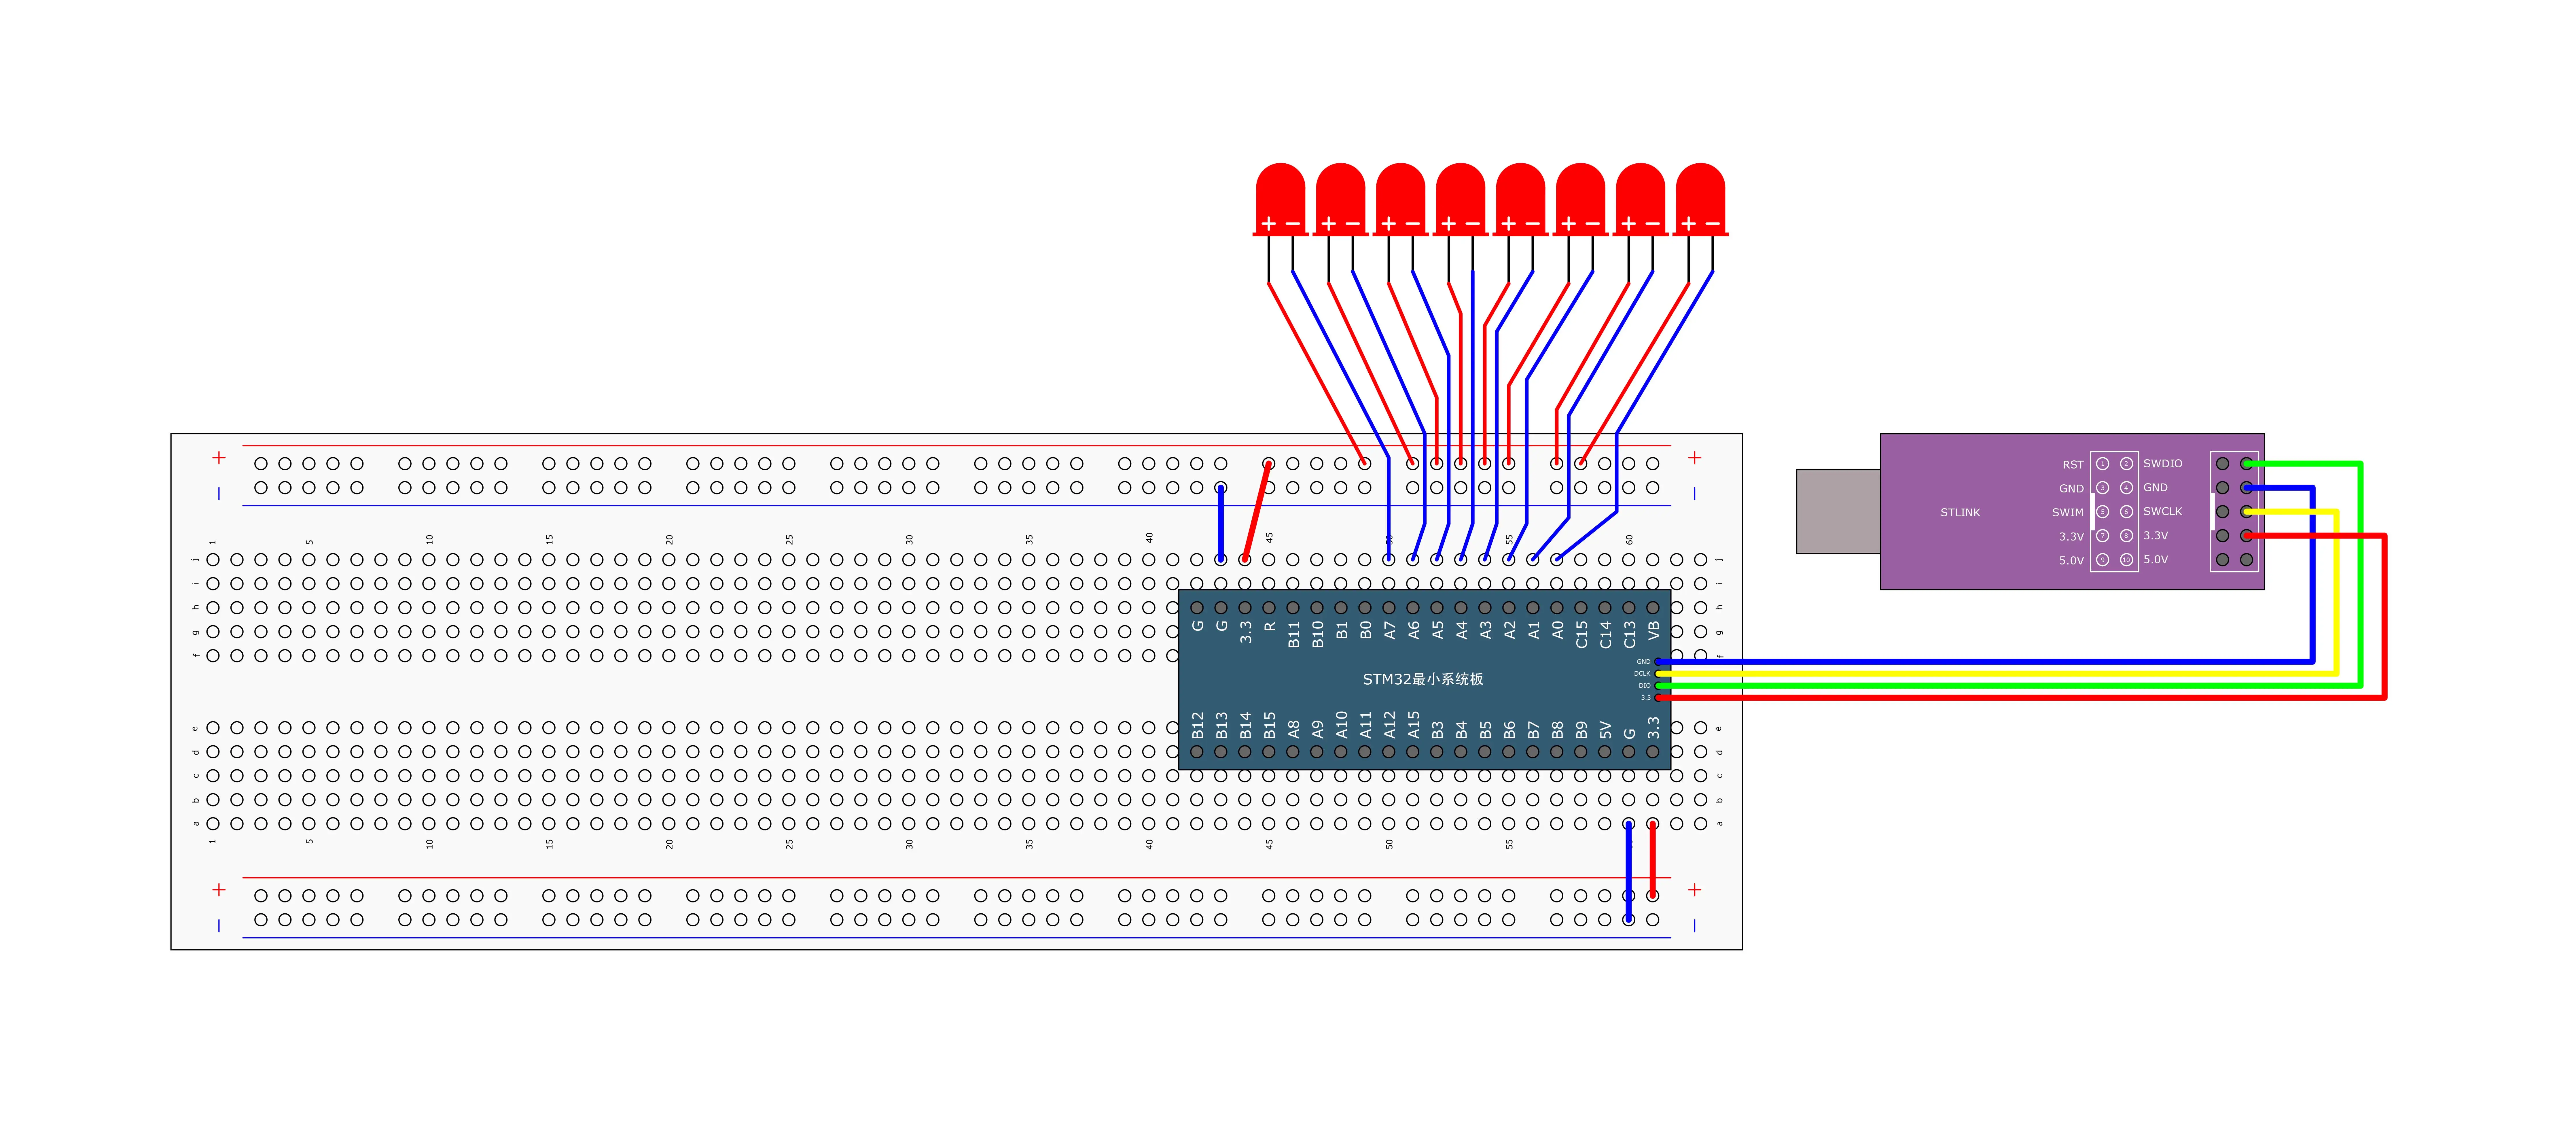
外接 LED 建议:
PA0 → 限流电阻 → LED正极
LED负极 → GND
项目模块化 LED 驱动使用 PA1 和 PA2:
void LED1_ON(void)
{
    GPIO_ResetBits(GPIOA, GPIO_Pin_1);
}

void LED1_OFF(void)
{
    GPIO_SetBits(GPIOA, GPIO_Pin_1);
}
这说明该 LED 电路是低电平有效:
PA1 = 0 → LED 亮
PA1 = 1 → LED 灭
3.3 按键连接与消抖
例程 3-4:按键控制 LED
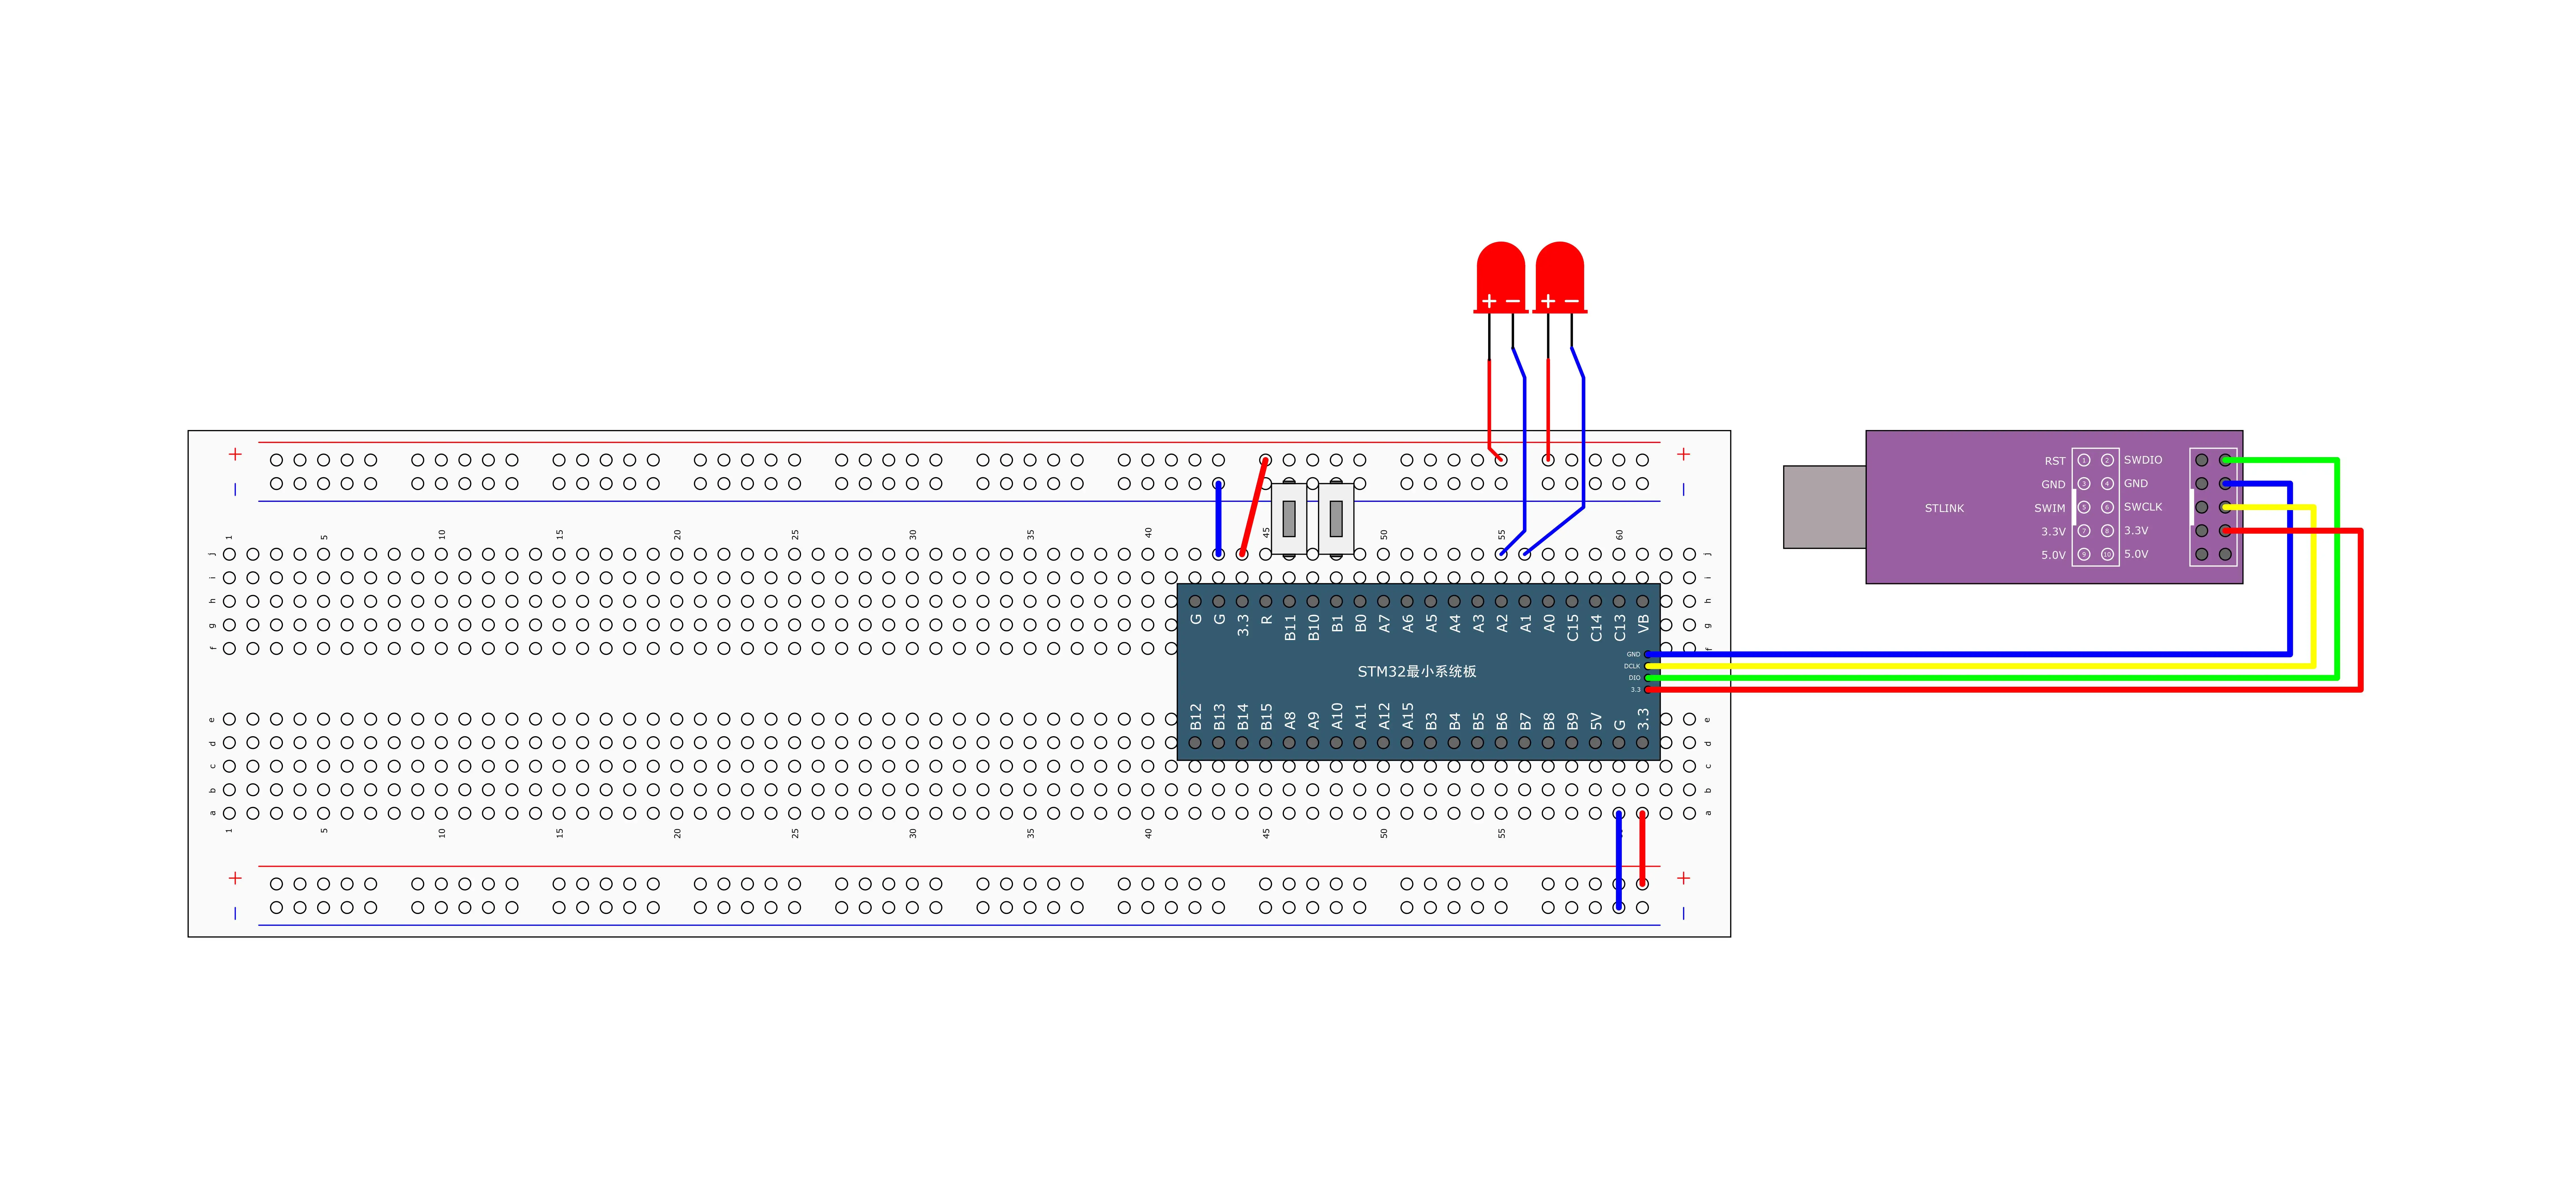
按键1 → PB1 和 GND 之间
按键2 → PB11 和 GND 之间
源码使用内部上拉:
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1 | GPIO_Pin_11;
GPIO_Init(GPIOB, &GPIO_InitStructure);
读取按键:
uint8_t Key_GetNum(void)
{
    uint8_t KeyNum = 0;

    if (GPIO_ReadInputDataBit(
            GPIOB,
            GPIO_Pin_1
        ) == 0)
    {
        Delay_ms(20);

        while (GPIO_ReadInputDataBit(
                   GPIOB,
                   GPIO_Pin_1
               ) == 0);

        Delay_ms(20);
        KeyNum = 1;
    }

    return KeyNum;
}
这种方式属于阻塞式按键扫描。更复杂的产品中可以使用定时器扫描和状态机消抖。
3.4 光敏传感器与蜂鸣器
例程 3-3:蜂鸣器
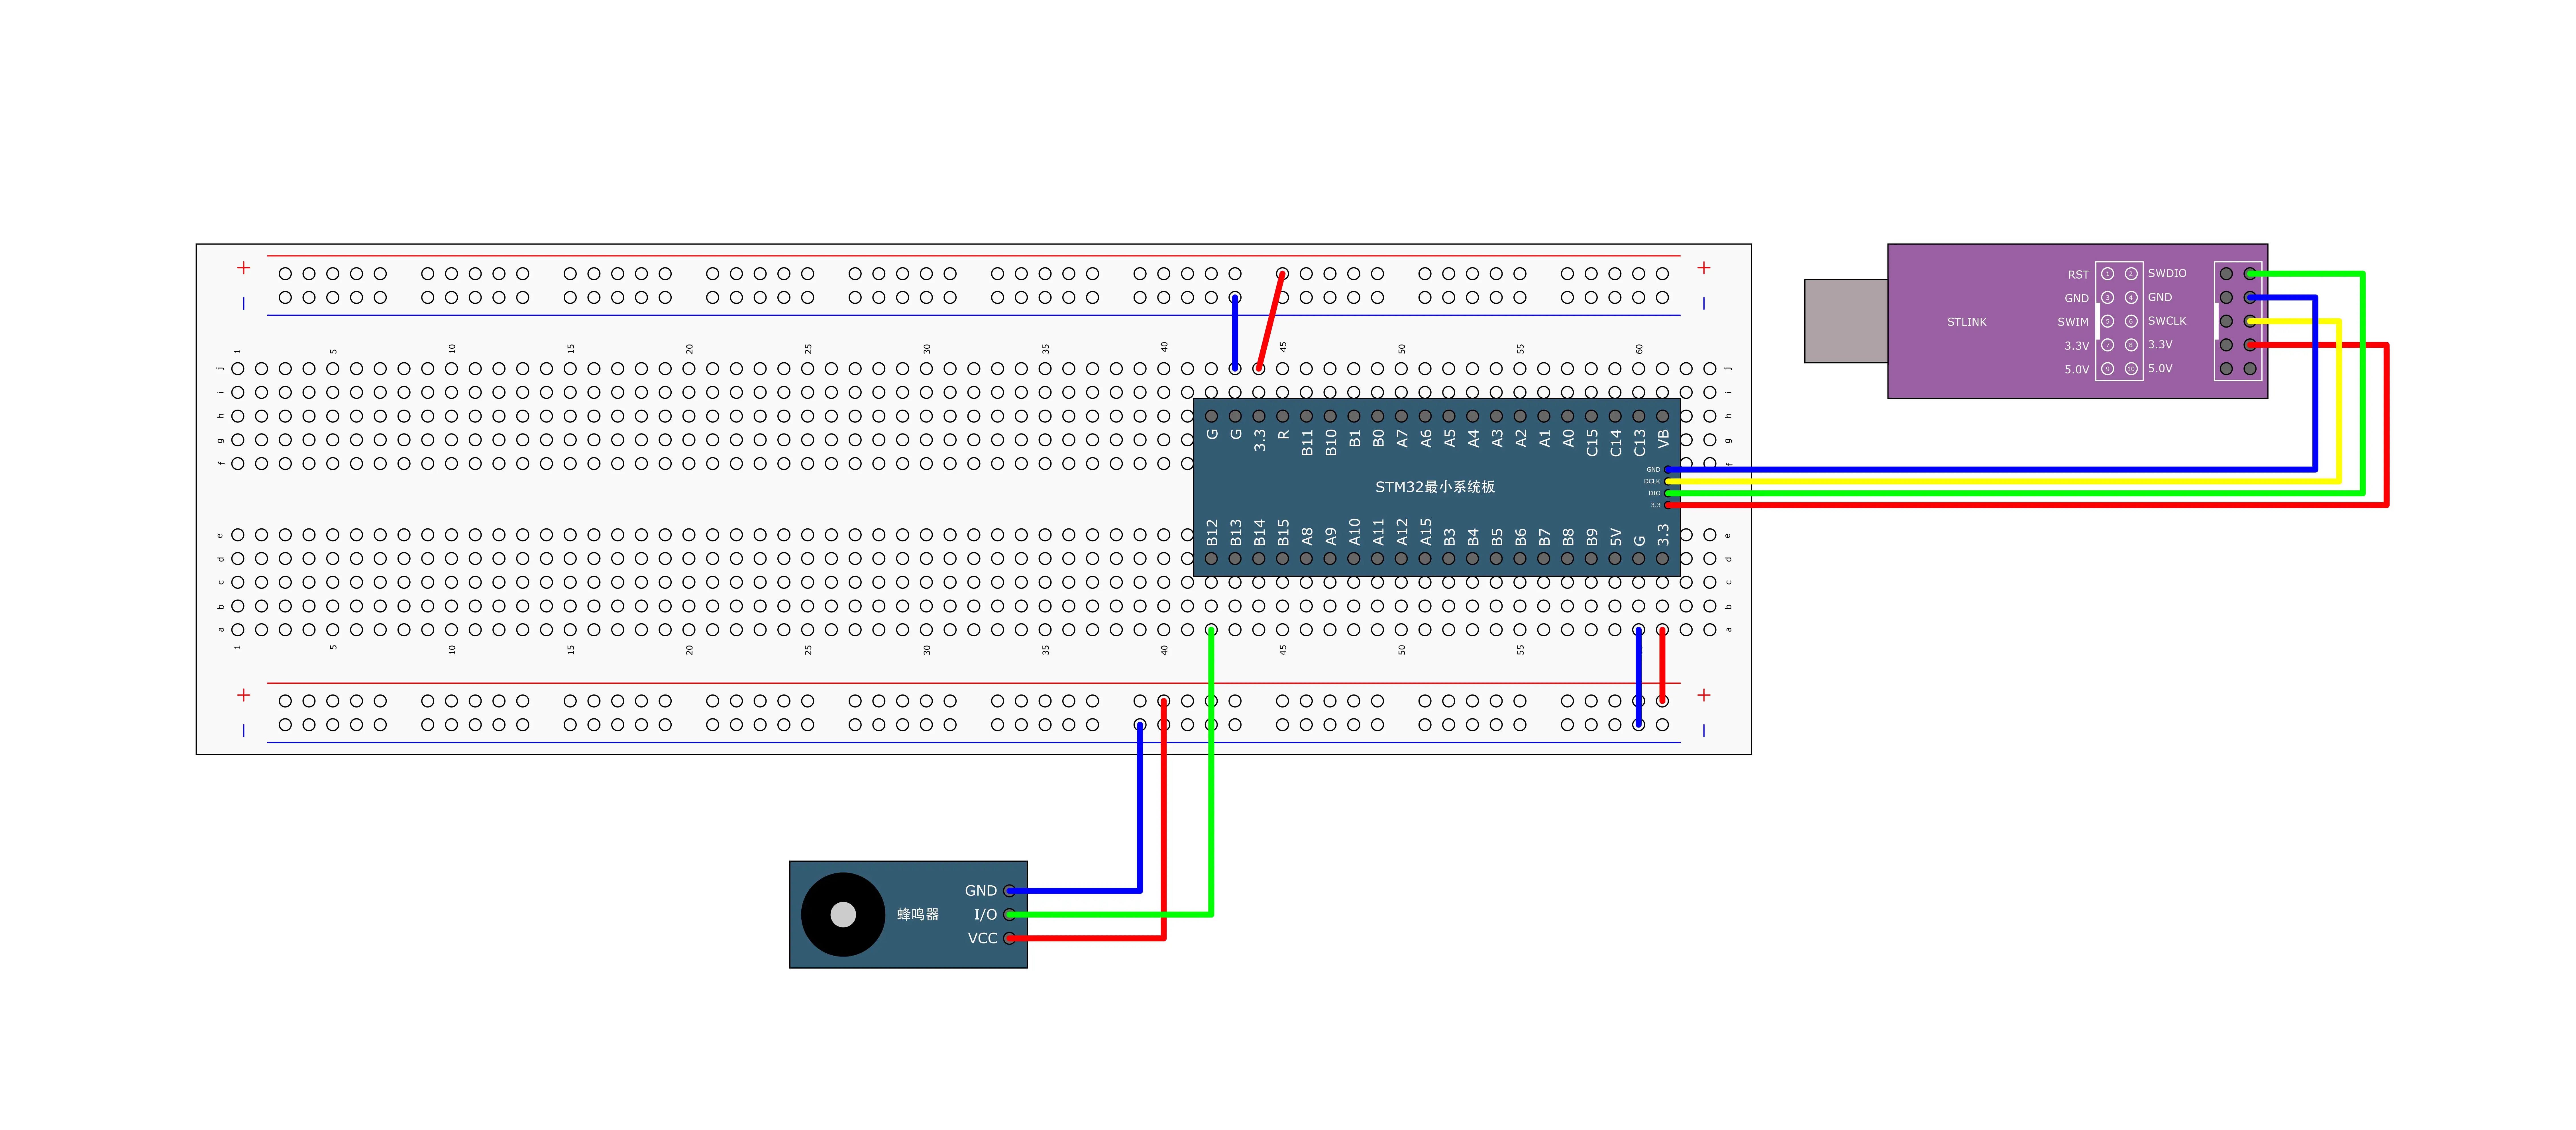
例程 3-5:光敏传感器控制蜂鸣器
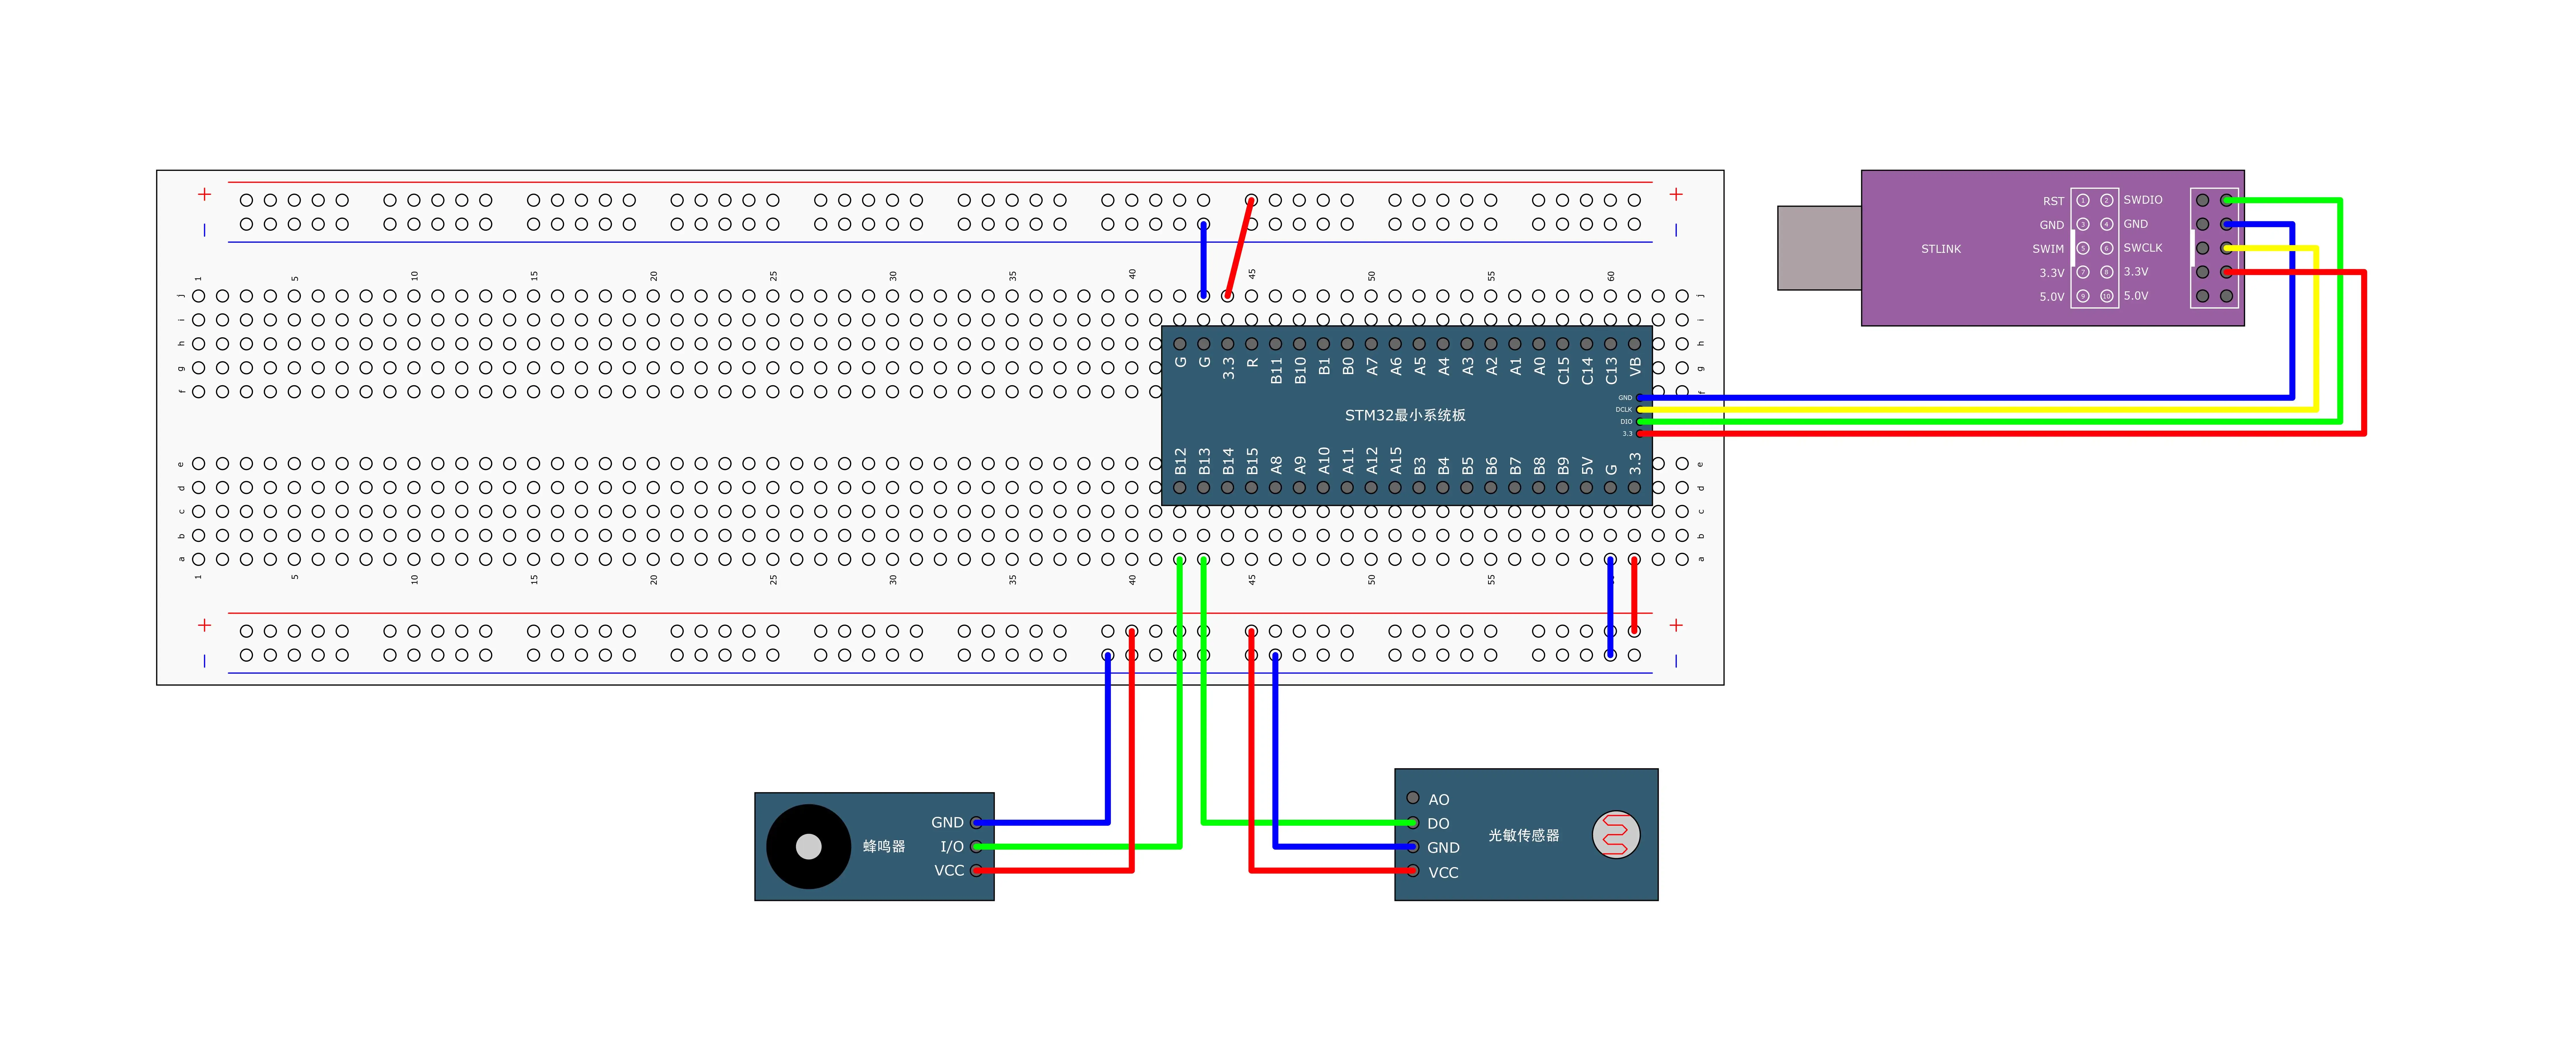
项目中光敏模块使用数字输出:
光敏模块 VCC → 3.3V
光敏模块 GND → GND
光敏模块 DO  → PB13
蜂鸣器控制端 → PB12
光敏传感器驱动:
uint8_t LightSensor_Get(void)
{
    return GPIO_ReadInputDataBit(
        GPIOB,
        GPIO_Pin_13
    );
}
蜂鸣器驱动:
void Buzzer_ON(void)
{
    GPIO_ResetBits(GPIOB, GPIO_Pin_12);
}
这里的光敏模块输出是高低电平,而不是连续模拟电压。如果要读取实际光照强度,应使用 ADC 章节的接法。
3.5 本章练习
- 按键 1 按下时翻转 LED1。
- 光线变暗时开启蜂鸣器。
- 将阻塞式消抖改成定时器扫描消抖。
第 4 章 OLED 显示屏
4.1 四针脚 I2C OLED 接线
例程 4-1:OLED 显示屏
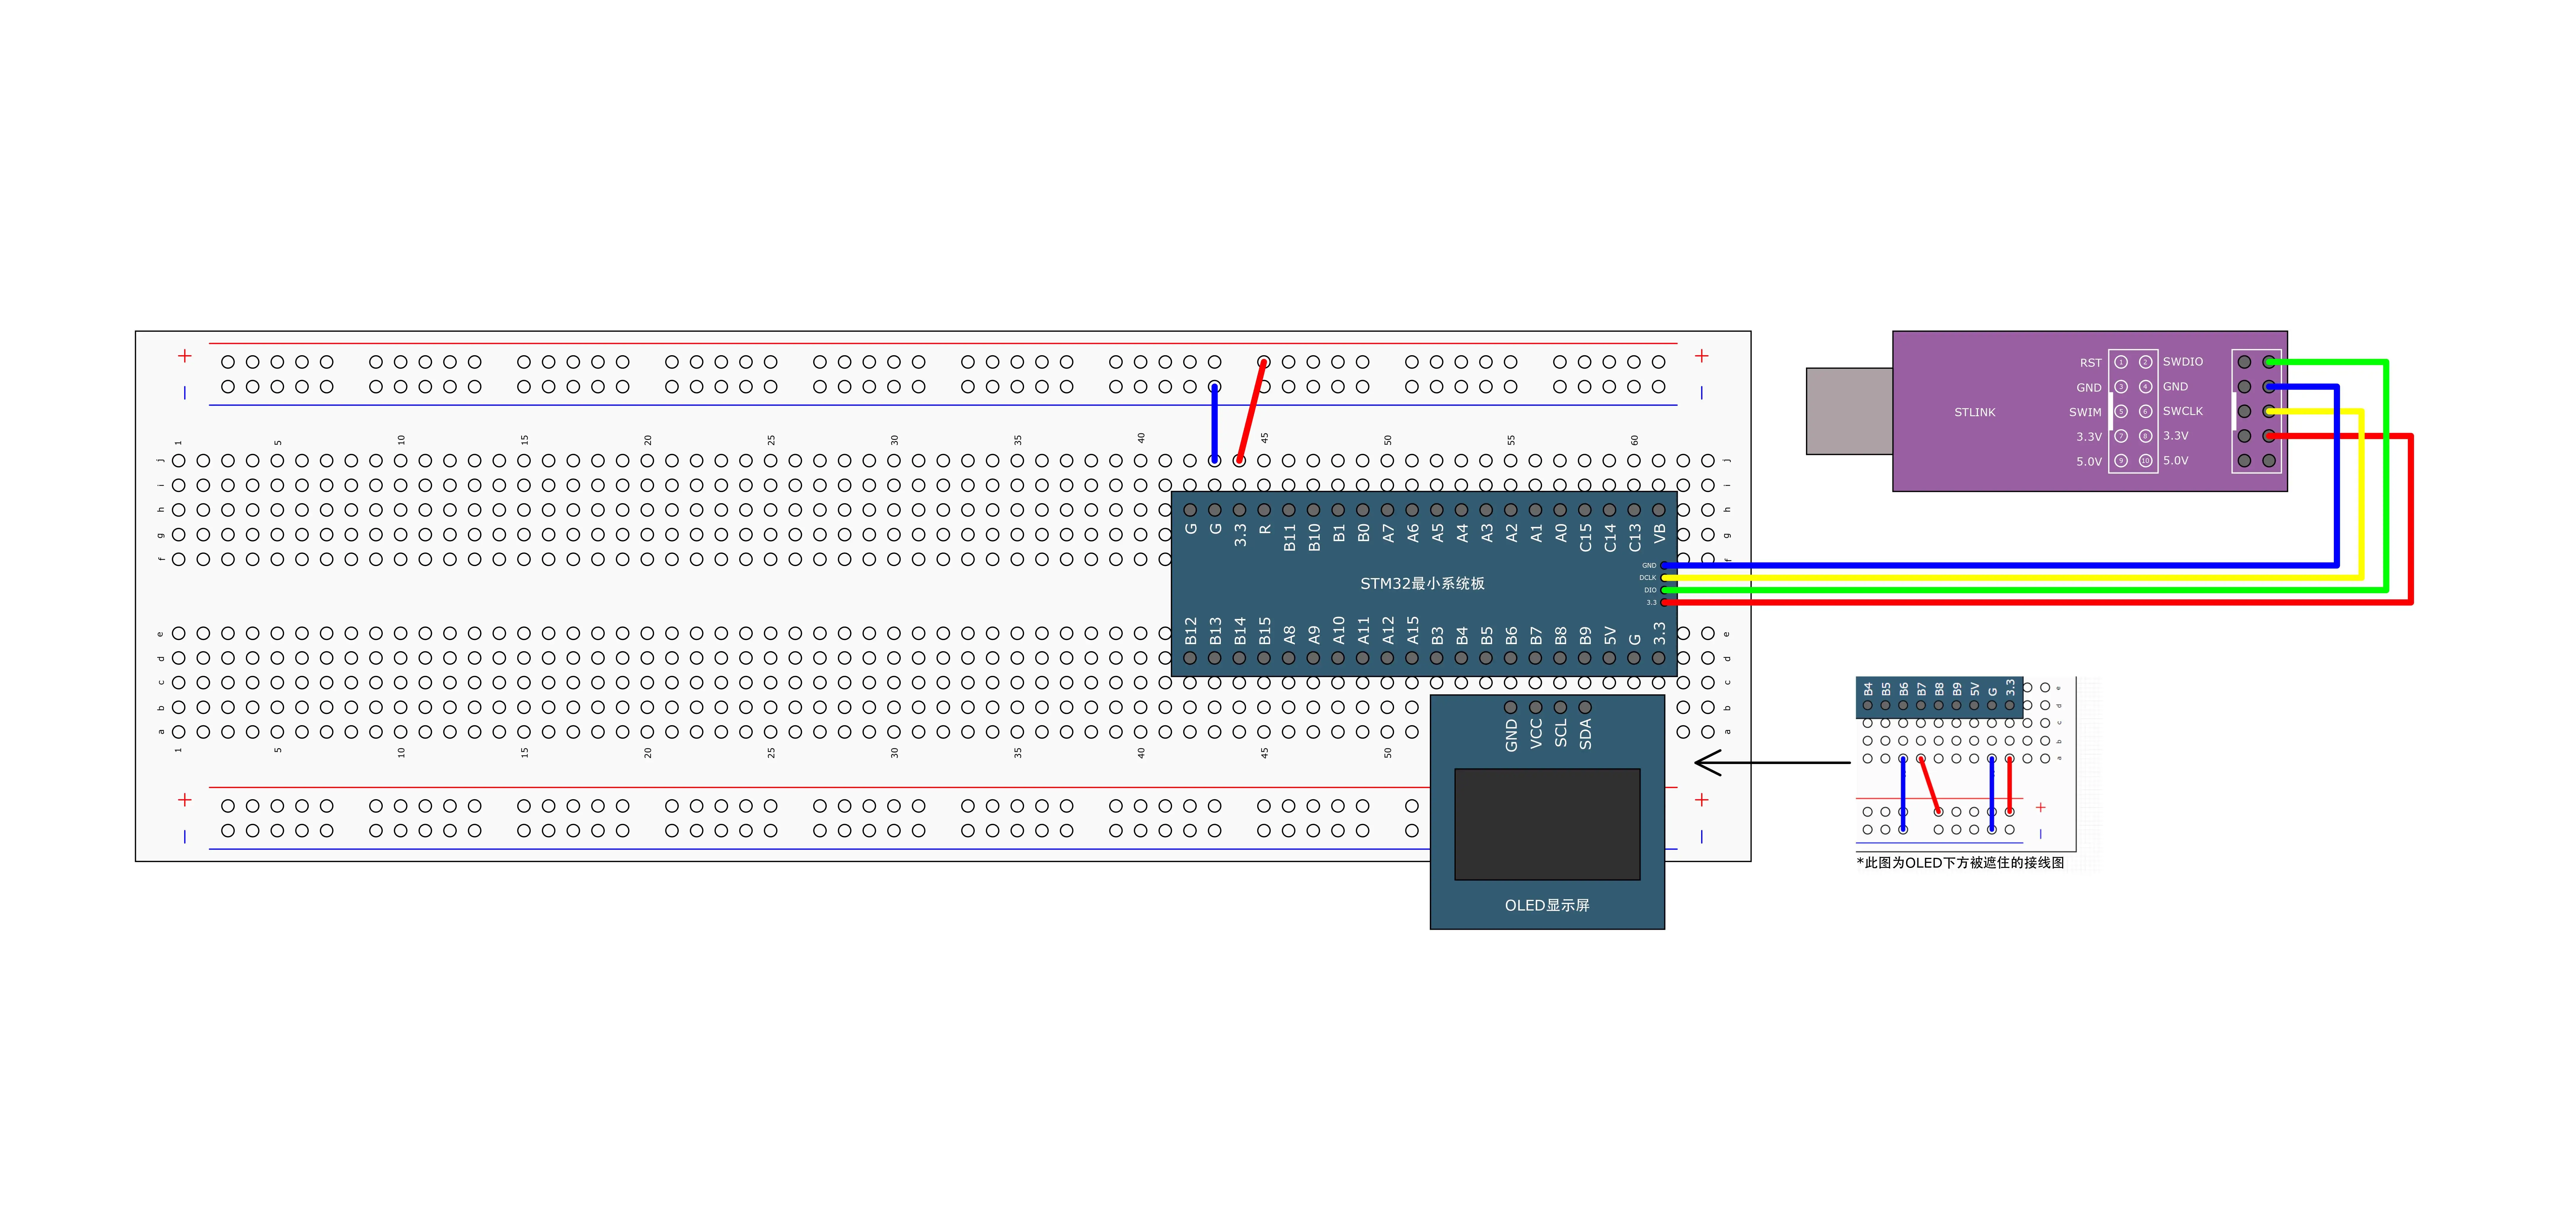
项目默认四针脚 OLED 使用软件 I2C:
OLED VCC → 3.3V
OLED GND → GND
OLED SCL → PB8
OLED SDA → PB9
提示
I²C( Inter-Integrated Circuit)就是用 SCL + SDA 两根线,让一个 MCU 和多个外设通过地址进行通信的协议。
VCC:OLED 电源GND:地线SCL:I²C 时钟线,由 STM32 产生时钟SDA:I²C 数据线,传输命令和显示数据
软件 I²C 不使用 STM32 内部的硬件 I²C 外设,而是由程序手动控制 PB8、PB9 的高低电平。
I²C 设备不会主动输出高电平,而是:
- 想发送
0:把线路拉低 - 想发送
1:释放线路,由上拉电阻把线路拉高
I2C 信号需要上拉电阻:
PB8 → 4.7kΩ~10kΩ → 3.3V
PB9 → 4.7kΩ~10kΩ → 3.3V
如果 OLED 模块已经内置上拉,一般不需要重复添加多个上拉电阻。
4.2 初始化和显示
OLED_Init();

OLED_ShowString(1, 1, "STM32");
OLED_ShowNum(2, 1, 1234, 4);
OLED_ShowHexNum(3, 1, 0xABCD, 4);
OLED_ShowSignedNum(4, 1, -123, 4);
驱动接口将底层通信封装起来。上层只关心行、列和显示内容。
4.3 OLED 底层工作
OLED 驱动通常分为:
显示字符串
  → 显示字符
  → 写入字模
  → 写 OLED 命令/数据
  → 软件 I2C 发送字节
  → PB8/PB9 电平变化
需要理解:
- 命令和数据的区别。
- 页地址和列地址。
- 字符点阵和汉字字模。
- SCL 为时钟,SDA 为数据。
- 开漏输出和上拉电阻。
4.4 七针脚 SPI OLED
项目另有一个独立的七针脚 SPI 版本:
| OLED 引脚 | STM32 引脚 | 含义 | 作用说明 |
|---|---|---|---|
| D0 / SCK | PB12 | SPI 时钟 | 由 STM32 输出时钟信号,OLED 按照时钟节拍接收每一位数据 |
| D1 / MOSI | PB13 | STM32 → OLED 数据 | STM32 通过这根线把命令和像素数据发送给 OLED |
| RES | PB14 | OLED 复位 | 控制 OLED 重新初始化,通常上电时先拉低再拉高 |
| DC | PB15 | 命令 / 数据选择 | 告诉 OLED 当前发送的是控制命令还是显示数据 |
| CS | PA8 | 片选 | 选择当前要通信的 OLED,通常拉低后 OLED 才响应 SPI 数据 |
| VCC | 3.3V | 电源 | 给 OLED 模块提供 3.3V 工作电压 |
| GND | GND | 地 | STM32 和 OLED 共地,提供统一的电压参考 |
该版本不能与四针脚 I2C 版本的接线混用。
4.5 本章练习
- 显示按键按下次数。
- 显示 ADC 值和换算后的电压。
- 显示 MPU6050 的六轴原始数据。
第 5 章 EXTI 外部中断
5.1 对射式红外传感器接线
例程 5-1:对射式红外传感器计次
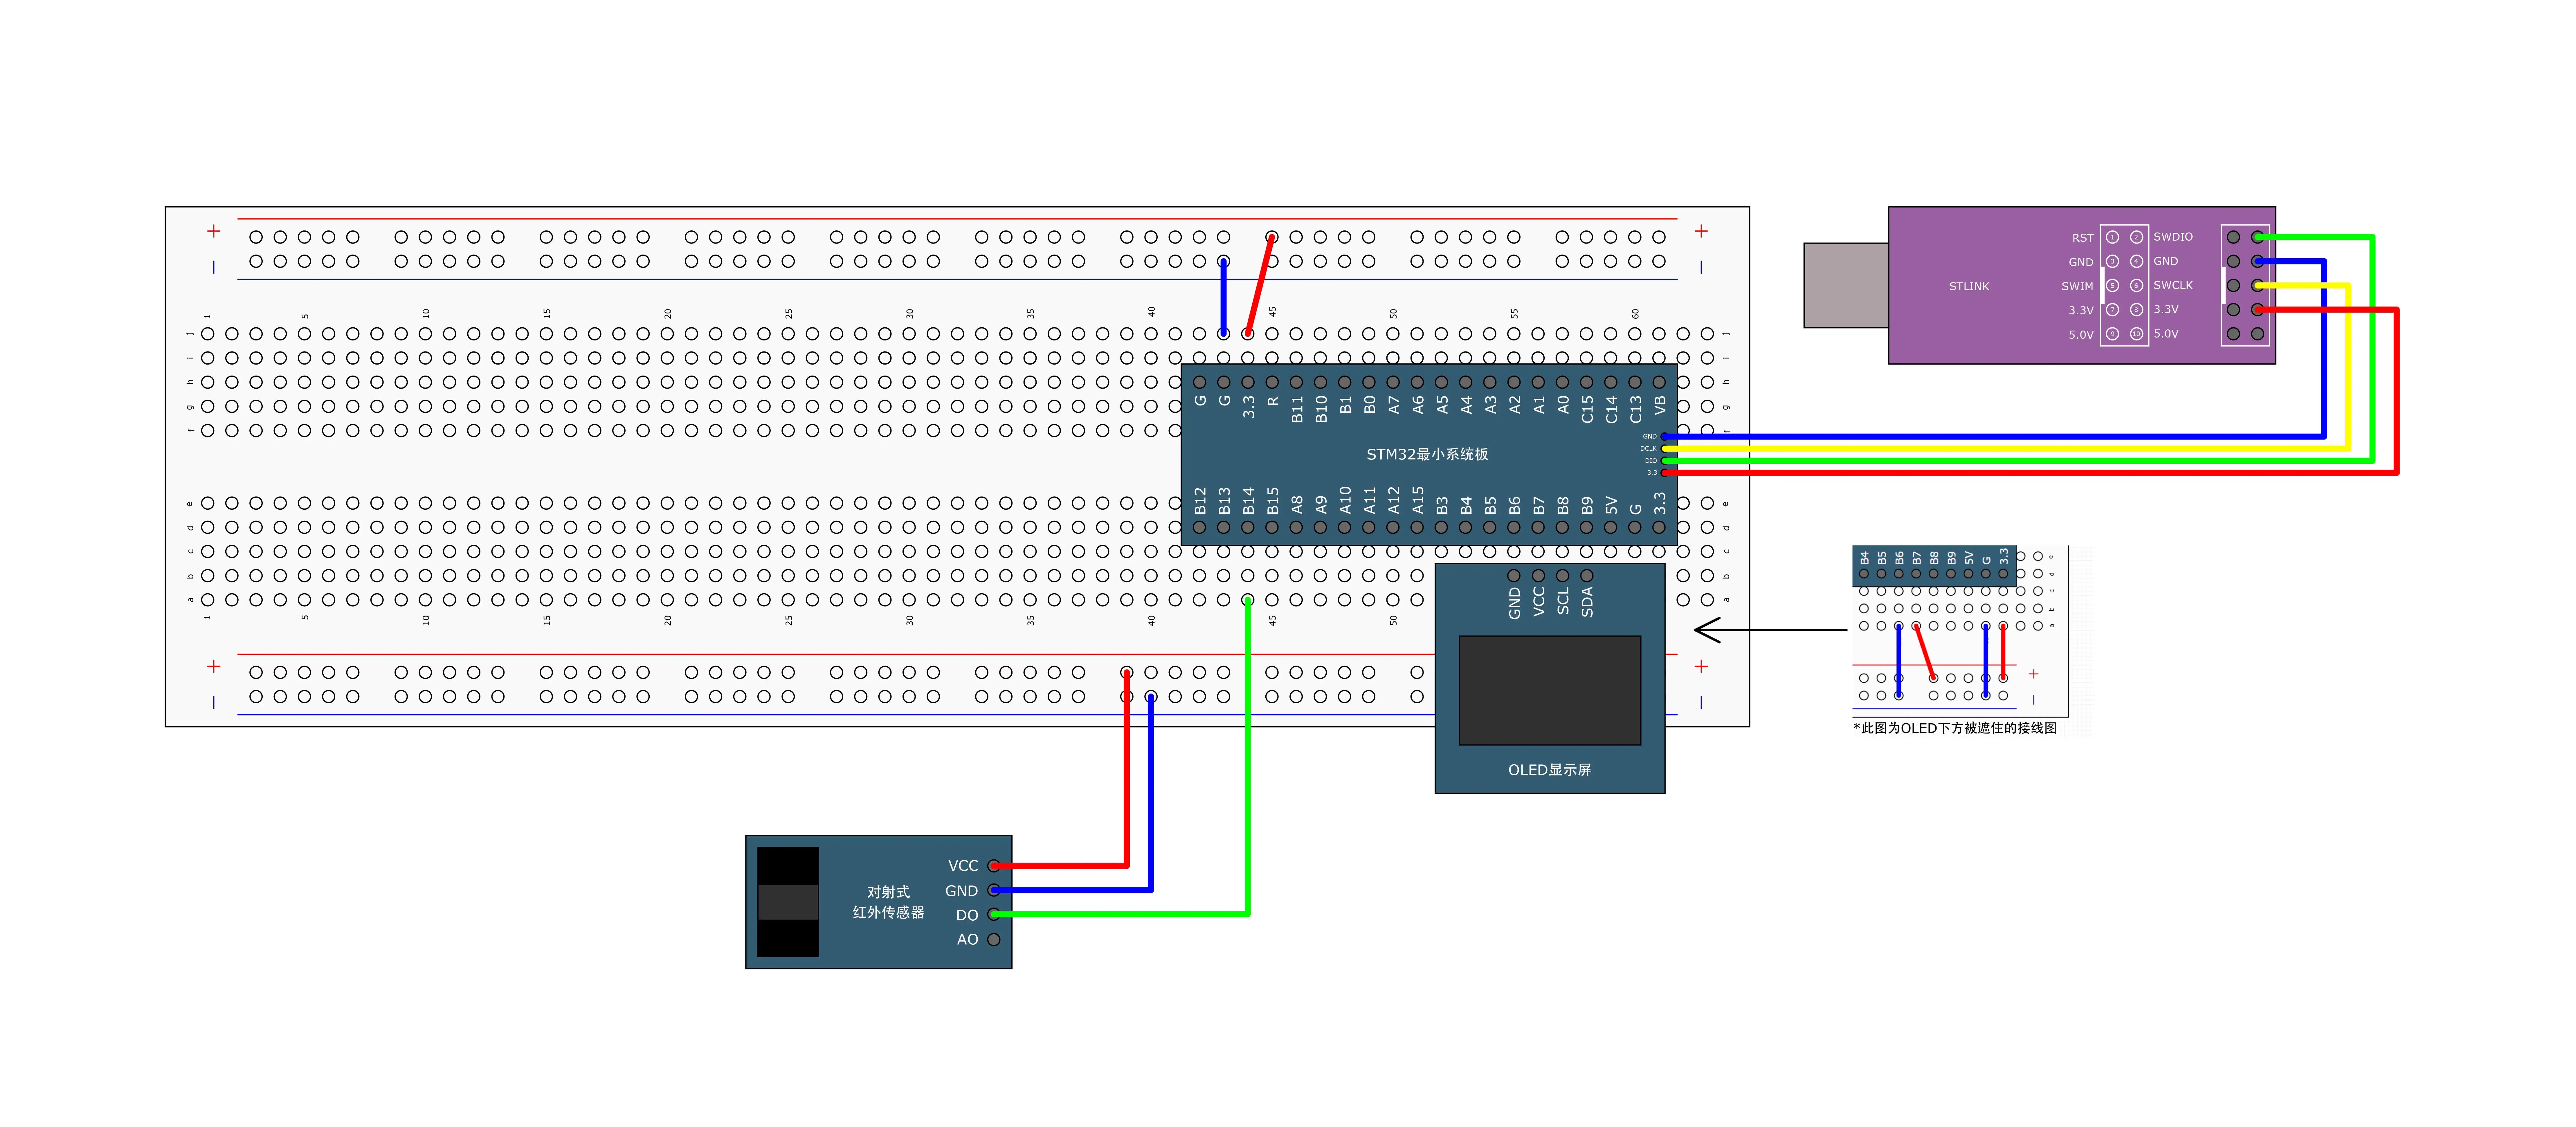
红外模块 VCC → 3.3V
红外模块 GND → GND
红外模块 OUT → PB14
源码配置 PB14 为上拉输入,并将 EXTI14 设置为下降沿触发。
5.2 外部中断配置
GPIO_EXTILineConfig(
    GPIO_PortSourceGPIOB,
    GPIO_PinSource14
);

EXTI_InitStructure.EXTI_Line = EXTI_Line14;
// 设置为中断模式。发生信号变化时,CPU 会暂停当前程序,进入中断函数。
EXTI_InitStructure.EXTI_Mode = EXTI_Mode_Interrupt;
EXTI_InitStructure.EXTI_Trigger = EXTI_Trigger_Falling;
EXTI_InitStructure.EXTI_LineCmd = ENABLE;

EXTI_Init(&EXTI_InitStructure);
5.3 中断处理函数
uint16_t CountSensor_Count;

// 中断函数应该尽快结束。因为中断执行期间,主程序可能无法正常运行,其他中断也可能被延迟。
void EXTI15_10_IRQHandler(void)
{
    if (EXTI_GetITStatus(EXTI_Line14) == SET)
    {
        if (GPIO_ReadInputDataBit(
                GPIOB,
                GPIO_Pin_14
            ) == 0)
        {
            CountSensor_Count++;
        }

        EXTI_ClearITPendingBit(EXTI_Line14);
    }
}
中断函数必须:
- 判断中断来源。
- 快速完成必要操作。
- 清除挂起标志。
- 不执行长时间延时。
轮询和中断的核心区别就是:CPU 是主动去问,还是等硬件主动通知。
5.4 旋转编码器计次
例程 5-2:旋转编码器计次
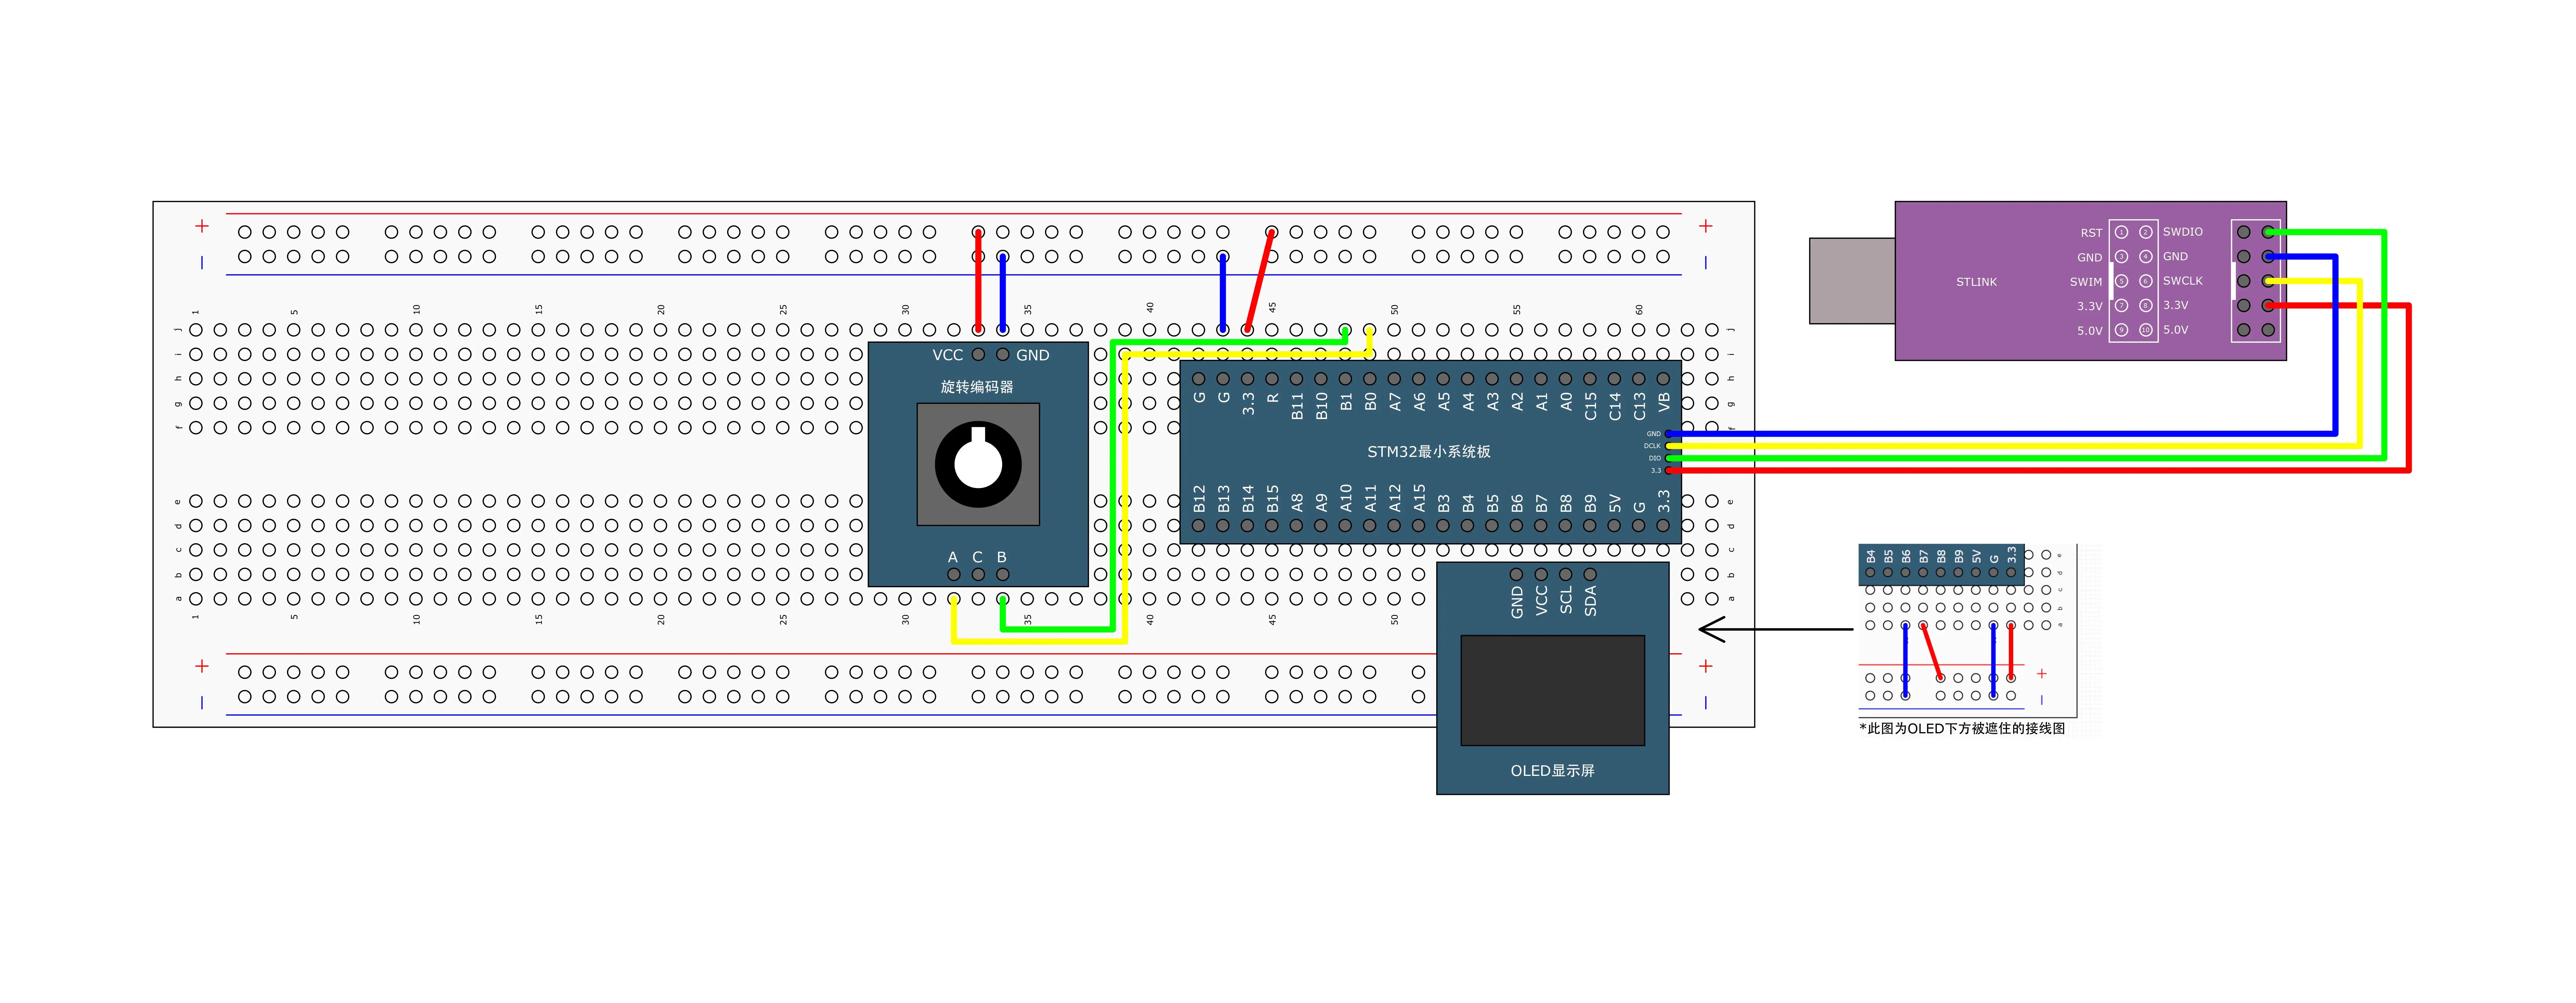
另一个编码器例程使用:
编码器A相 → PB0
编码器B相 → PB1
编码器VCC → 3.3V
编码器GND → GND
PB0、PB1 分别配置外部中断,通过另一相的电平判断方向。
提示
旋转编码器转动时,A 相和 B 相不会同时变化,而是存在相位差:
方向一:00 → 01 → 11 → 10 → 00
方向二:00 → 10 → 11 → 01 → 00
通过观察 A 相变化时 B 相的电平,就可以判断方向。
例如,当 A 相发生下降沿时:
if (PB1 == 0)
{
    Encoder_Count++;
}
else
{
    Encoder_Count--;
}
但 ++ 和 -- 的对应关系取决于编码器的接线方向。如果发现旋转方向相反,只需要交换加减逻辑,或者交换 A、B 两根信号线。
需要注意 PB1 同时是默认按键 1 引脚,两个模块不能在同一工程中直接共用。
第 6 章 TIM 定时器、PWM、输入捕获和编码器接口
6.1 定时器内部定时
例程 6-1:定时器定时中断
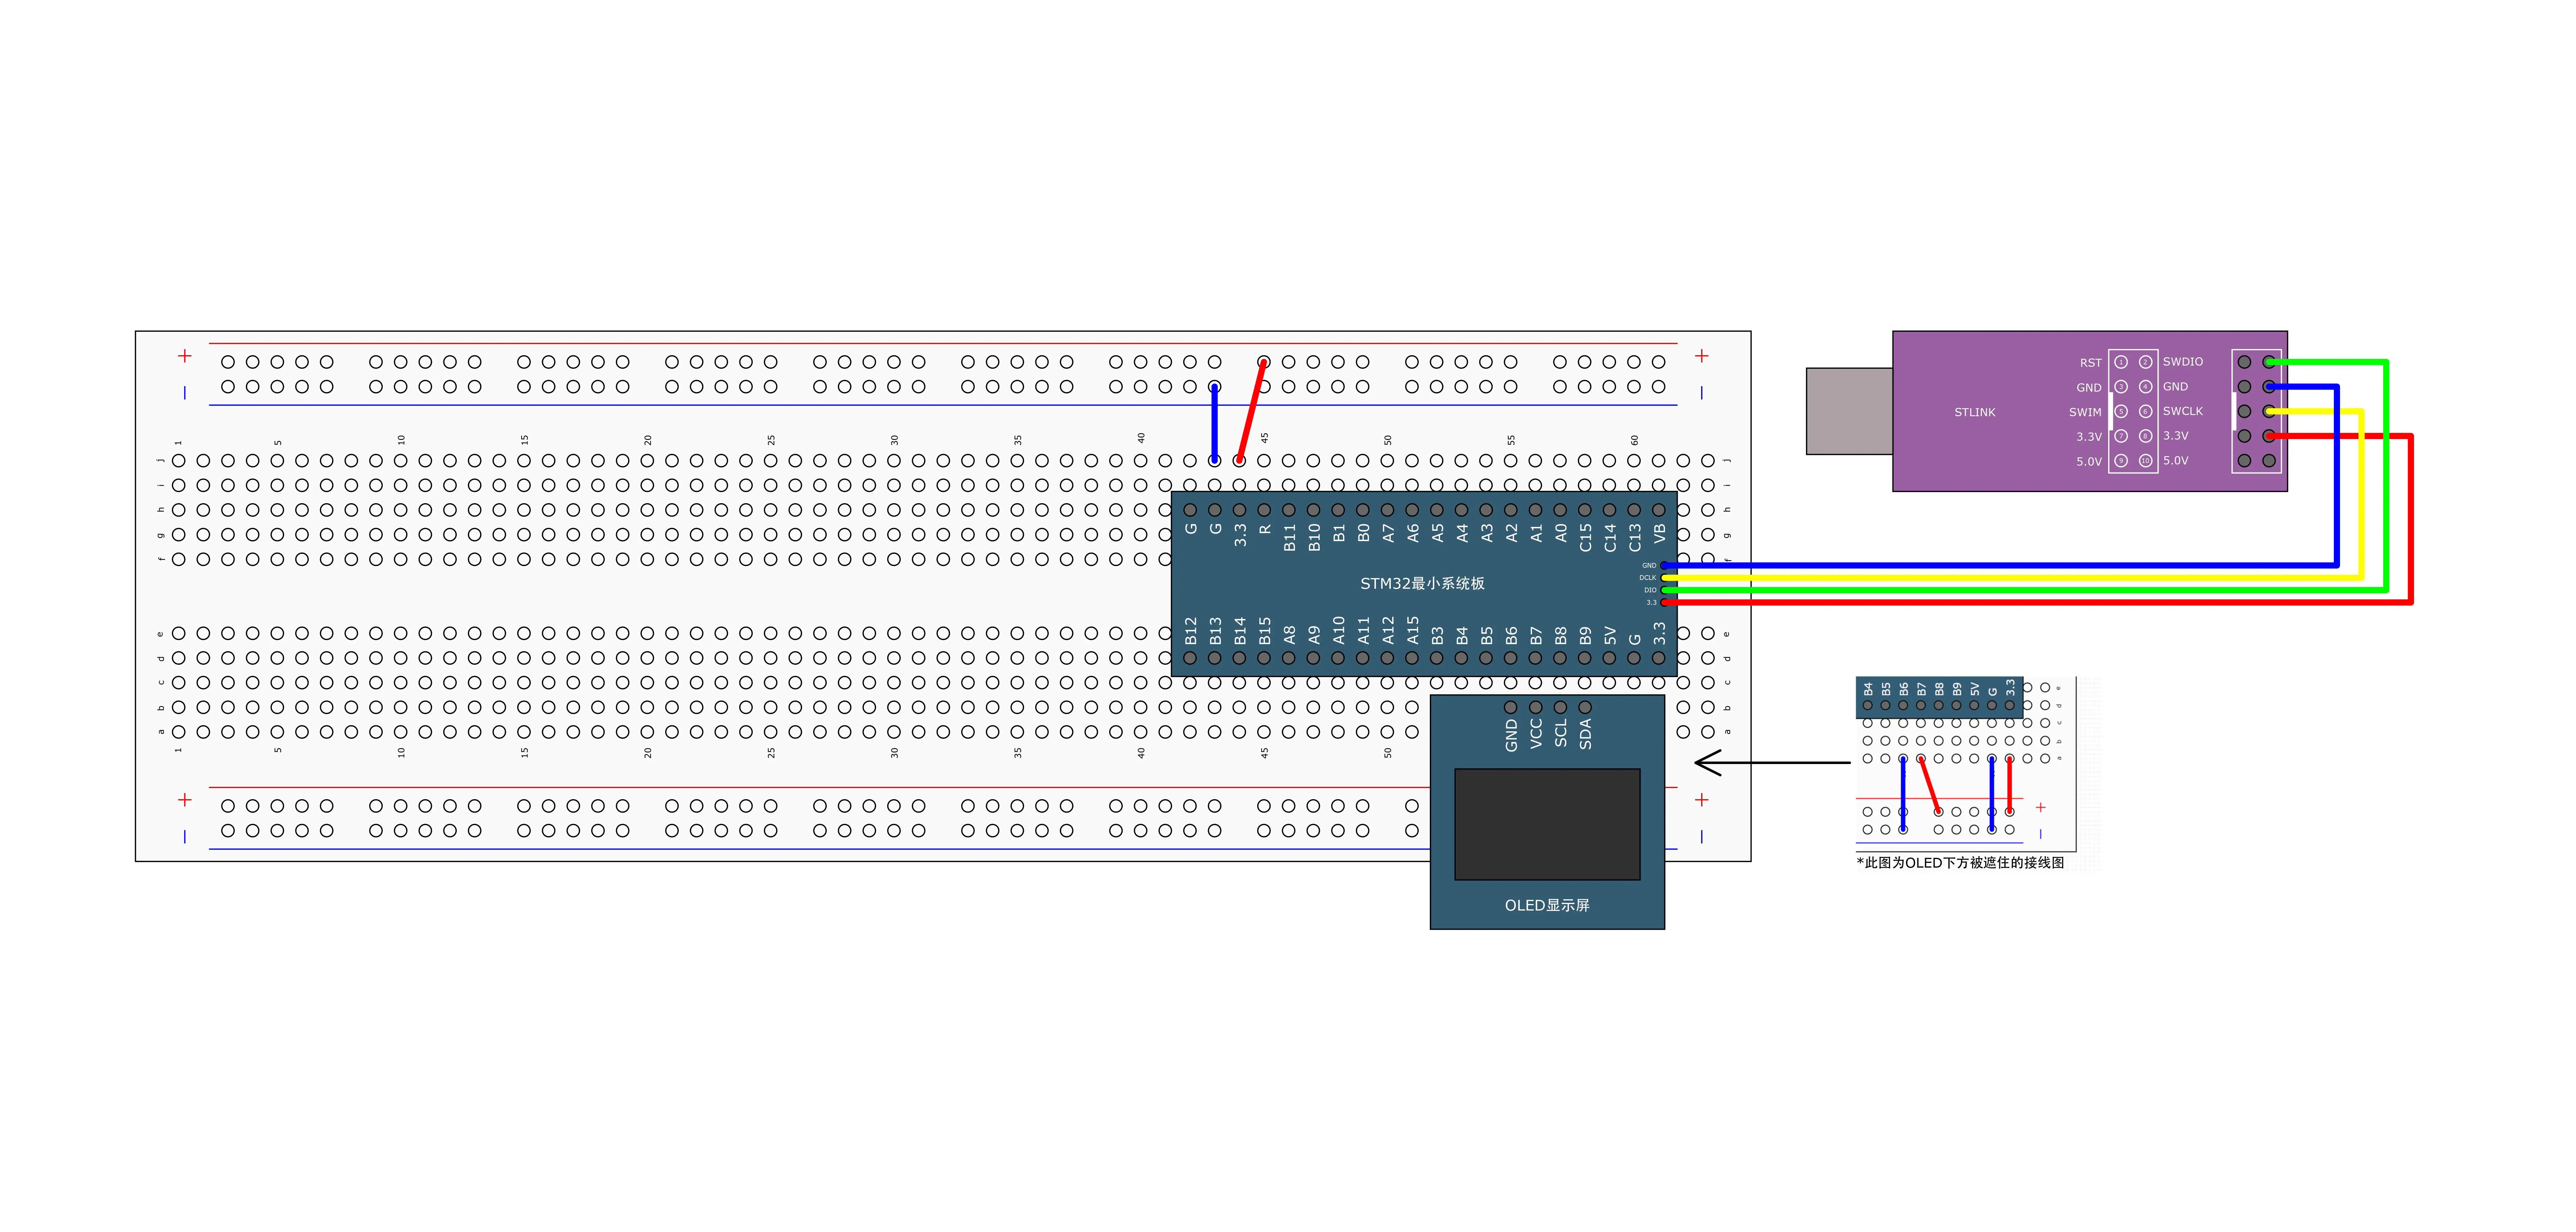
使用 TIM2 产生一个每秒触发一次的定时中断,不需要连接外部器件。
项目中的 TIM2 配置:
// 定时器通常从 0 开始计数,所以要 -1
TIM_TimeBaseInitStructure.TIM_Period = 10000 - 1;  // 自动重装值
TIM_TimeBaseInitStructure.TIM_Prescaler = 7200 - 1;  // 预分频系数。假设定时器时钟为 72MHz。
假设定时器时钟为 72MHz:
计数频率 = 72MHz / 7200 = 10kHz
计数时间 = 10000 / 10kHz = 1秒
TIM2 向上计数,计数器达到最大值后溢出,重新从 0 开始,并产生一次更新事件。因此每隔一秒进入一次中断函数:
void TIM2_IRQHandler(void)
{
    if (TIM_GetITStatus(
            TIM2,
            TIM_IT_Update
        ) == SET)
    {
        Num++;
        TIM_ClearITPendingBit(
            TIM2,
            TIM_IT_Update
        );
    }
}
6.2 定时器外部时钟
例程 6-2:定时器外部时钟
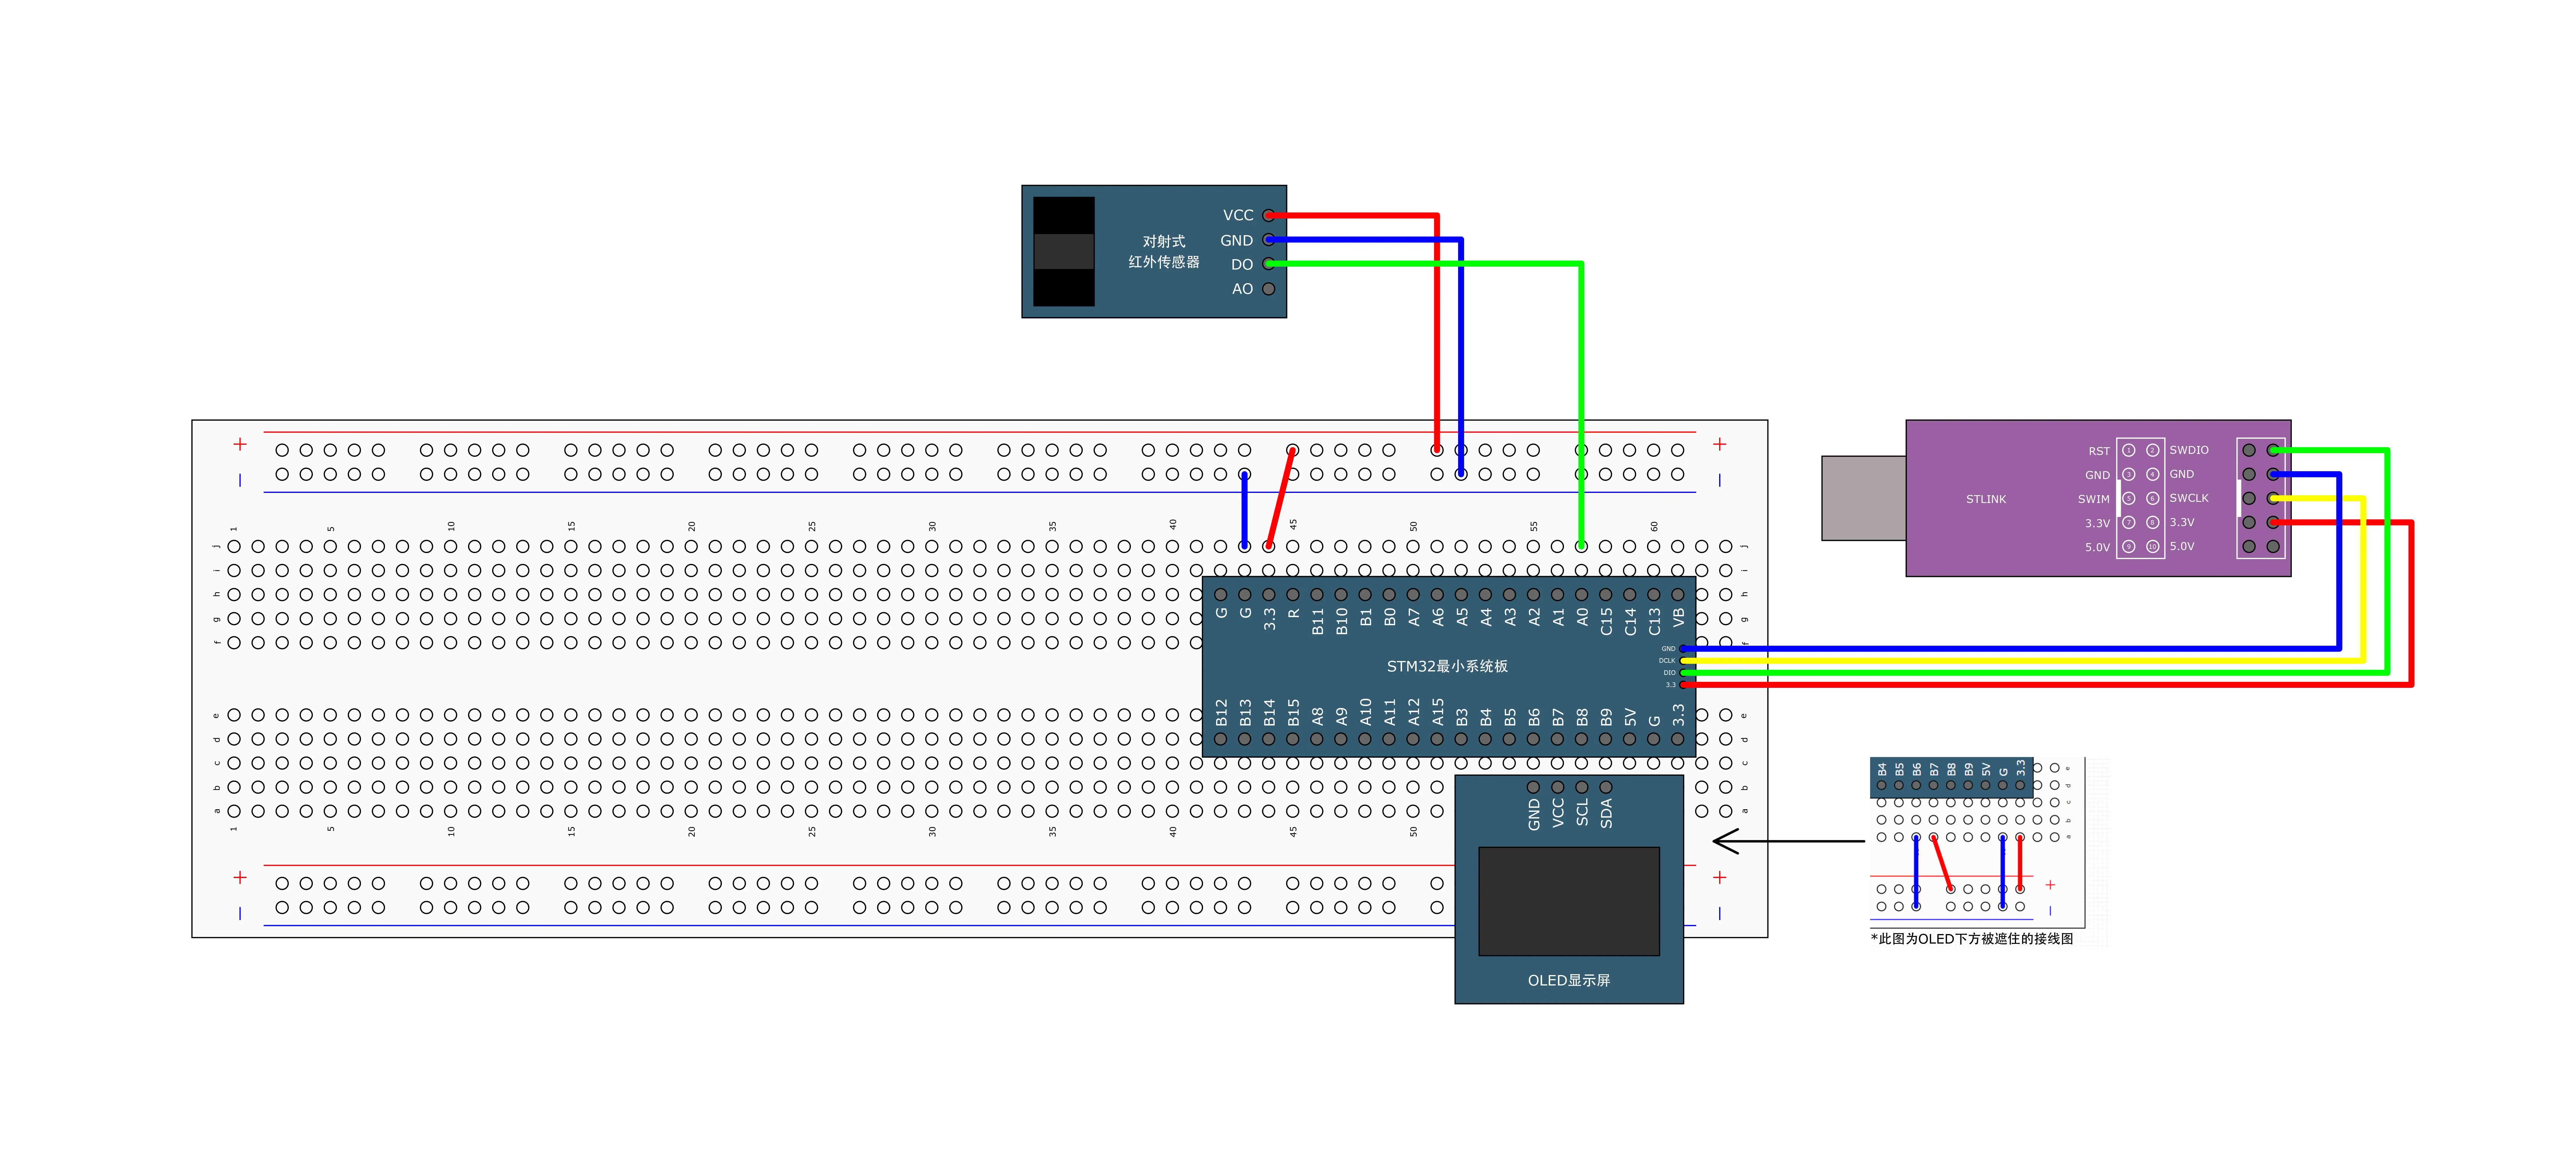
外部脉冲信号 → PA0/TIM2_ETR
外部信号 GND → STM32 GND
PA0 上的每个有效脉冲都会让 TIM2 计数器增加。
提示
把外部脉冲当作 TIM2 的计数时钟。外部信号每产生一个有效边沿,TIM2 的计数器就加一。
| 对比 | 软件变量计数 | 定时器外部时钟 |
|---|---|---|
| 谁负责计数 | CPU 和中断函数 | 定时器硬件 |
| 每个脉冲是否进入中断 | 通常需要 | 不需要 |
| CPU 占用 | 较高 | 较低 |
| 高速脉冲处理能力 | 可能漏计数 | 通常更可靠 |
| 是否需要 GPIO 外部中断 | 通常需要 | 不需要逐脉冲中断 |
| 是否能设置达到数量后触发 | 需要软件判断 | 可用自动重装值硬件触发 |
6.3 PWM 驱动 LED
例程 6-3:PWM 驱动 LED 呼吸灯
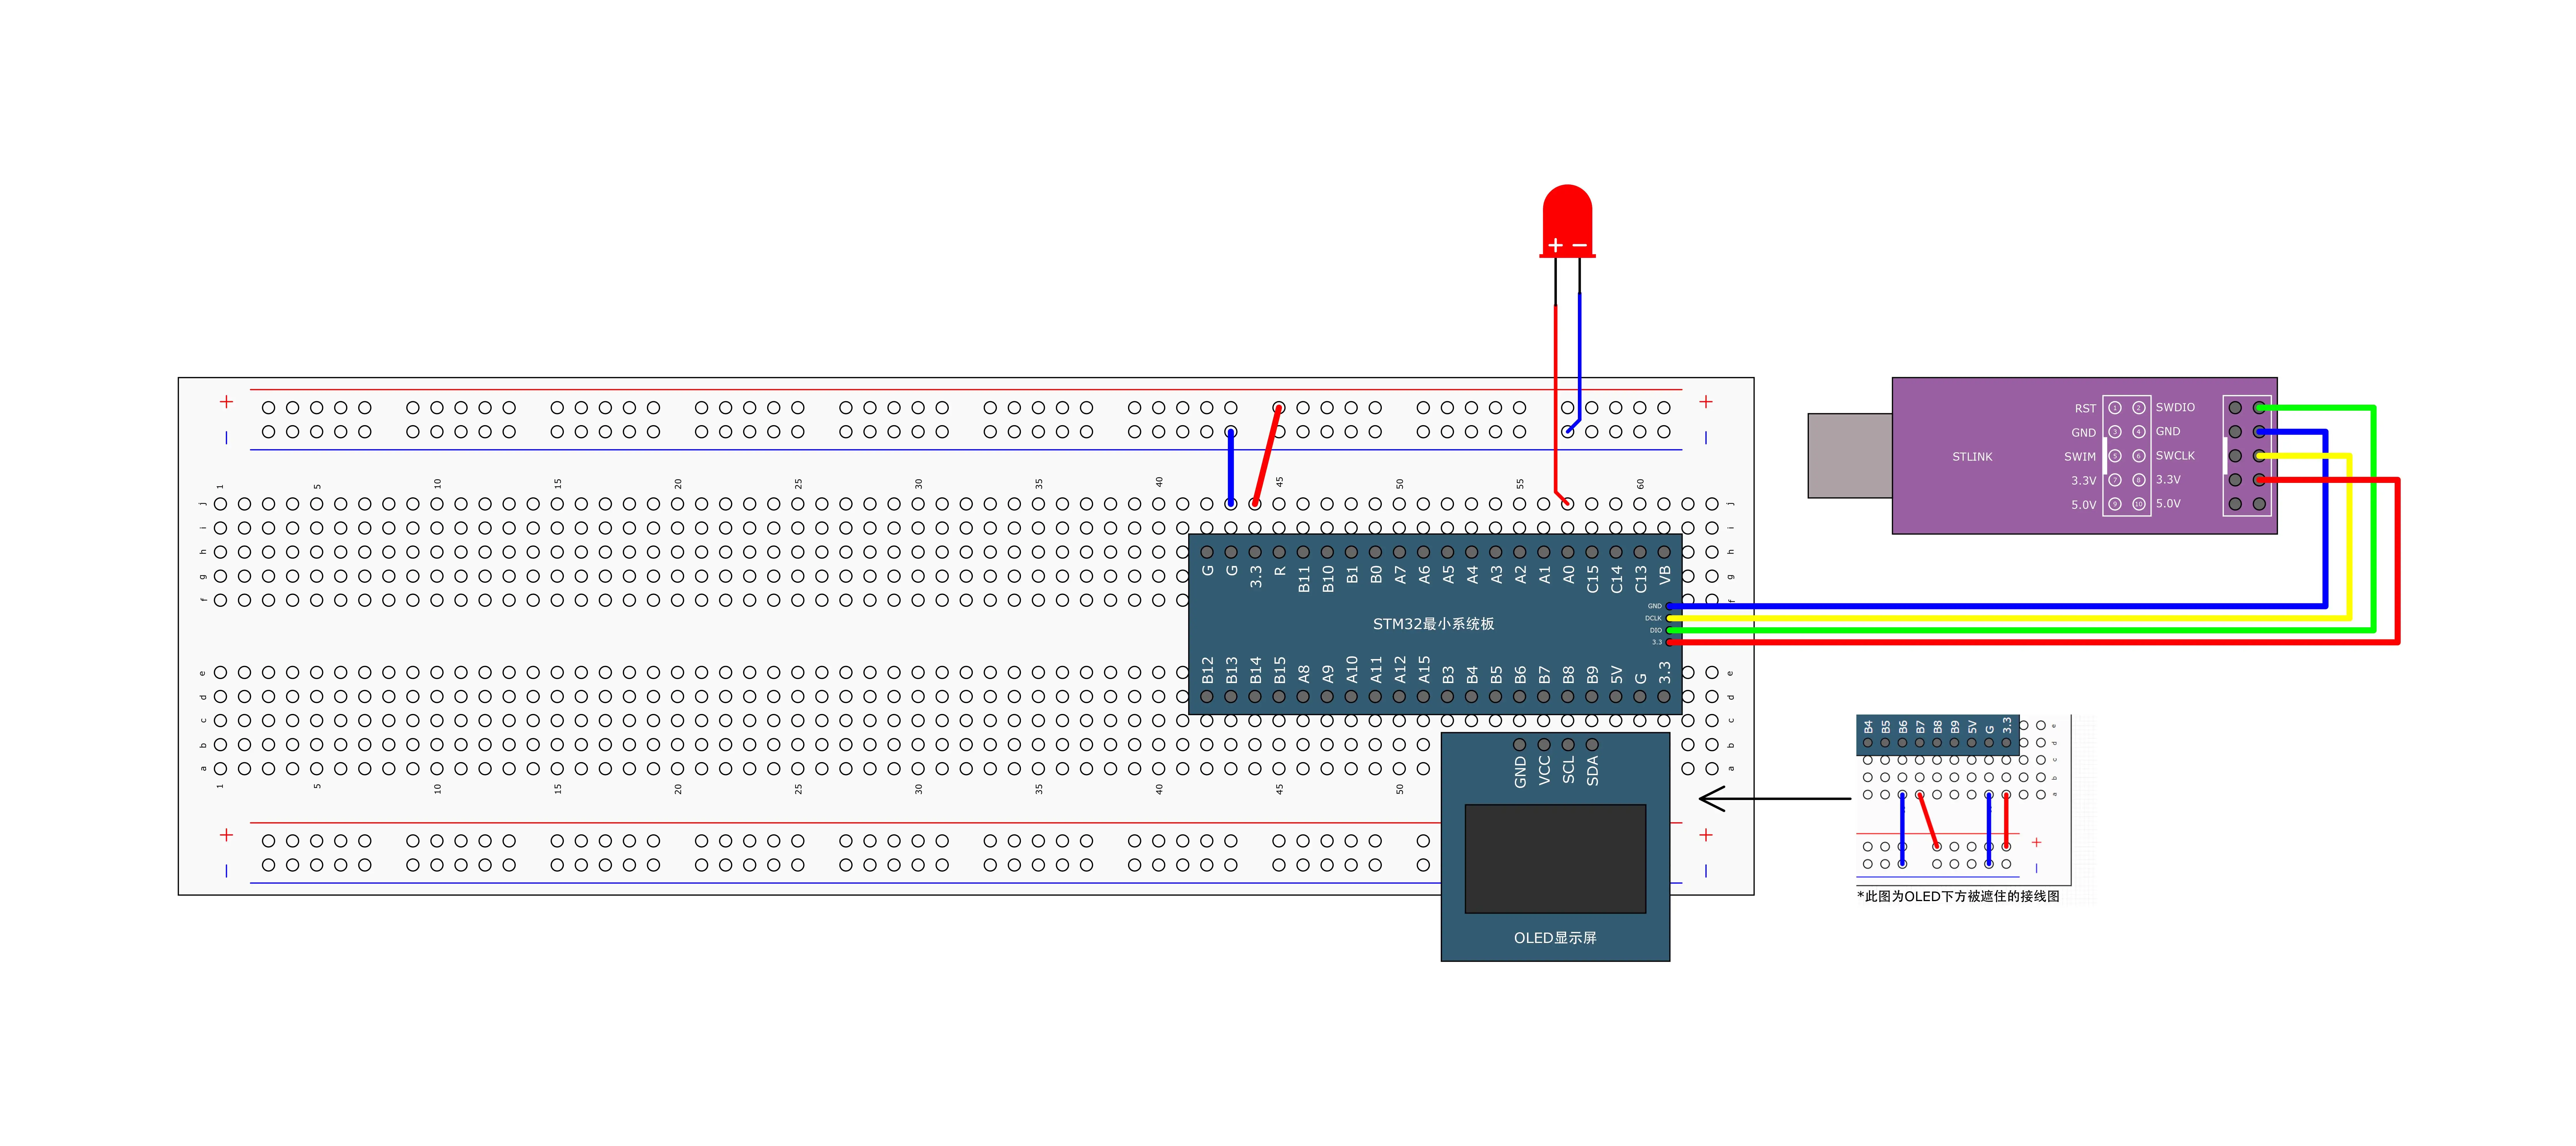
项目 PWM LED 使用:
PA0/TIM2_CH1 → 外接 LED 控制端外接 LED:
PA0 → 限流电阻 → LED → GNDPWM 核心关系:
PWM频率 = 定时器时钟 / ((PSC+1)×(ARR+1))
占空比   = CCR / (ARR+1)
修改占空比:
TIM_SetCompare1(TIM2, Compare);6.4 PWM 驱动舵机
例程 6-4:PWM 驱动舵机
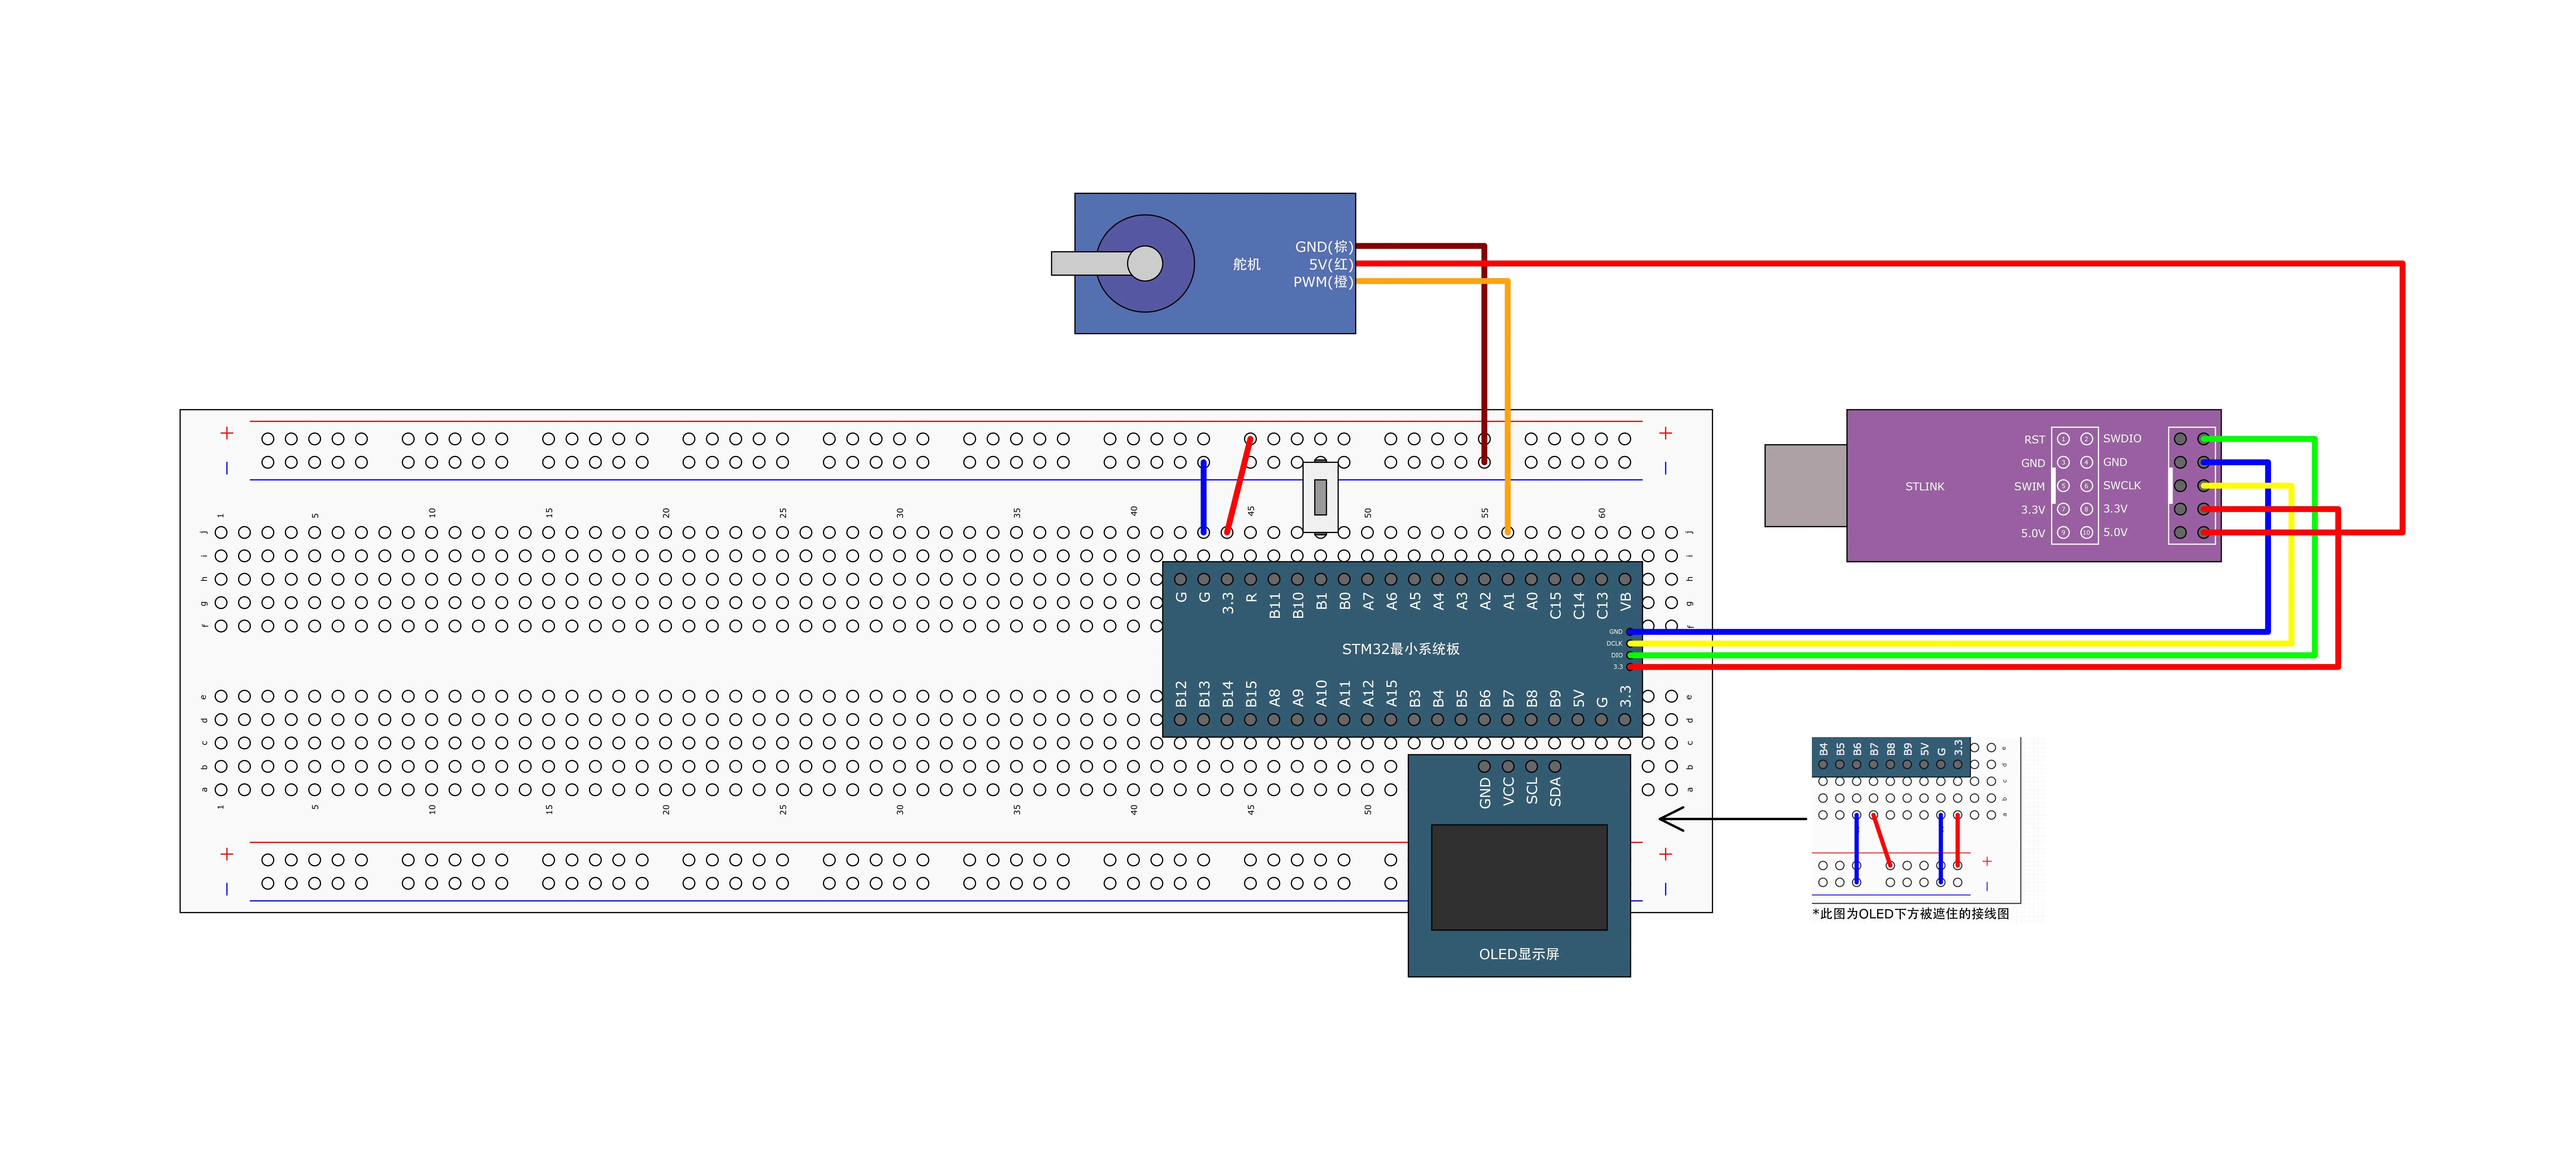
项目使用 TIM2_CH2:
PA1 → 舵机信号线
舵机 VCC → 独立 5V
舵机 GND → STM32 GND
项目通过比较值映射角度:
void Servo_SetAngle(float Angle)
{
    PWM_SetCompare2(Angle / 180 * 2000 + 500);
}
舵机通常需要约 50Hz 周期信号,高电平脉宽决定角度。
6.5 PWM 驱动直流电机
例程 6-5:PWM 驱动直流电机
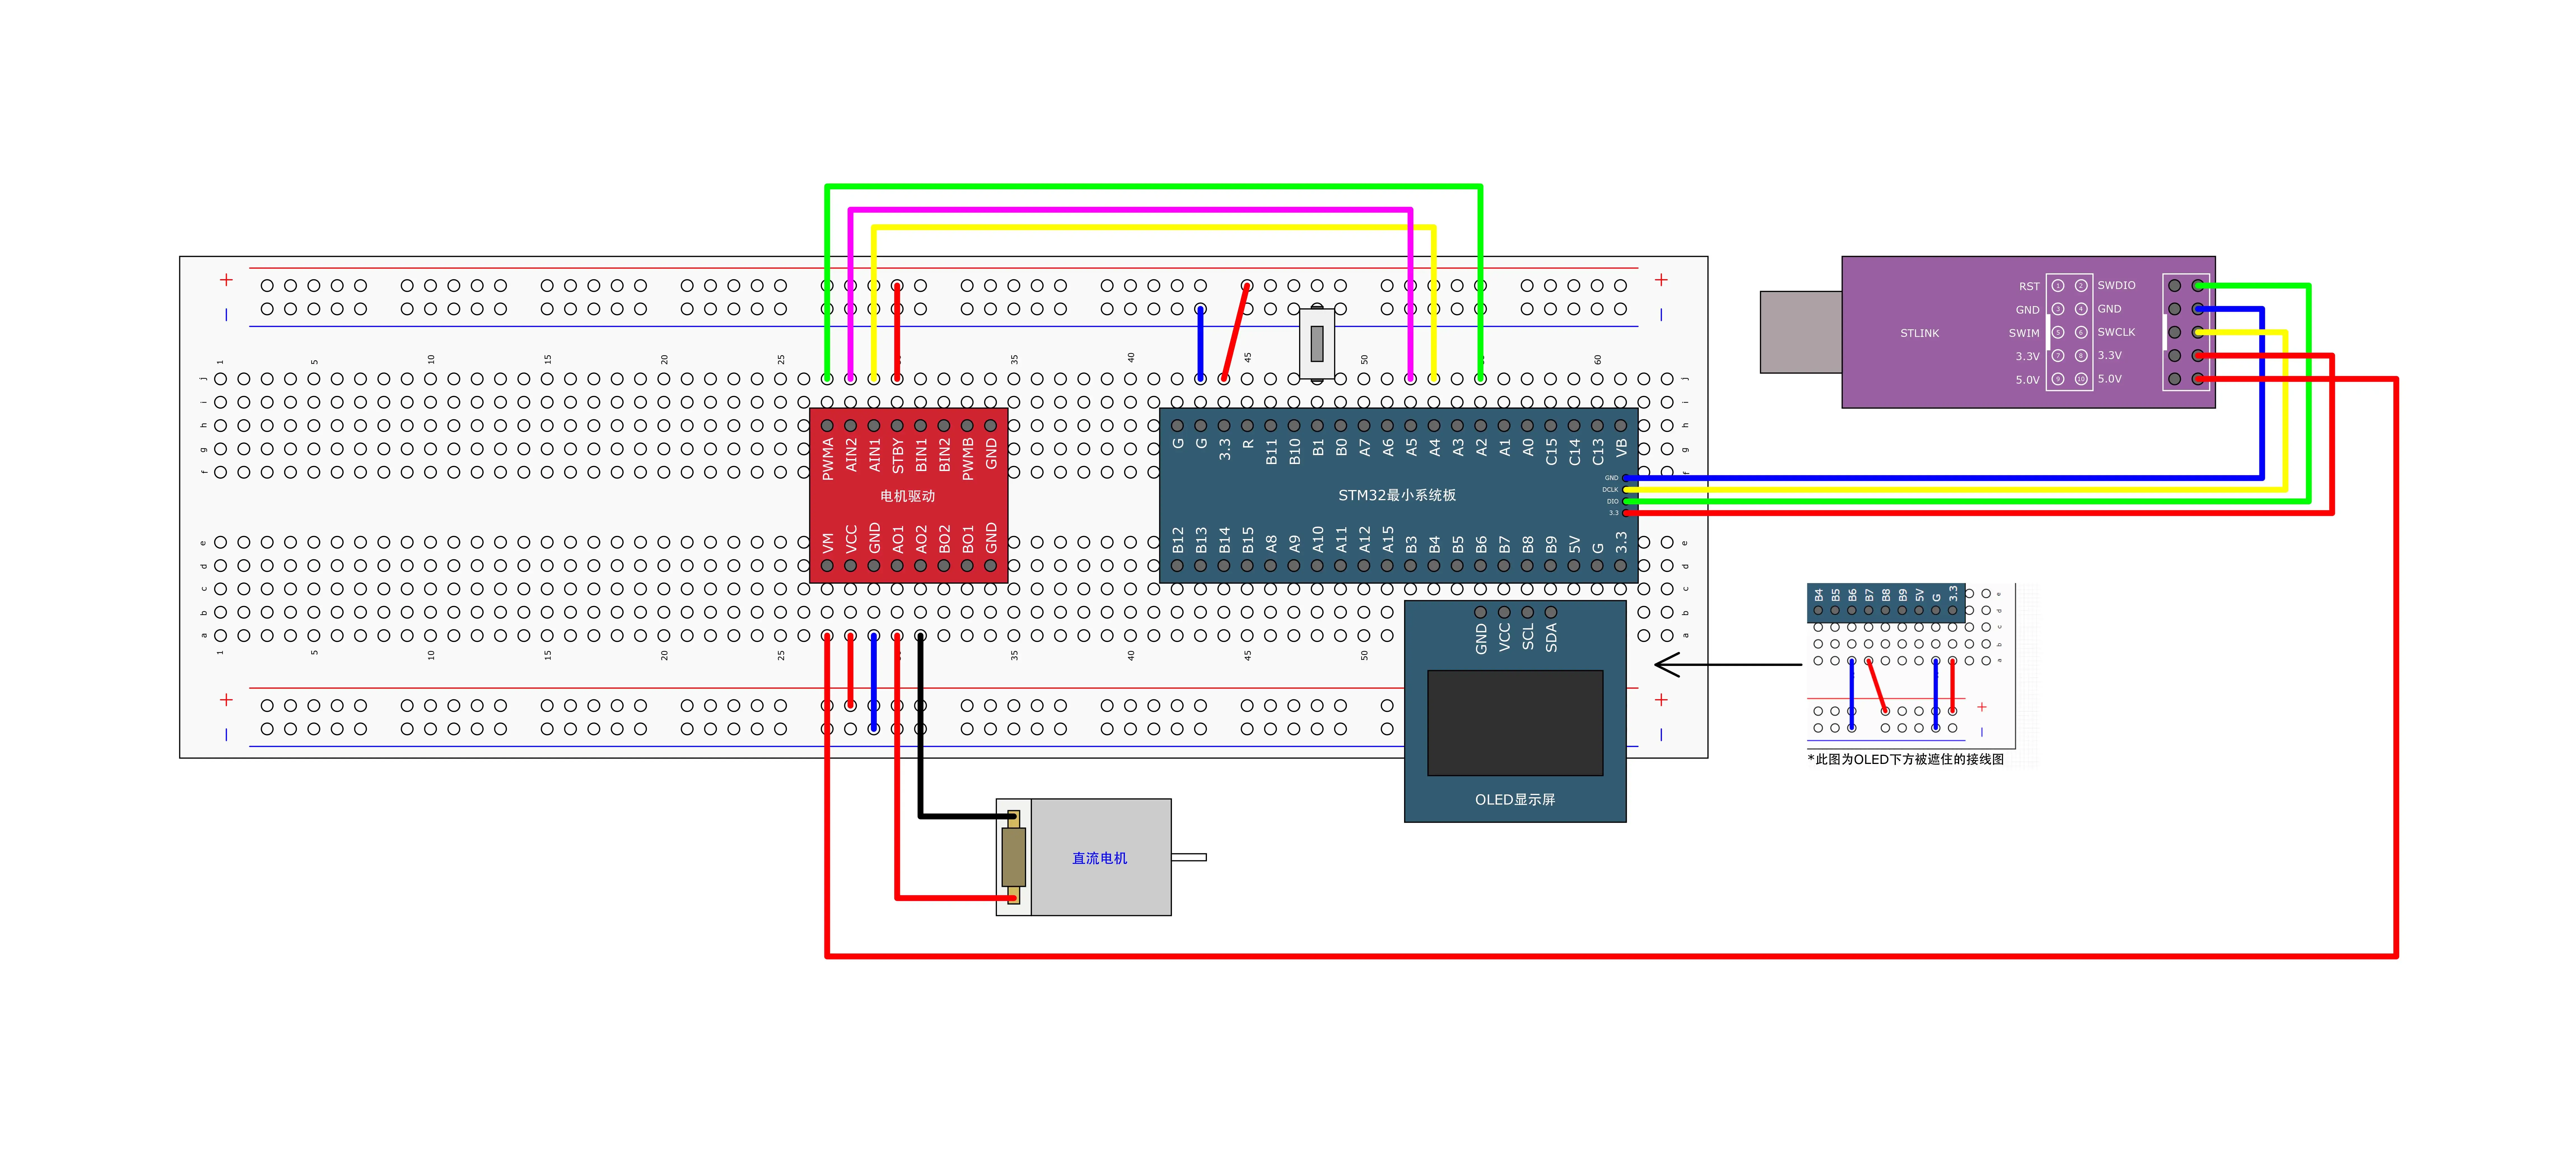
项目使用:
PA2 → PWM 速度
PA4 → 方向控制 1
PA5 → 方向控制 2
TB6612 接线:
PA2 → PWMA
PA4 → AIN1
PA5 → AIN2
3.3V → VCC
3.3V → STBY
外部电机电源 → VM
AO1/AO2 → 电机
所有 GND 共地
不要让电机电流流过 STM32 开发板的 3.3V 稳压器。
| AIN1 | AIN2 | 效果 |
|---|---|---|
| 1 | 0 | 正转 |
| 0 | 1 | 反转 |
| 0 | 0 | 滑行停止 |
| 1 | 1 | 刹车 |
6.6 输入捕获测频率
例程 6-6:输入捕获模式测频率
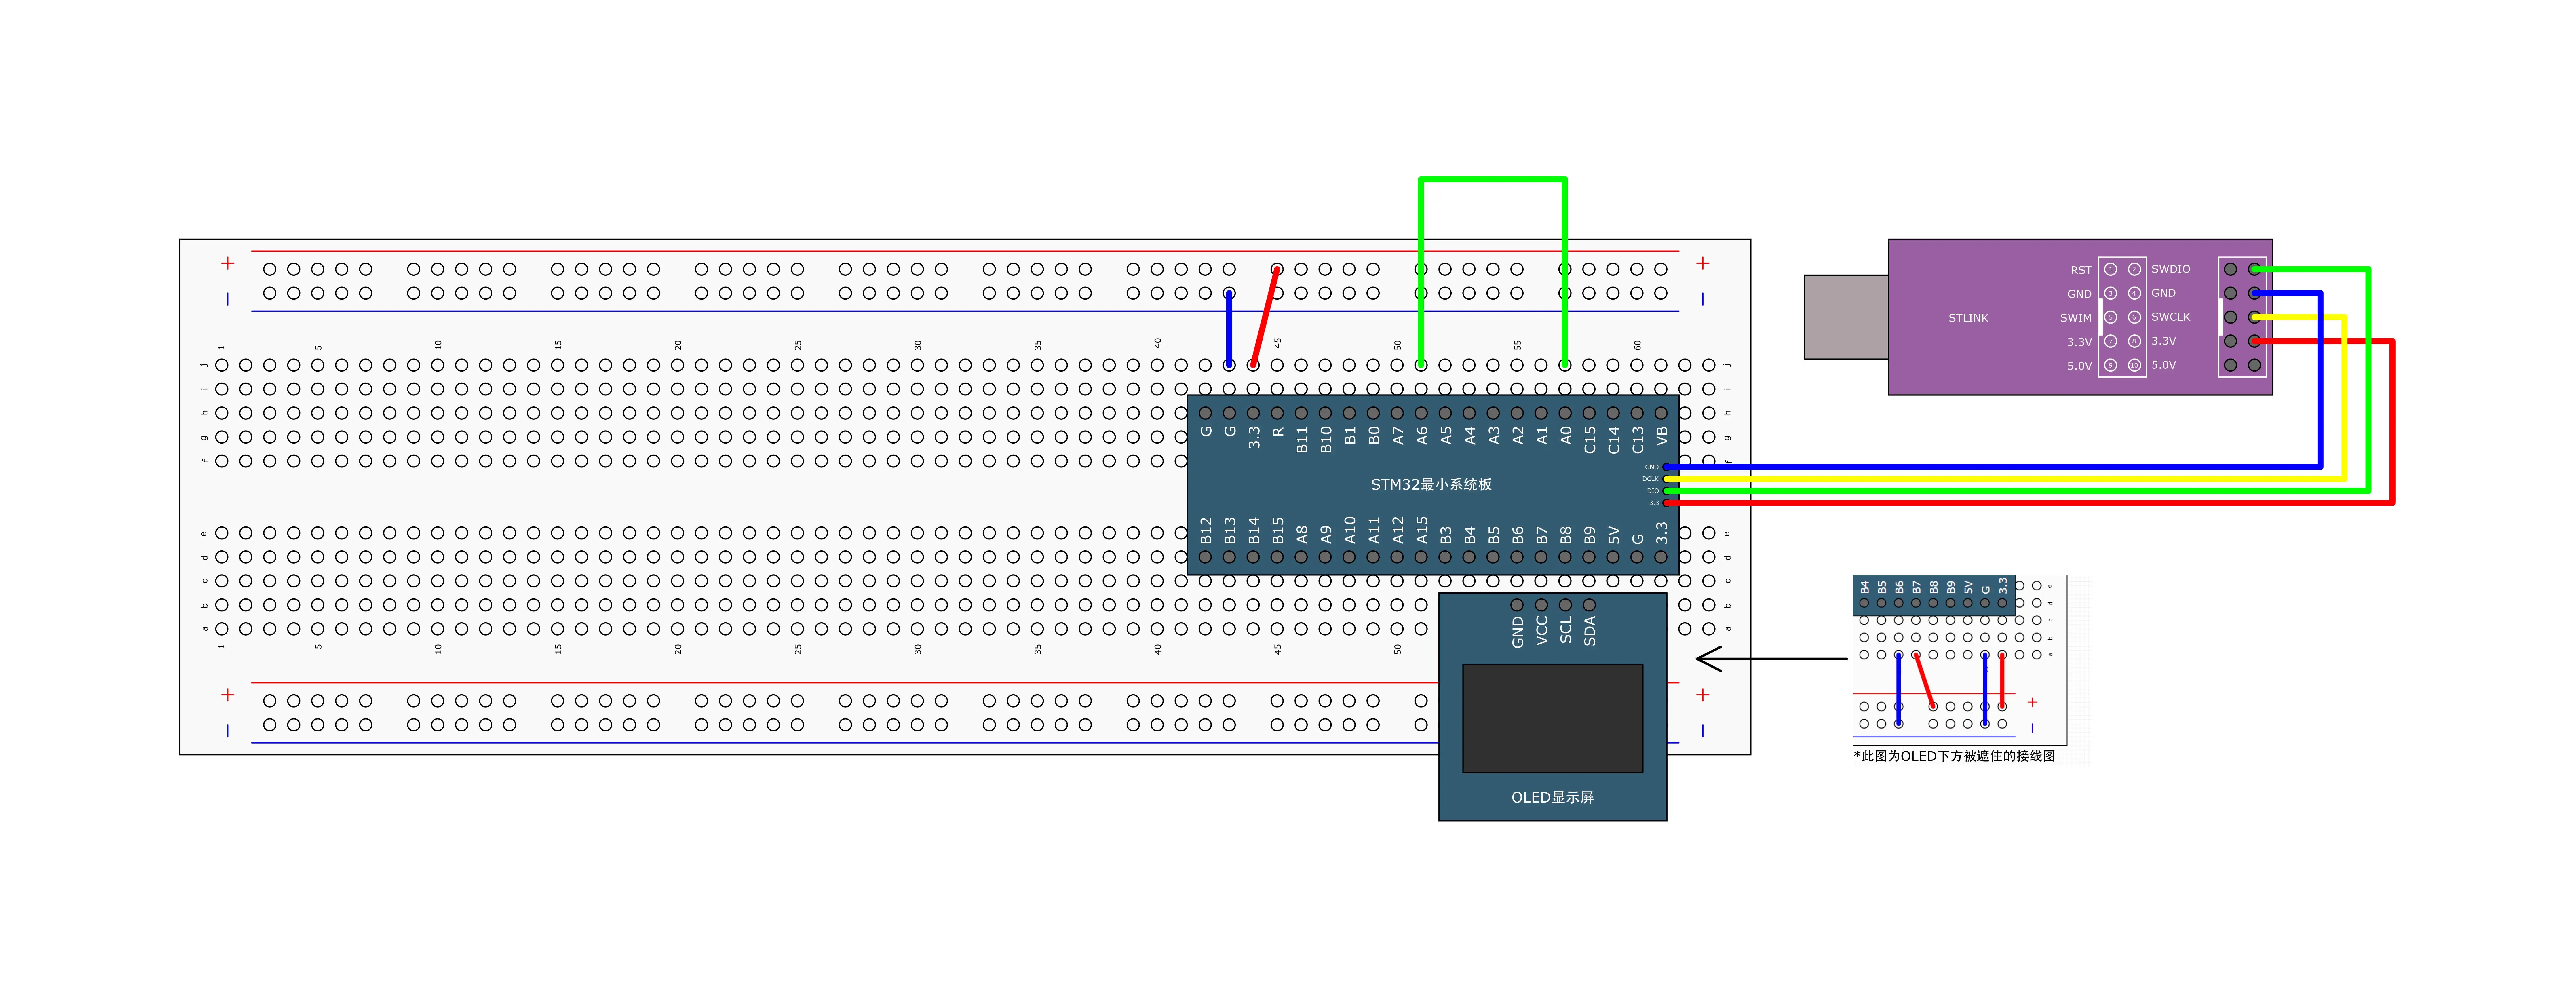
项目使用:
被测信号 → PA6/TIM3_CH1
信号源 GND → STM32 GND
也可以用项目中的 PWM 输出测试:
PA0/TIM2_CH1 → PA6/TIM3_CH1项目将 TIM3 计数频率设置为约 1MHz,因此:
信号频率 = 1MHz / 一个周期内的计数值6.7 PWMI 测量频率和占空比
例程 6-7:PWMI 模式测频率占空比
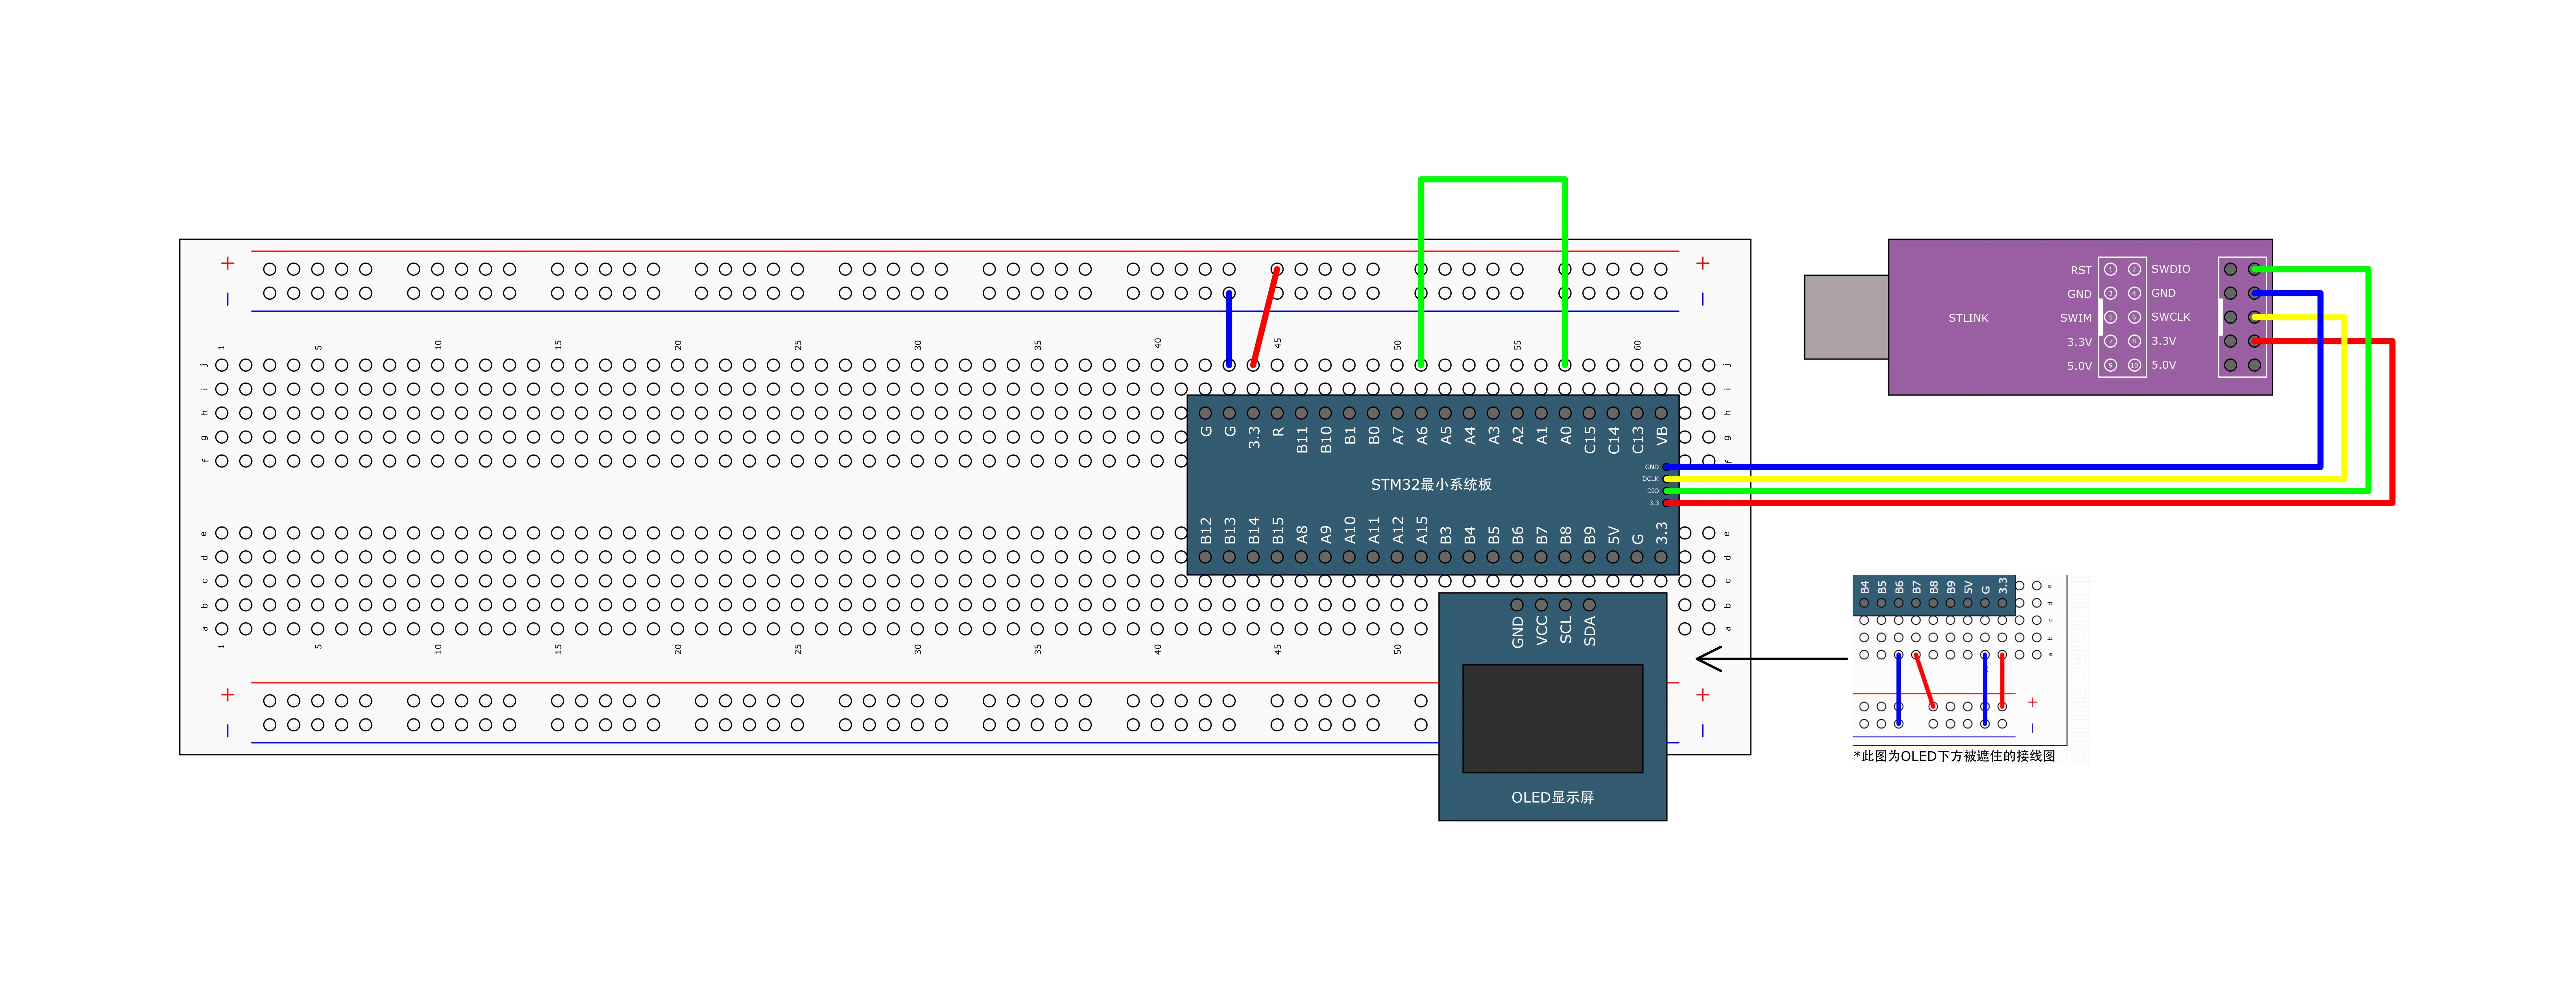
PWMI 同样接入 PA6:
被测PWM → PA6
GND      → GND
项目使用两个捕获寄存器:
CCR1 → 周期
CCR2 → 高电平时间
占空比 = CCR2 / CCR1 × 100%
6.8 定时器编码器接口
例程 6-8:编码器接口测速
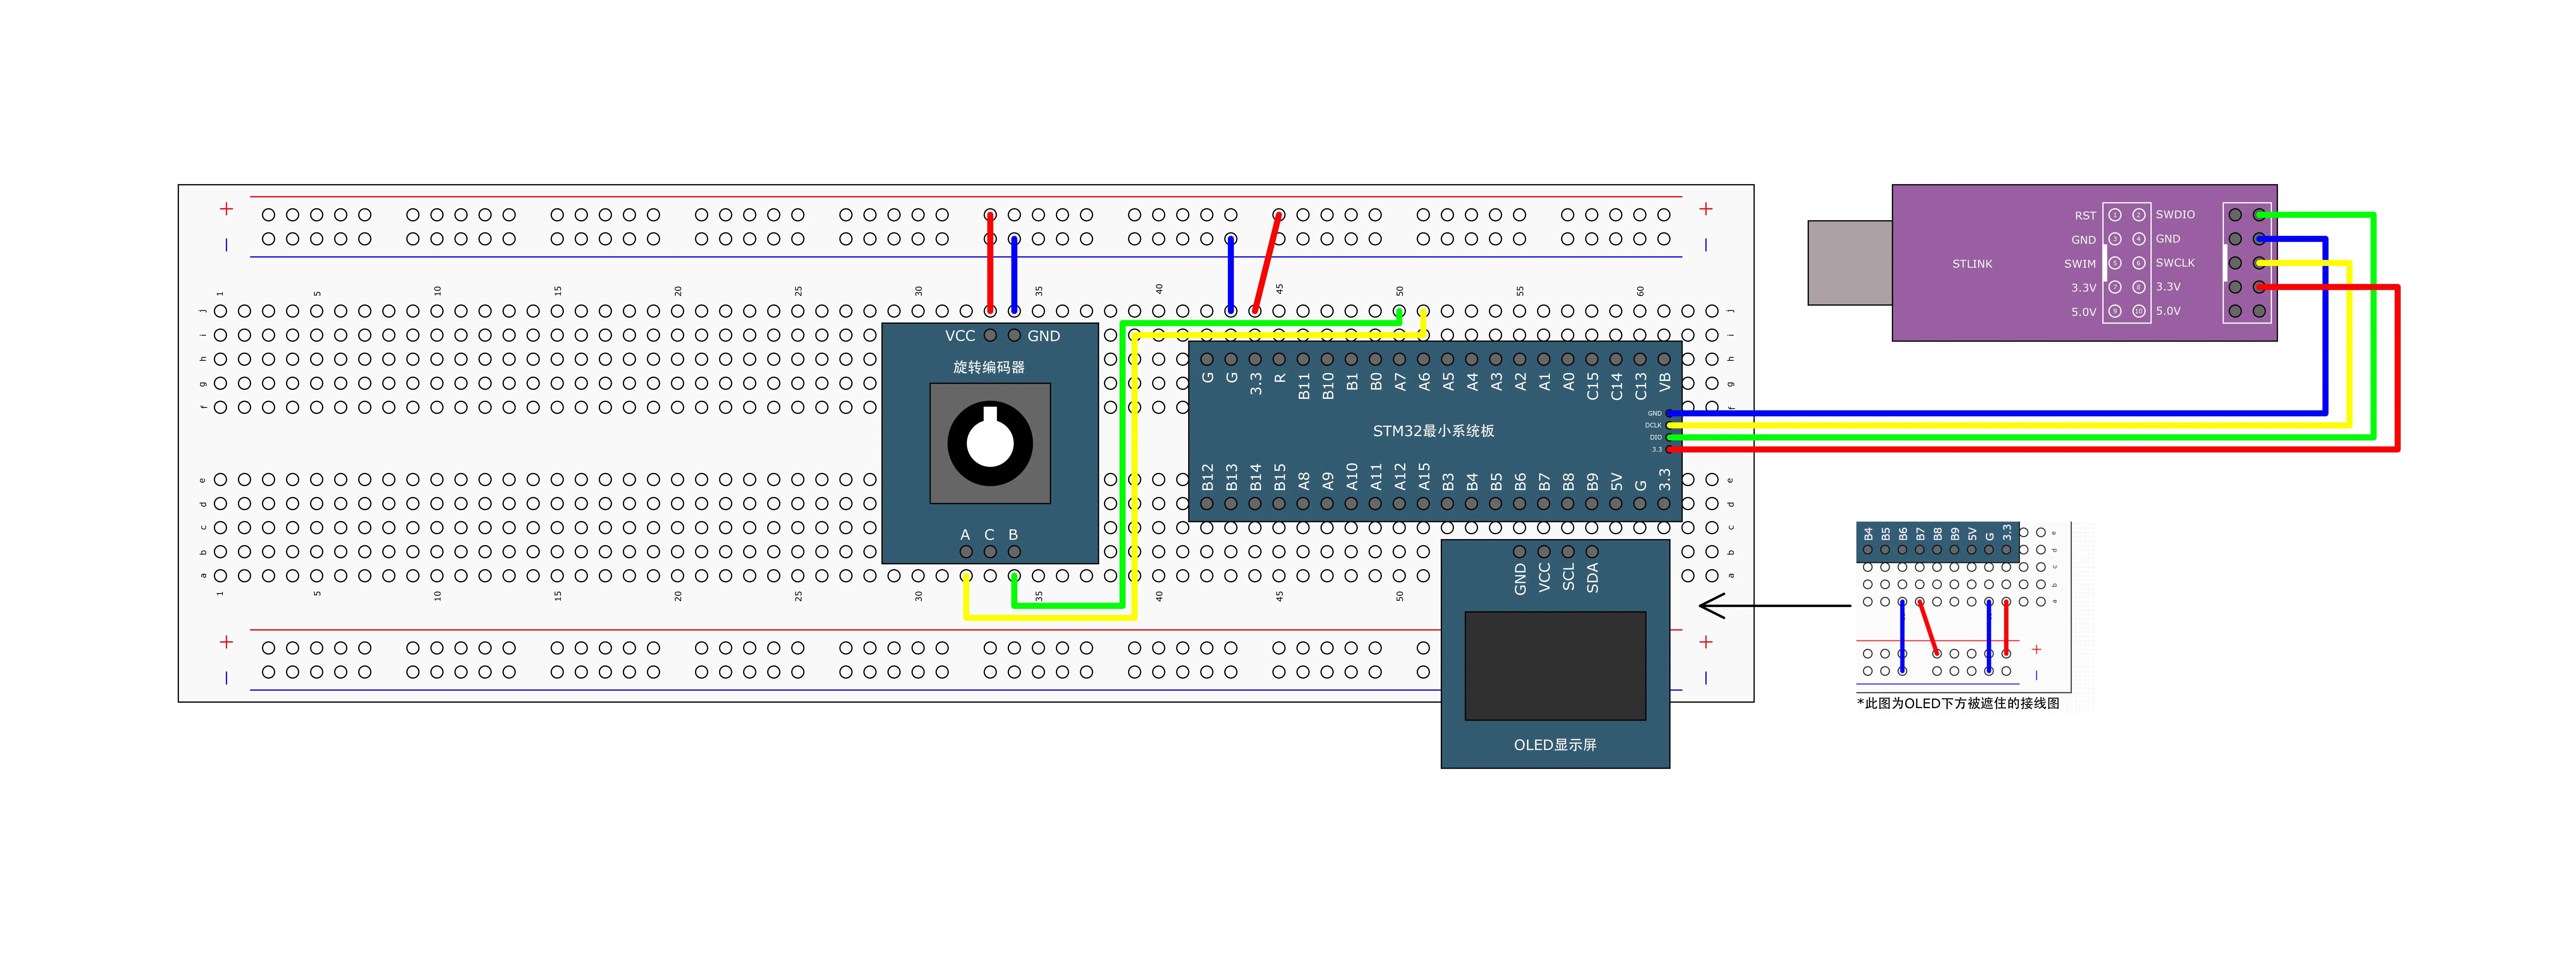
编码器A相 → PA6/TIM3_CH1
编码器B相 → PA7/TIM3_CH2
编码器VCC → 3.3V
编码器GND → GND
TIM3 硬件自动完成正交编码器的加减计数,主程序只需周期性读取:
int16_t Encoder_Get(void)
{
    int16_t Temp;
    Temp = TIM_GetCounter(TIM3);
    TIM_SetCounter(TIM3, 0);
    return Temp;
}
第 7 章 ADC 模数转换器
7.1 单通道接线
例程 7-1:AD 单通道
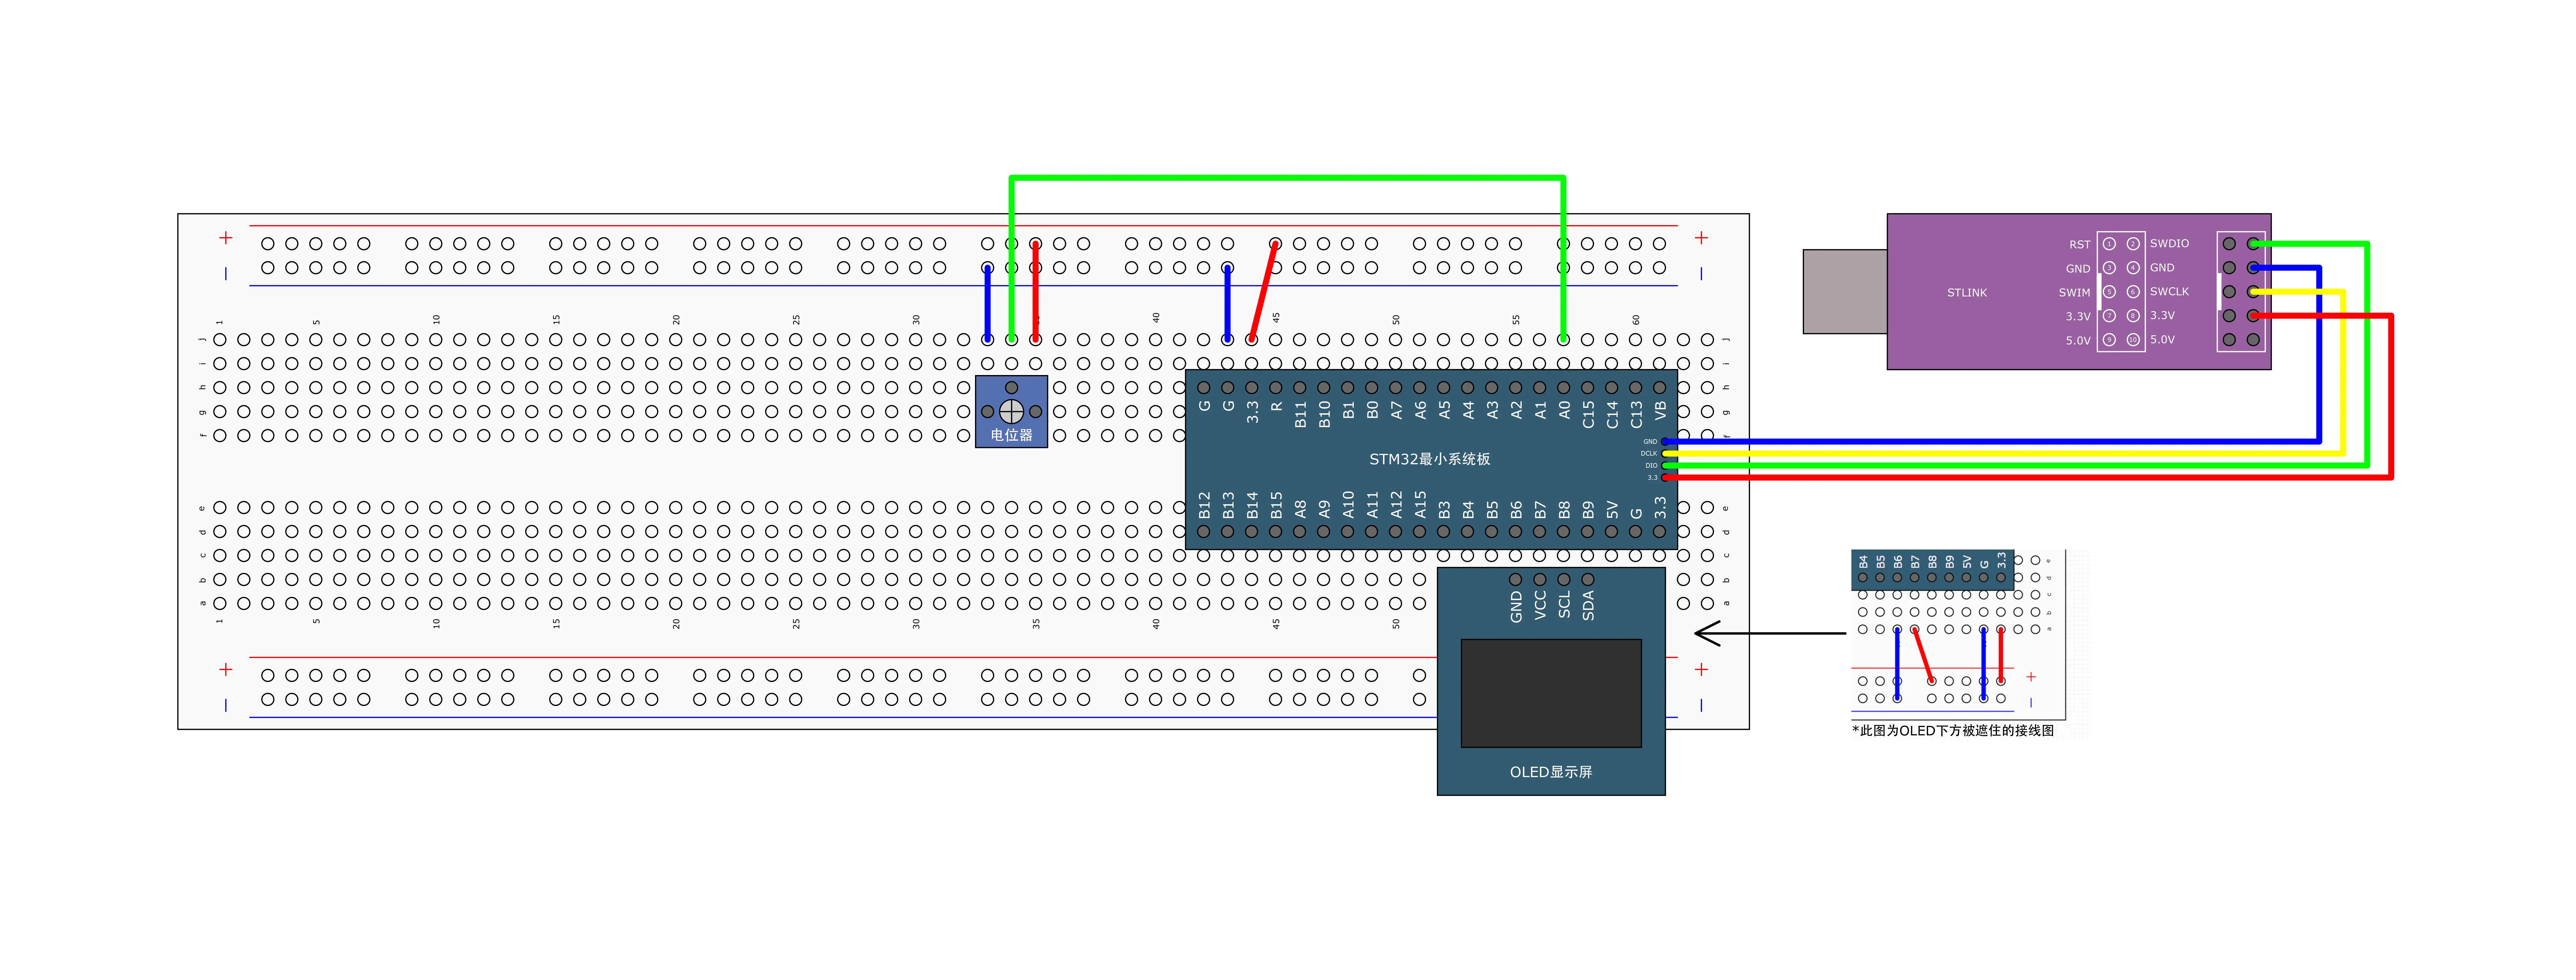
如何把一个模拟电压转换成 STM32 能处理的数字值。旋转旋钮时,抽头电压会在 0 ~ 3.3V 之间变化。
项目单通道 ADC 使用 PA0:
模拟信号 → PA0/ADC_Channel_0
模拟地   → GND
电位器接法:
电位器一端 → 3.3V
电位器另一端 → GND
电位器中间抽头 → PA0
7.2 ADC 转换
ADC 的全称是模数转换器:Analog-to-Digital Converter。它把连续变化的模拟电压转换成数字量。
ADC_RegularChannelConfig(
    ADC1,
    ADC_Channel_0,
    1,
    ADC_SampleTime_55Cycles5
);

ADC_SoftwareStartConvCmd(
    ADC1,
    ENABLE
);

while (ADC_GetFlagStatus(
           ADC1,
           ADC_FLAG_EOC
       ) == RESET);

uint16_t value =
    ADC_GetConversionValue(ADC1);
STM32F103 ADC 通常为 12 位:
ADC范围:0~4095
电压约等于:ADC值 / 4095 × 3.3V
7.3 多通道接线
例程 7-2:AD 多通道
项目多通道工程使用:
PA0 → ADC 通道 0
PA1 → ADC 通道 1
PA2 → ADC 通道 2
PA3 → ADC 通道 3
PA0~PA3 都必须配置为模拟输入,输入电压均不能超过 3.3V。
7.4 常见问题
- 忘记将 GPIO 配置为模拟输入。
- ADC 时钟超过芯片允许范围。
- 模拟信号没有共地。
- 输入电压超过 3.3V。
- 传感器输出阻抗过高,采样时间过短。
第 8 章 DMA 直接存储器访问
8.1 内存到内存 DMA
提示
DMA 的作用是让外设和内存之间自动搬运数据,减少 CPU 参与。
| 方式 | CPU 做什么 | 适合场景 |
|---|---|---|
| 轮询 | CPU 不断查询状态 | 简单、低频事件 |
| 中断 | 事件发生时 CPU 处理 | 突发事件 |
| DMA | DMA 自动搬大量数据 | 连续、大量数据 |
例程 8-1:DMA 数据转运
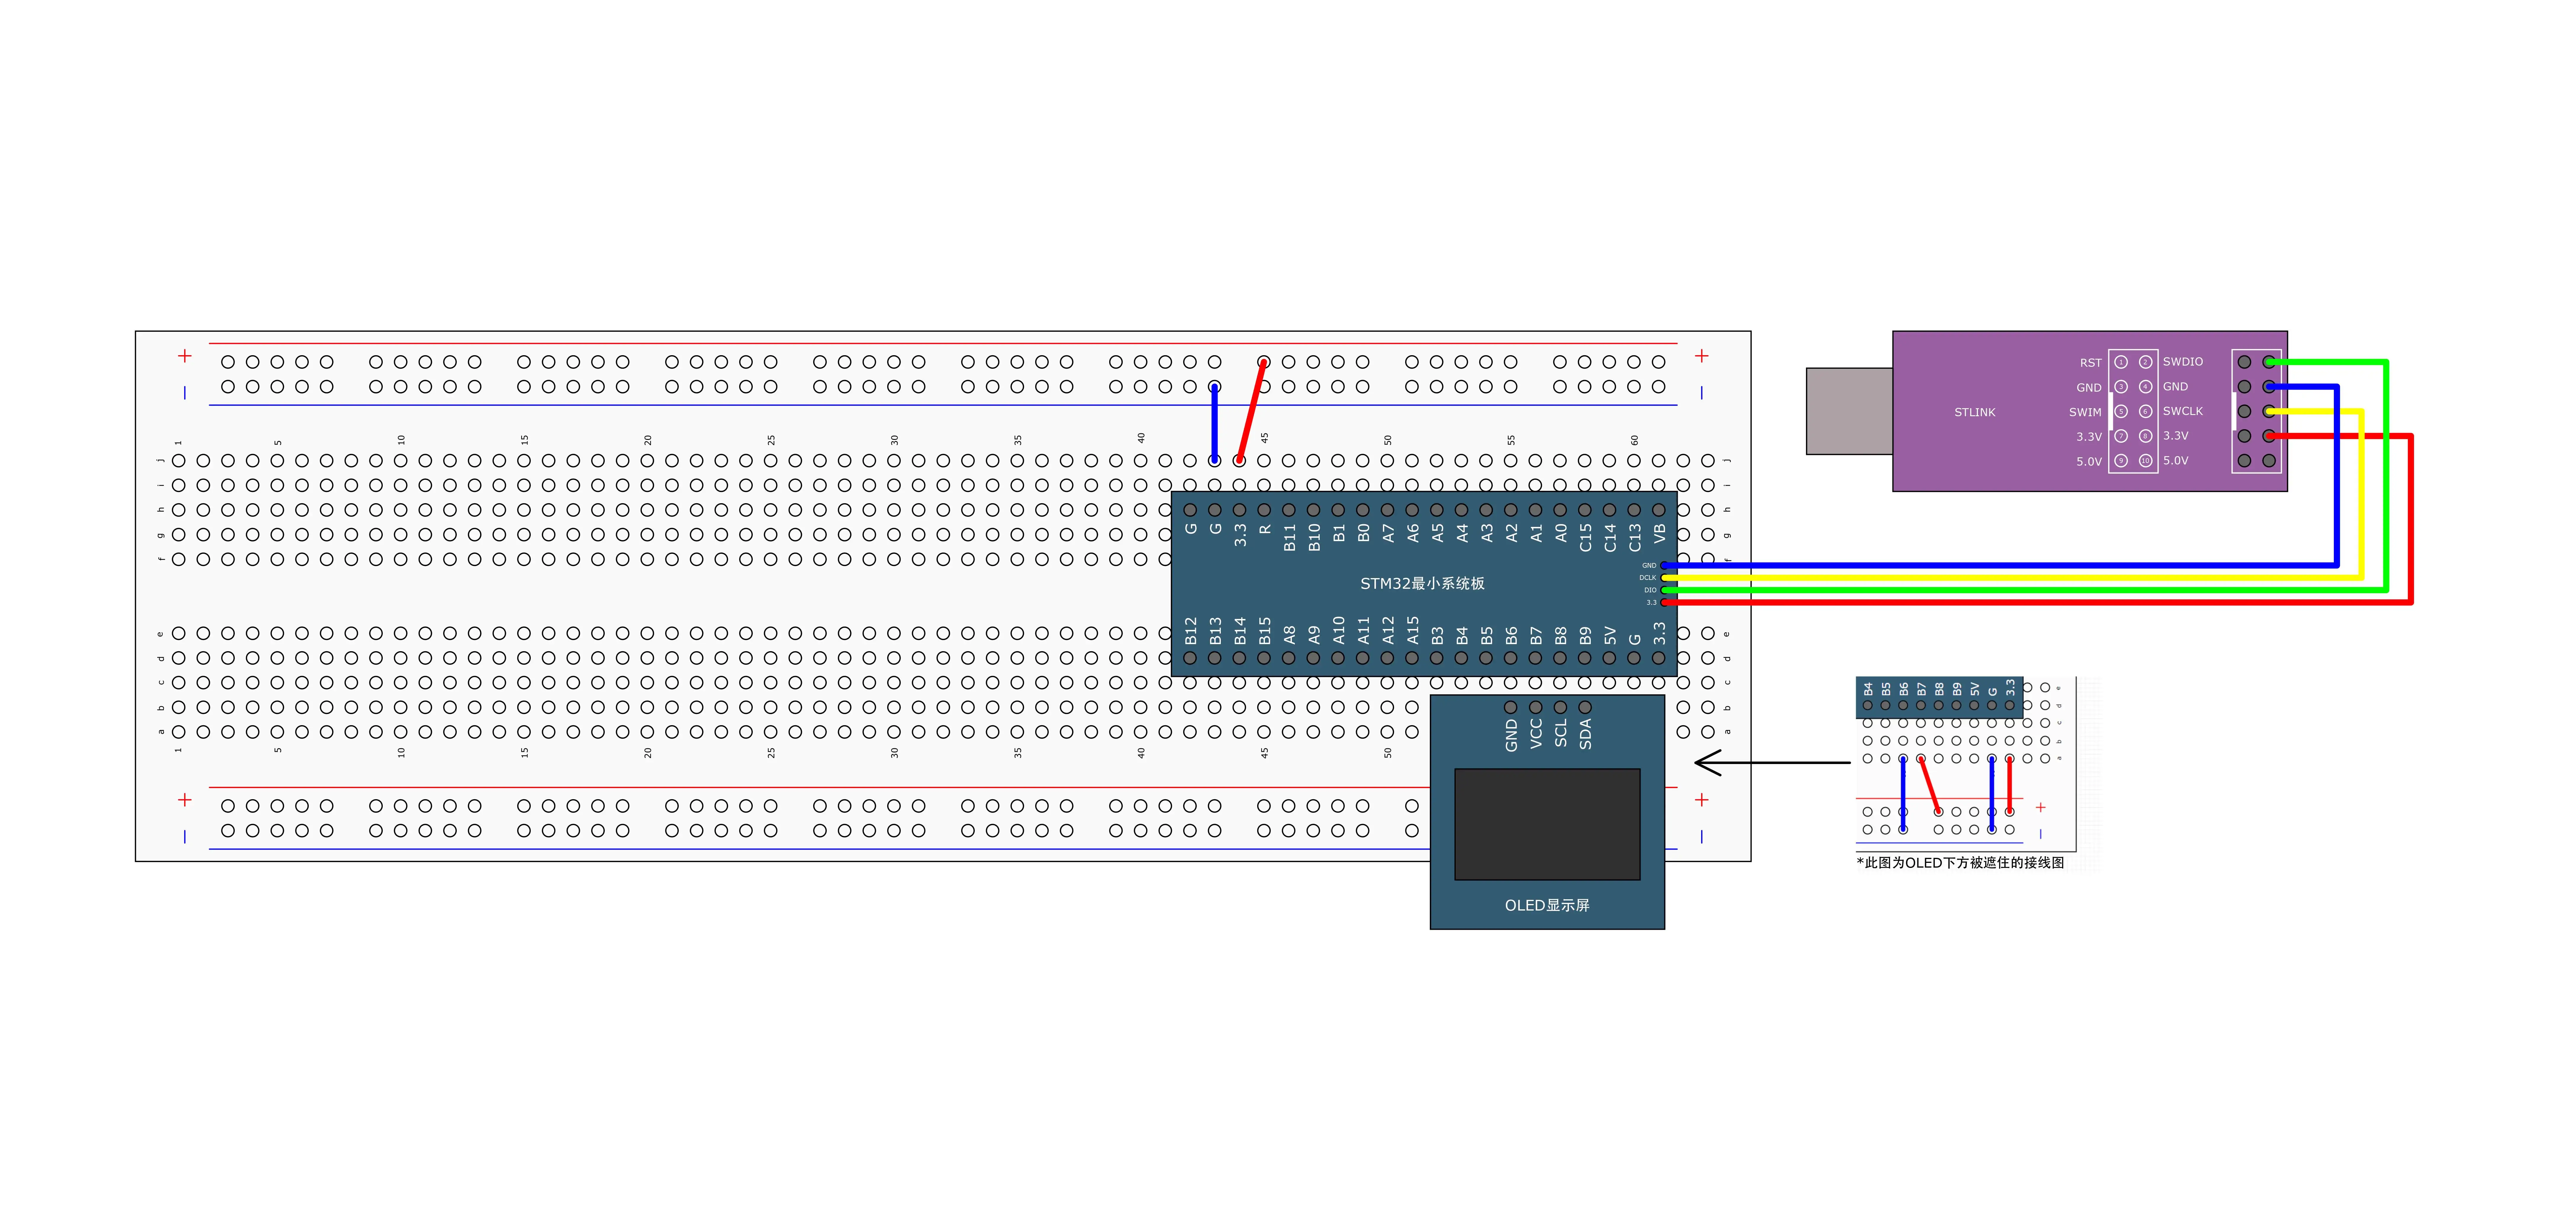
8-1 DMA 数据转运不需要外部电路:
数组 DataA → DMA1_Channel1 → 数组 DataB调用方式:
MyDMA_Init(
    (uint32_t)DataA,
    (uint32_t)DataB,
    4
);

MyDMA_Transfer();
8.2 DMA 与 ADC
例程 8-2:DMA 与 ADC 多通道
8-2 DMA+AD 多通道的电路与多通道 ADC 相同:
PA0~PA3 → 四路模拟信号数据流:
ADC1 数据寄存器
  → DMA1_Channel1
  → AD_Value[0]~AD_Value[3]
关键配置:
DMA_InitStructure.DMA_PeripheralBaseAddr = (uint32_t)&ADC1->DR;
DMA_InitStructure.DMA_MemoryBaseAddr = (uint32_t)AD_Value;
DMA_InitStructure.DMA_PeripheralInc = DMA_PeripheralInc_Disable;
DMA_InitStructure.DMA_MemoryInc = DMA_MemoryInc_Enable;
DMA_InitStructure.DMA_Mode = DMA_Mode_Circular;
外设地址不递增,因为 ADC 数据始终来自同一个数据寄存器;内存地址递增,因为每个通道结果要保存到数组的不同位置。
第 9 章 USART 串口通信
9.1 USART1 接线
例程 9-1:串口发送
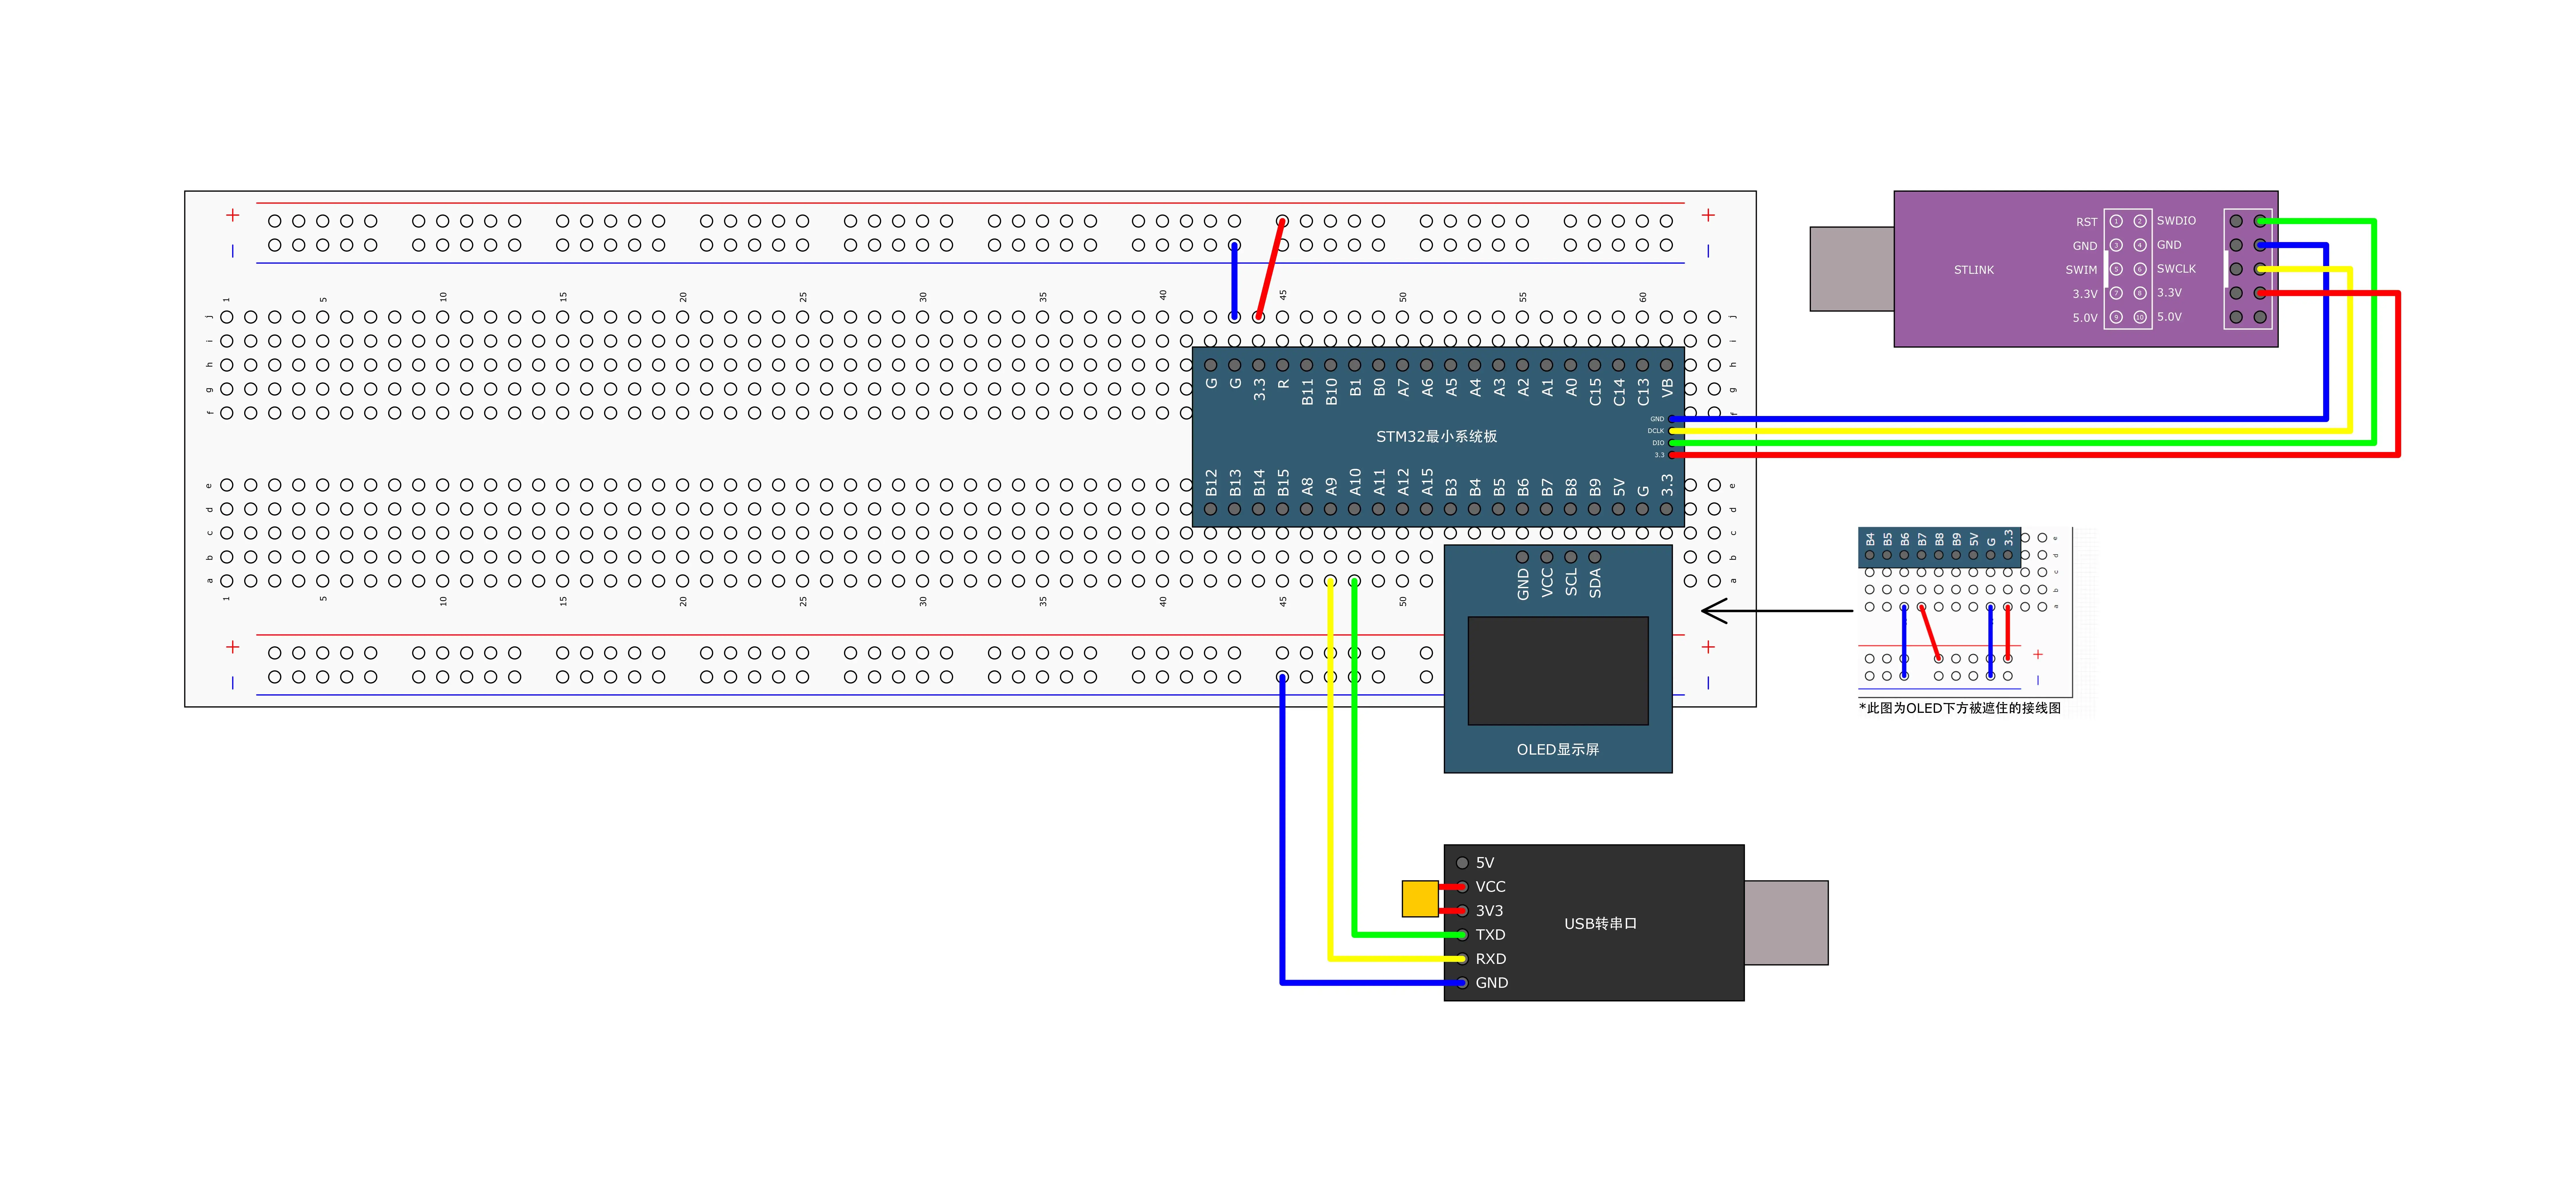
例程 9-2:串口发送与接收
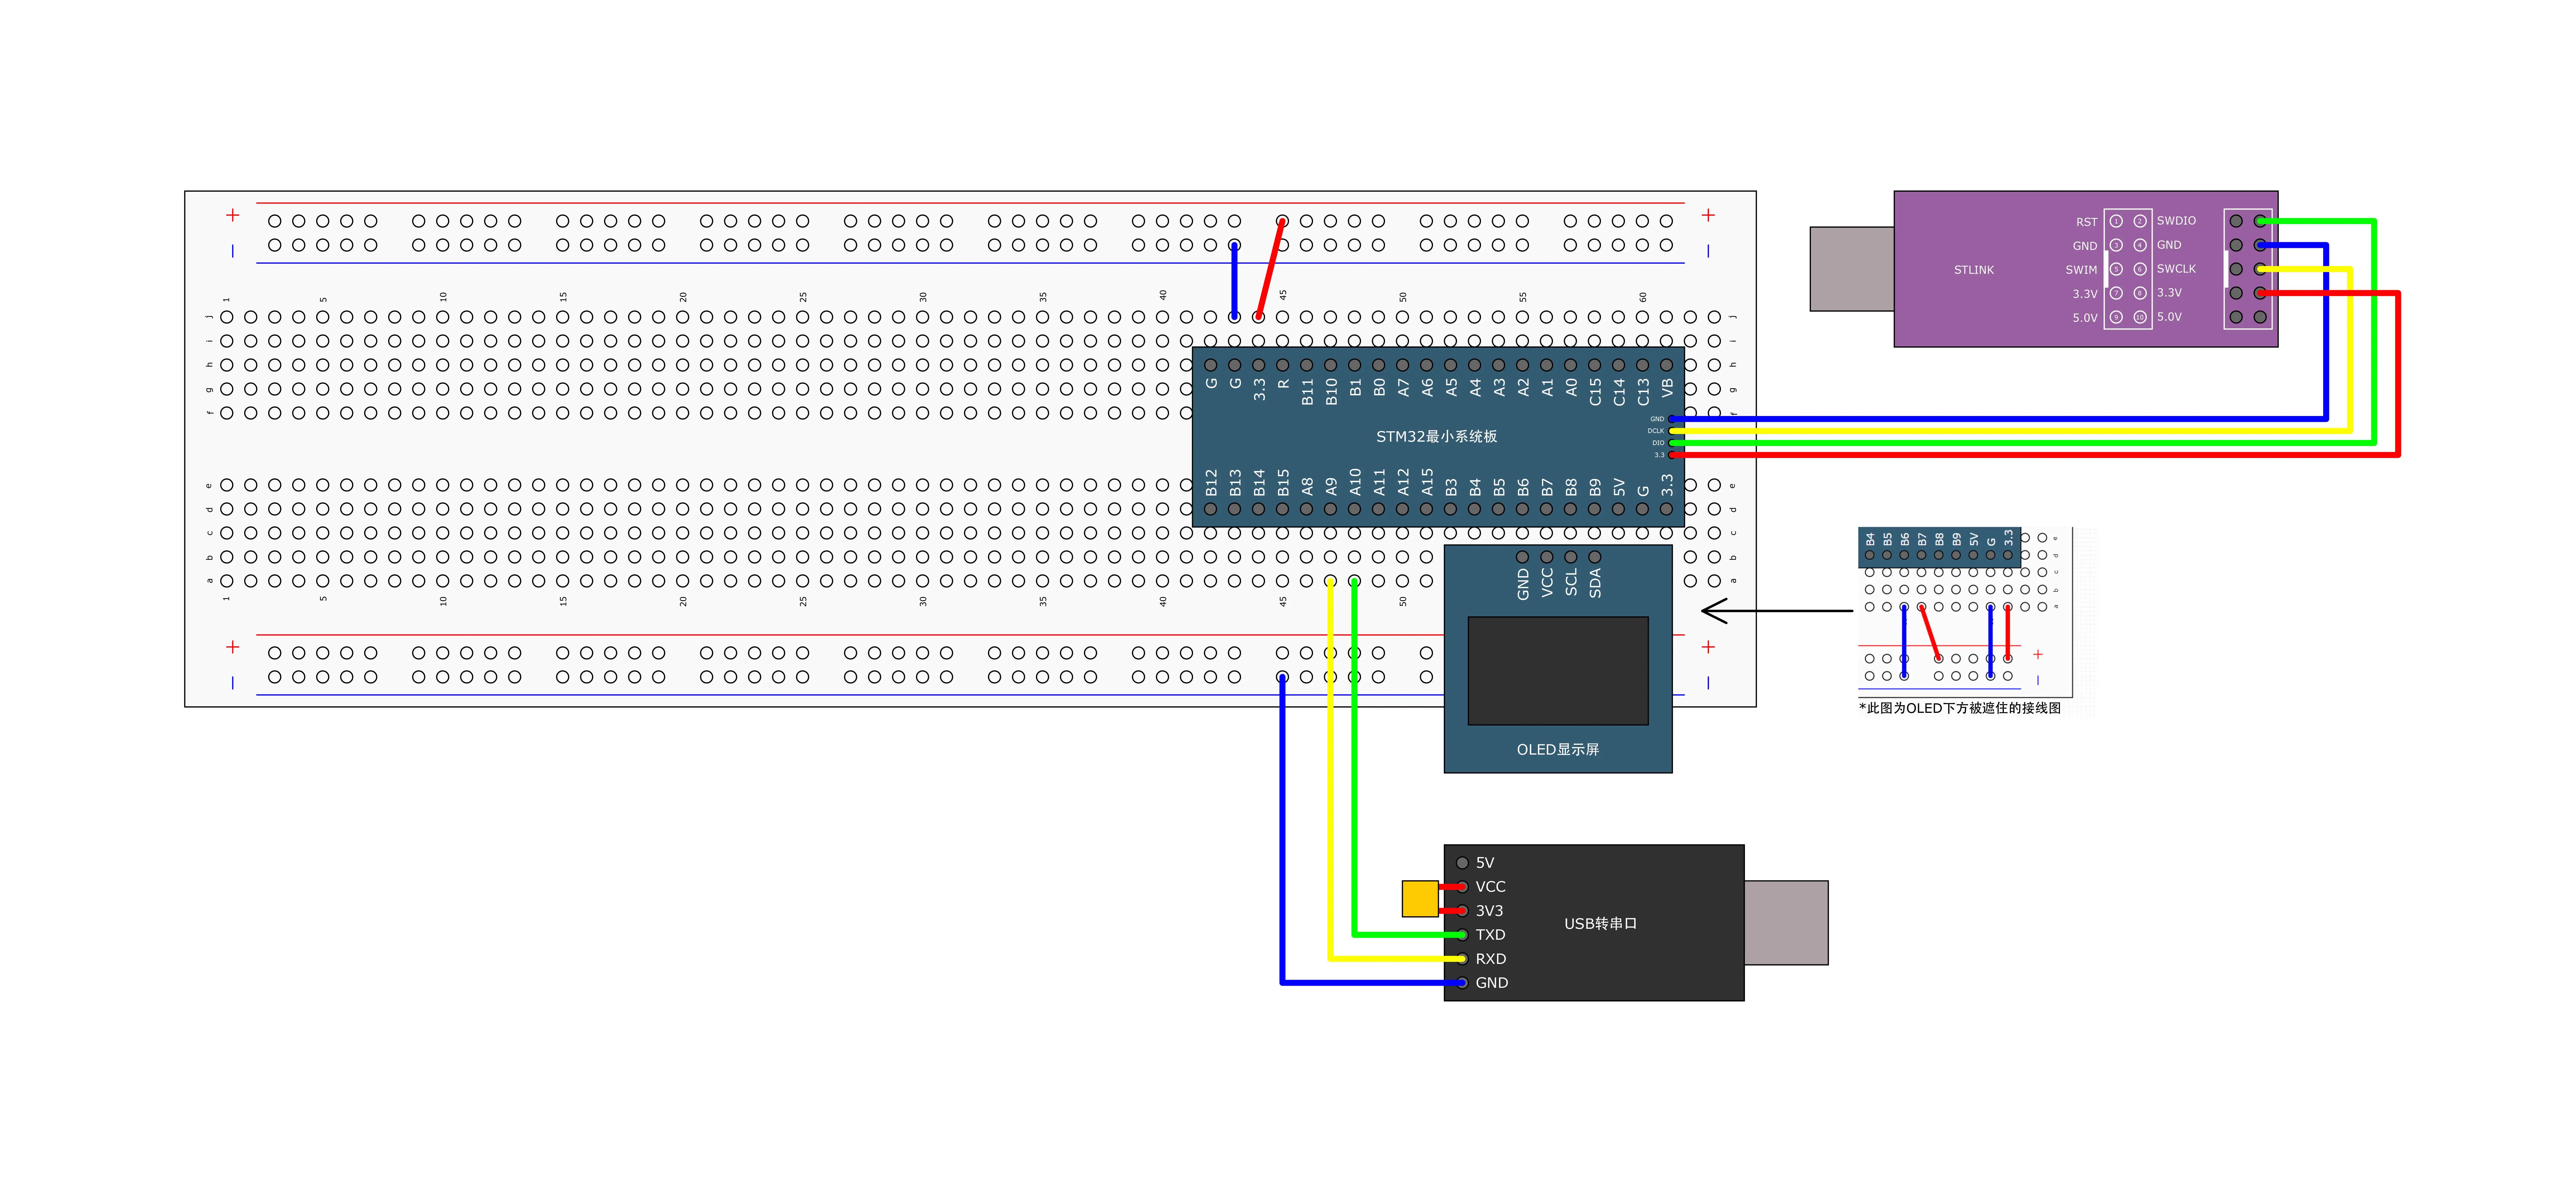
STM32 PA9/TX  → USB 转串口 RX
STM32 PA10/RX ← USB 转串口 TX
STM32 GND     ↔ USB 转串口 GND
这是交叉连接,不能 TX 接 TX。
必须使用 3.3V TTL 串口模块,不要直接接传统 RS-232 接口。
9.2 USART 配置
项目常用配置:
波特率:9600
数据位:8 位
校验位:无
停止位:1 位
9.3 接收中断
void USART1_IRQHandler(void)
{
    if (USART_GetITStatus(
            USART1,
            USART_IT_RXNE
        ) == SET)
    {
        Serial_RxData =
            USART_ReceiveData(USART1);

        Serial_RxFlag = 1;
    }
}
中断中只保存数据和设置标志,复杂处理放在主循环。
9.4 文本数据包
例程 9-4:串口收发文本数据包
项目文本数据包以 @ 开头,以换行结束,例如:
@LED_ON\r\n主程序解析:
if (strcmp(
        Serial_RxPacket,
        "LED_ON"
    ) == 0)
{
    LED1_ON();
    Serial_SendString(
        "LED_ON_OK\r\n"
    );
}
设计通信协议时应考虑:
- 帧头
- 帧尾
- 数据长度
- 缓冲区大小
- 指令合法性
- 超时处理
- 校验和或 CRC
9.5 HEX 数据包
例程 9-3:串口收发 HEX 数据包
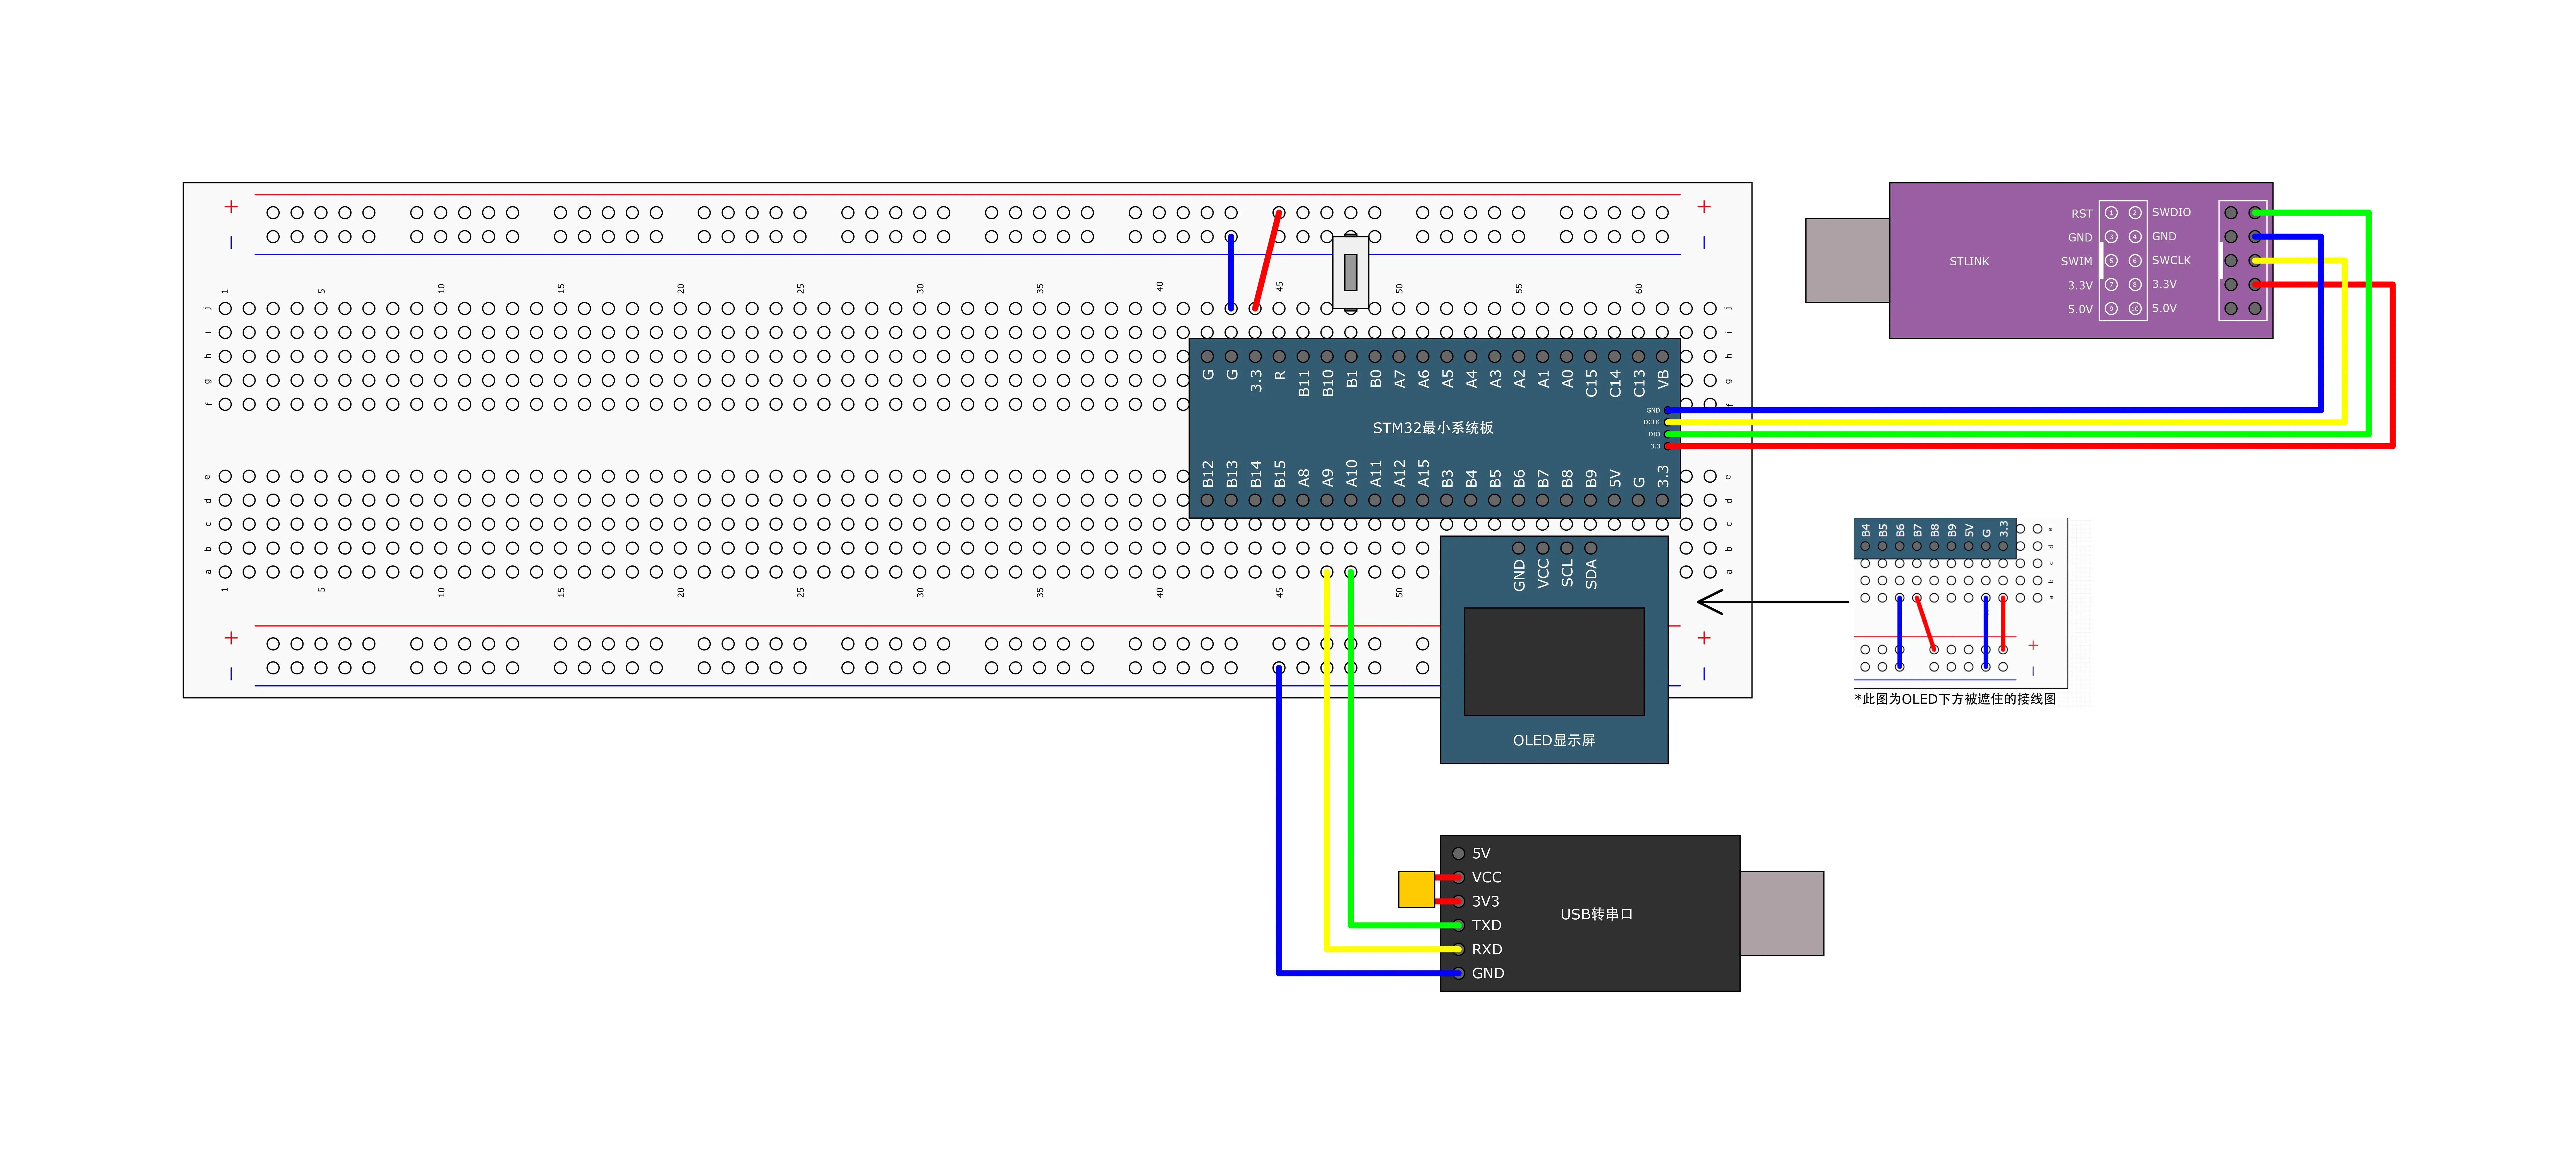
电脑只有 USB,而单片机常用 UART,所以中间加一颗转换芯片,让电脑把 USB 当成一个 COM 串口来用。
项目 HEX 数据包格式类似:
FF 01 02 03 04 FE其中 FF 可以作为帧头,FE 可以作为帧尾,中间保存 4 个字节数据。
第 10 章 I2C 与 MPU6050
10.1 软件 I2C 接线
例程 10-1:软件 I2C 读写 MPU6050
提示
MPU6050 是一个很经典的 六轴惯性传感器(IMU),主要用来检测设备的运动状态和姿态变化。
它内部主要集成了两类传感器:
| 模块 | 轴数 | 测什么 |
|---|---|---|
| 加速度计 Accelerometer | 3 轴 | X/Y/Z 三个方向的加速度 |
| 陀螺仪 Gyroscope | 3 轴 | 绕 X/Y/Z 三个轴旋转的角速度 |
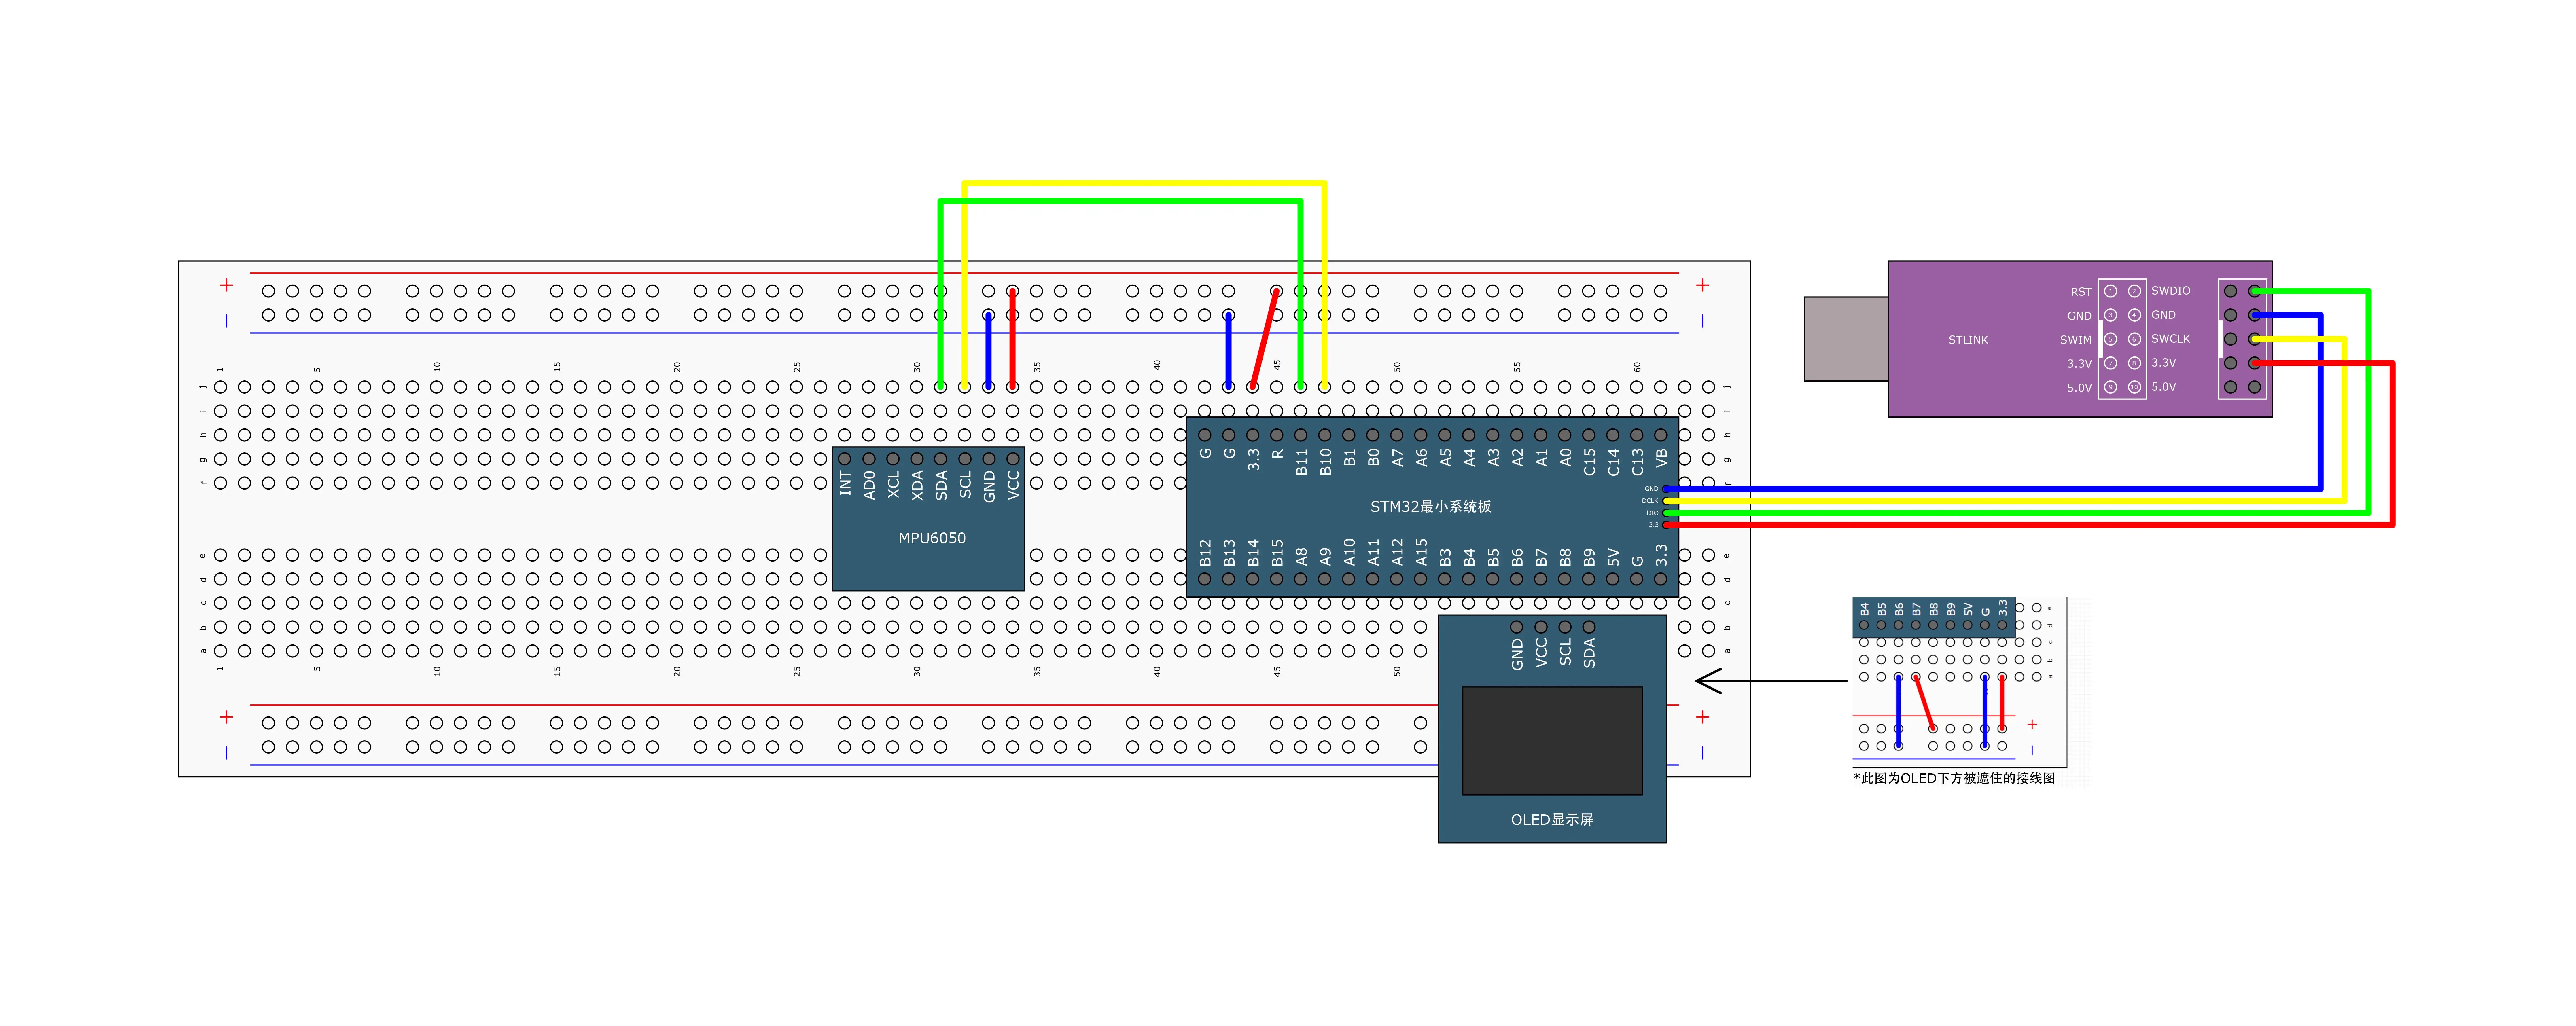
MPU6050 VCC → 3.3V
MPU6050 GND → GND
MPU6050 SCL → PB10
MPU6050 SDA → PB11
MPU6050 AD0 → GND
SCL 和 SDA 需要上拉电阻:
PB10/SCL → 4.7kΩ~10kΩ → 3.3V
PB11/SDA → 4.7kΩ~10kΩ → 3.3V
10.2 I2C 起始条件
void MyI2C_Start(void)
{
    MyI2C_W_SDA(1);
    MyI2C_W_SCL(1);
    MyI2C_W_SDA(0);
    MyI2C_W_SCL(0);
}
所谓“软件 I²C”,就是不用 STM32 内部的 I²C 外设,而是:用普通 GPIO 自己模拟 SCL 和 SDA 的变化。
I2C 起始条件是:SCL 保持高电平时,SDA 从高电平变为低电平。
I²C 正常传输数据时,一般要求:SDA 在 SCL 高电平期间保持稳定。
10.3 MPU6050 寄存器写入
void MPU6050_WriteReg(
    uint8_t RegAddress,
    uint8_t Data
)
{
    MyI2C_Start();
    MyI2C_SendByte(0xD0);
    MyI2C_ReceiveAck();
    MyI2C_SendByte(RegAddress);
    MyI2C_ReceiveAck();
    MyI2C_SendByte(Data);
    MyI2C_ReceiveAck();
    MyI2C_Stop();
}
10.4 MPU6050 地址
项目使用 8 位地址:
写地址:0xD0
读地址:0xD1
对应 7 位地址:0x68
如果 AD0 接高电平,地址会改变,代码中的地址也要修改。
10.5 硬件 I2C
例程 10-2:硬件 I2C 读写 MPU6050
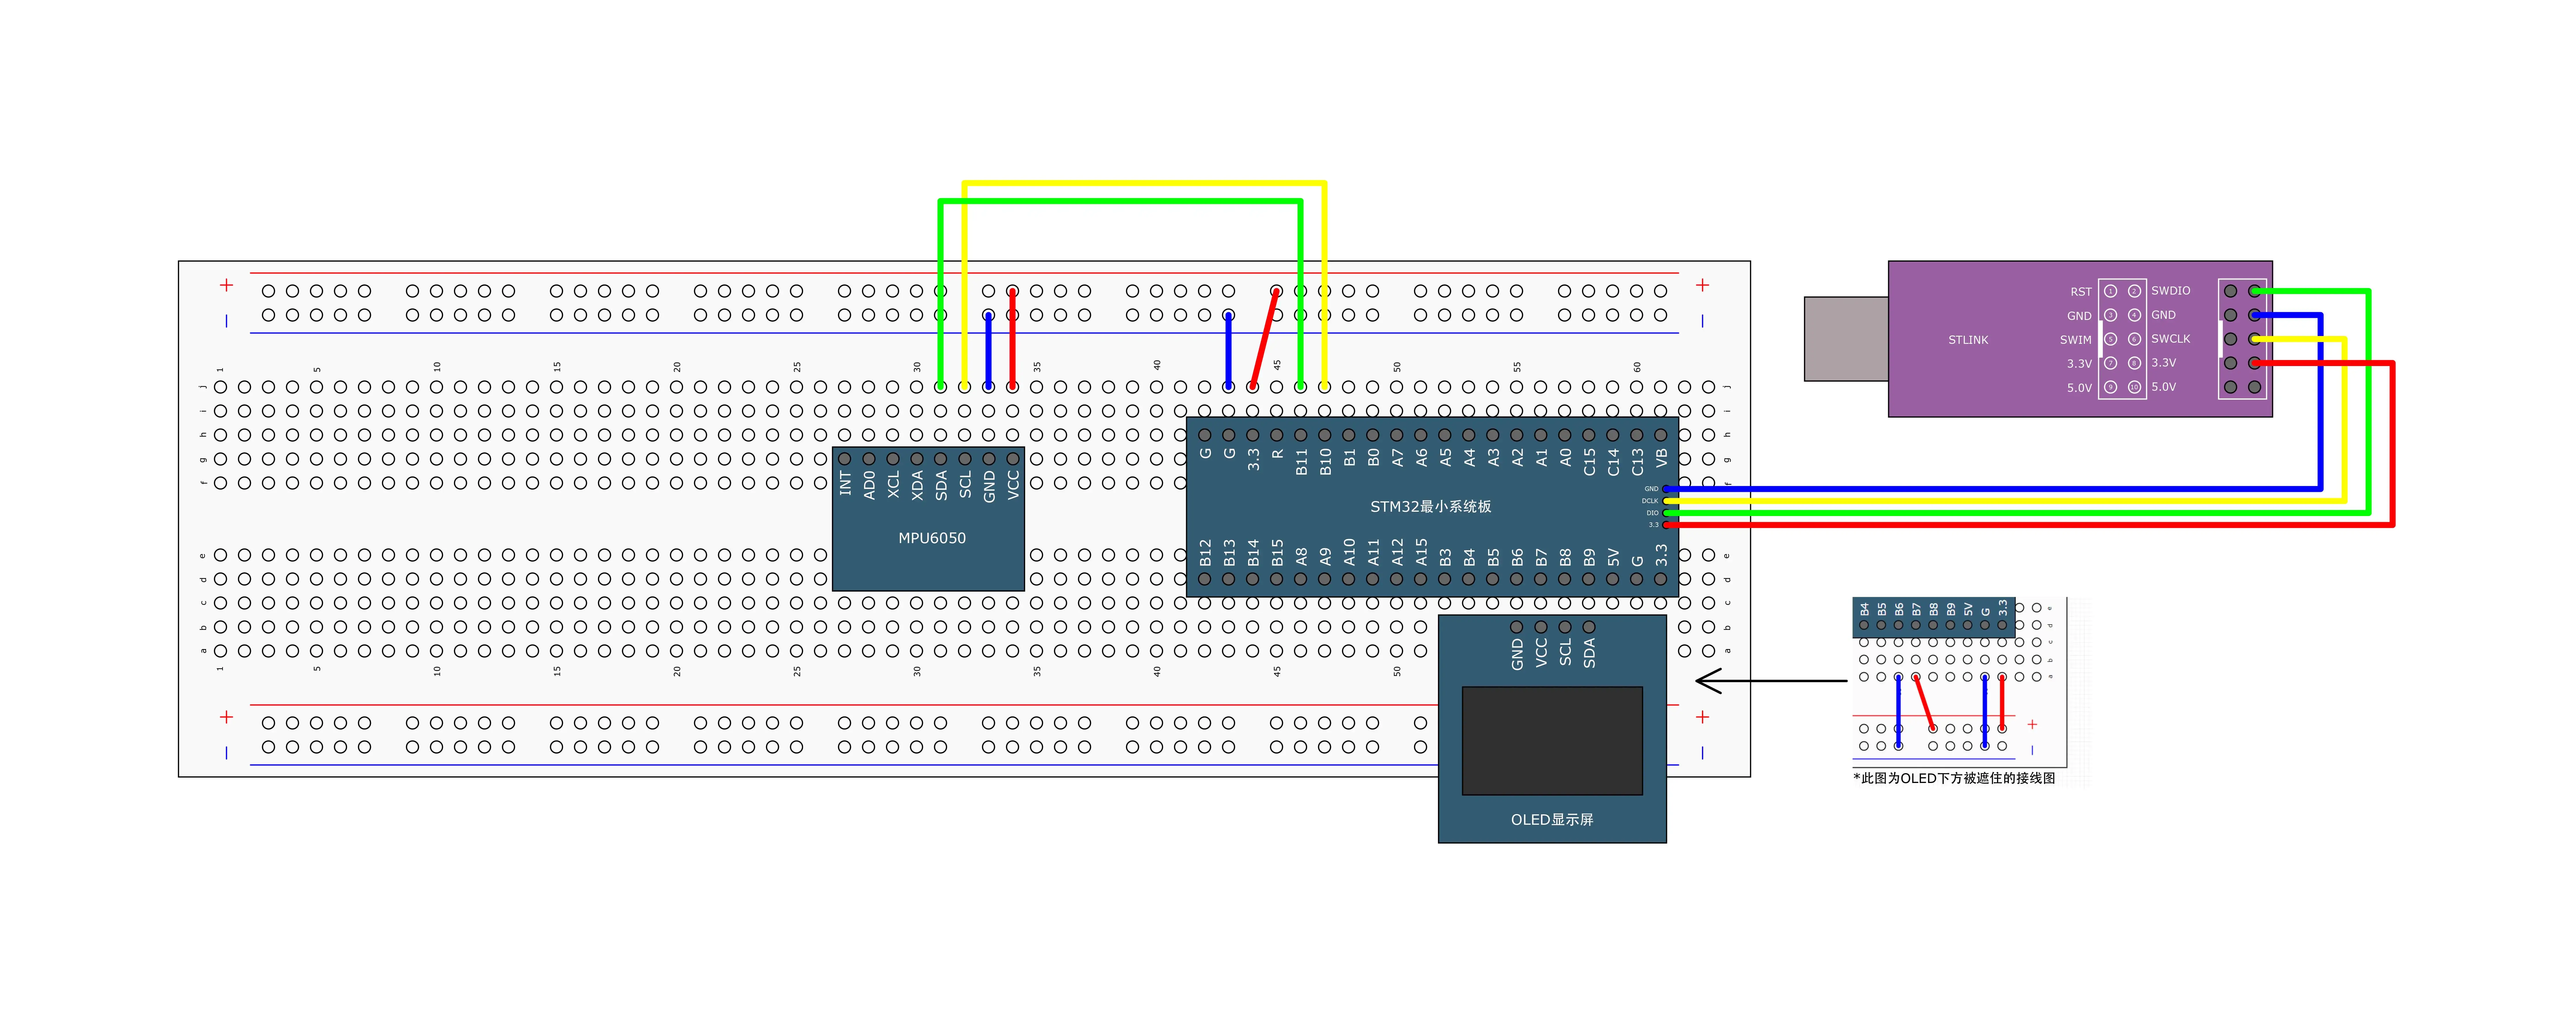
硬件 I2C 工程仍使用:
PB10 → I2C2_SCL
PB11 → I2C2_SDA
区别在于软件 I2C 由 GPIO 手动产生时序,硬件 I2C 由 STM32 的 I2C2 外设产生时序。
第 11 章 SPI 与 W25Q64
11.1 W25Q64 接线
例程 11-1:软件 SPI 读写 W25Q64
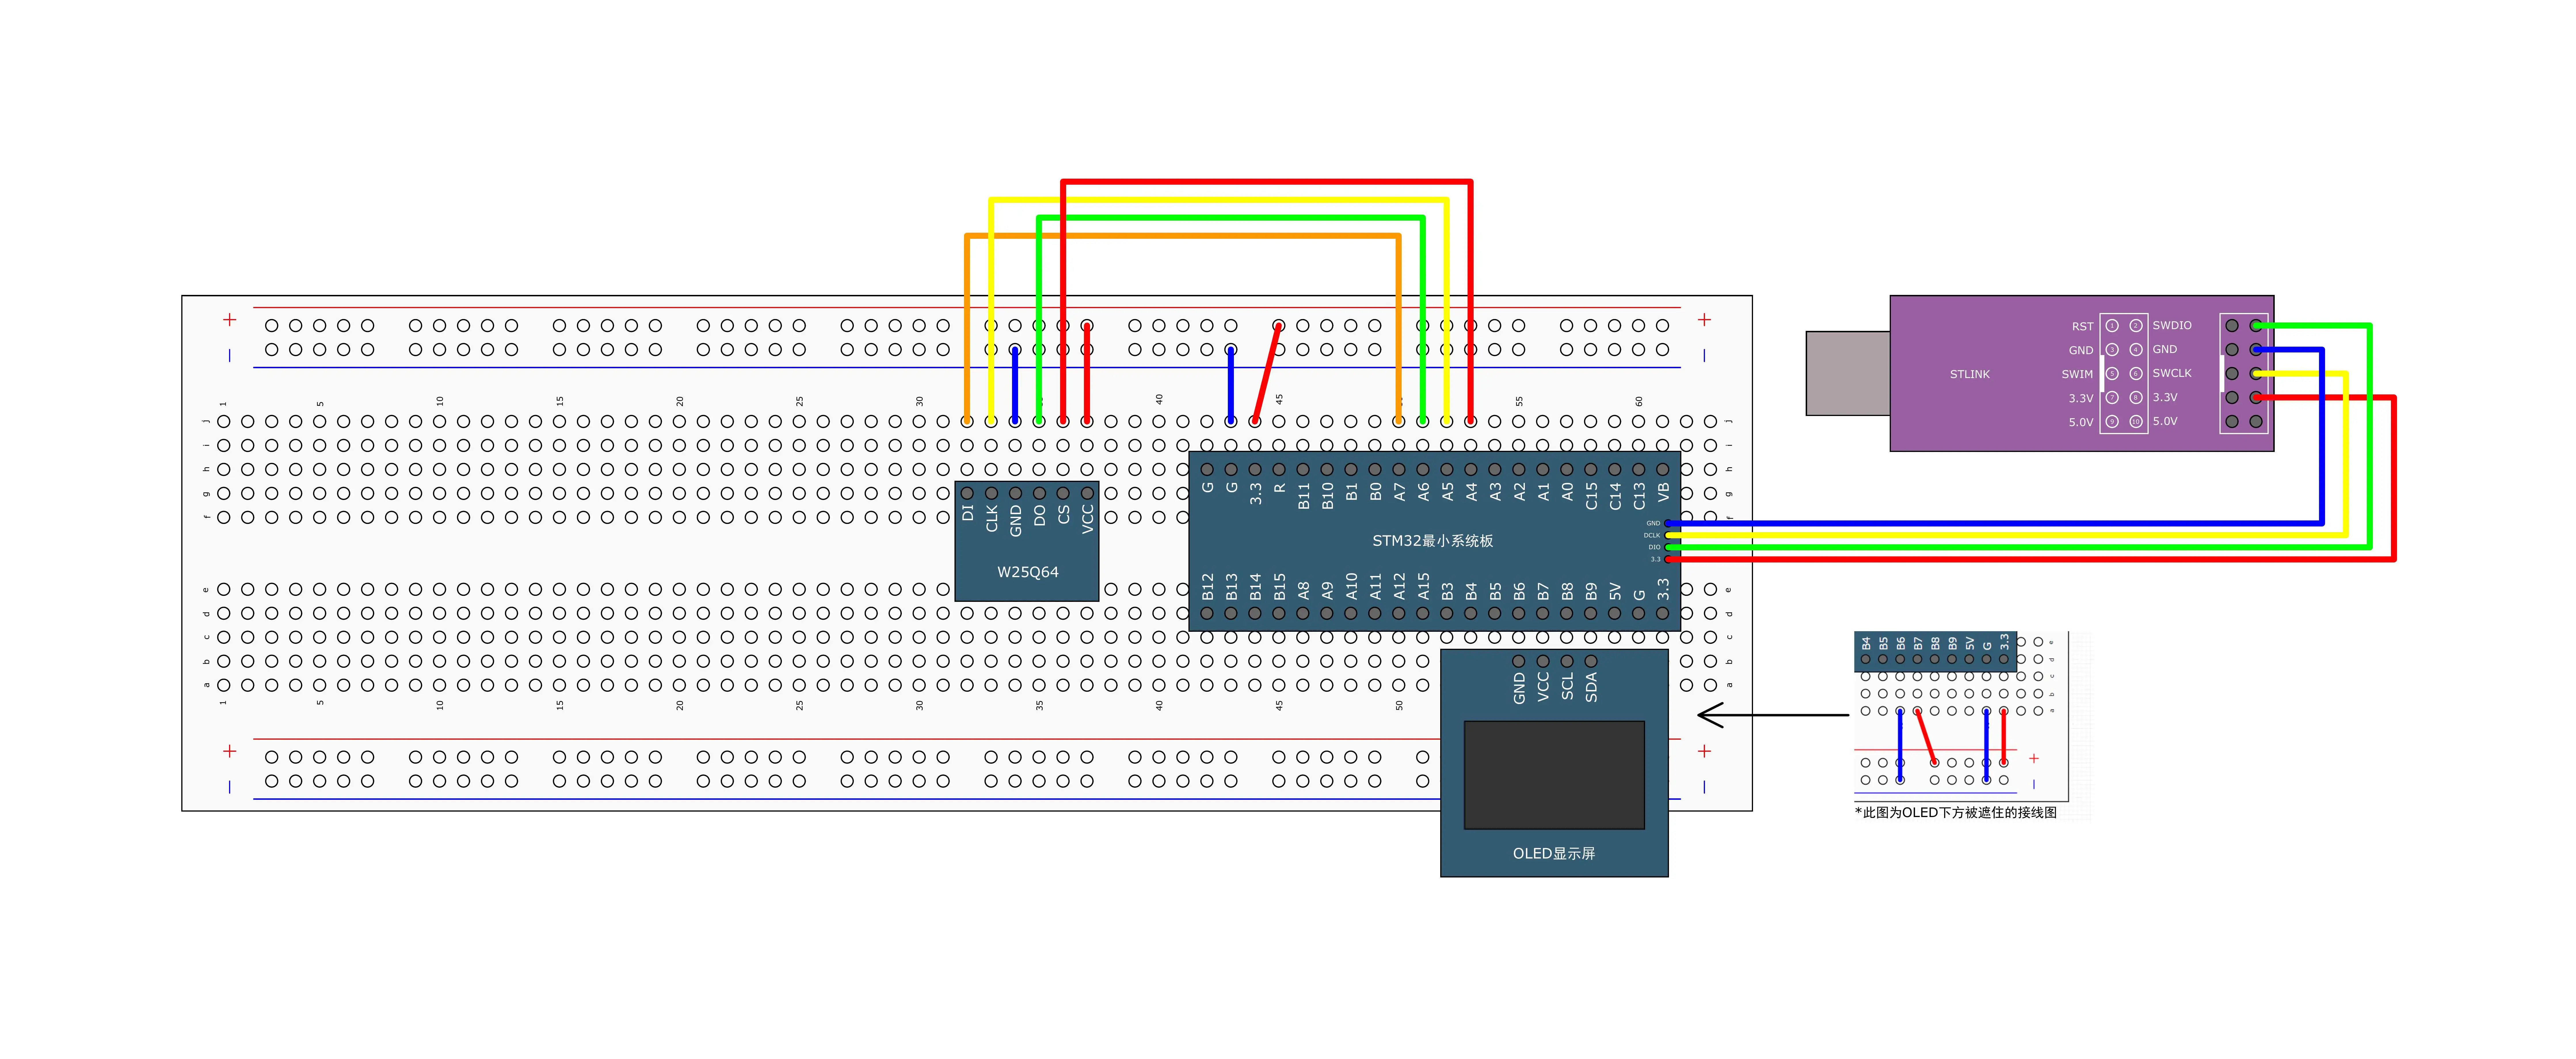
W25Q64 VCC → 3.3V
W25Q64 GND → GND
W25Q64 CS  → PA4
W25Q64 CLK → PA5
W25Q64 DO  → PA6
W25Q64 DI  → PA7
对应 STM32 信号:
PA5 → SPI 时钟 SCK
PA6 ← SPI 数据 MISO
PA7 → SPI 数据 MOSI
PA4 → 软件控制片选 CS
如果模块引出 WP 和 HOLD,应根据模块说明将其拉高。
提示
| 项目 | W25Q64 | SD 卡 |
|---|---|---|
| 容量 | 8 MB | GB~TB |
| 是否可拆 | 通常不可 | 可以 |
| 成本 | 低 | 较高 |
| 接口 | SPI/QSPI | SDIO/SPI |
| 配置存储 | 很合适 | 有点大材小用 |
| 大量日志 | 有限 | 很适合 |
| W25Q64 | 含义 | STM32 |
|---|---|---|
| CS | 片选 | GPIO |
| CLK | SPI 时钟 | SCK |
| DI | 数据输入 | MOSI |
| DO | 数据输出 | MISO |
| VCC | 电源 | 3.3V |
| GND | 地 | GND |
| WP | 写保护 | 通常拉高 |
| HOLD | 暂停通信 | 通常拉高 |
11.2 软件 SPI
提示
SPI 是 Serial Peripheral Interface 的缩写,中文通常叫 串行外设接口。
它是一种让 MCU 和外设进行高速串行通信的接口。前面的 OLED、W25Q64 都经常使用 SPI。
最典型的 SPI 有 4 根信号线:
| 信号 | 全称 | 作用 |
|---|---|---|
| SCK / CLK | Serial Clock | 时钟线 |
| MOSI | Master Out Slave In | 主机发送、从机接收 |
| MISO | Master In Slave Out | 从机发送、主机接收 |
| CS / NSS | Chip Select | 片选,选择要通信的设备 |
| 项目 | SPI | I²C |
|---|---|---|
| 时钟线 | SCK | SCL |
| 数据线 | MOSI + MISO | SDA |
| 片选 | 每个设备通常一个 CS | 用地址区分设备 |
| 线数量 | 较多 | 较少 |
| 速度 | 通常更快 | 通常较慢 |
| 协议复杂度 | 比较简单 | 稍复杂 |
| 多设备扩展 | CS 会越来越多 | 很方便 |
I²C 是“用地址找设备”,SPI 是“用 CS 选设备”。
SPI 的核心就是:
SCK 提供节拍,MOSI 往外发,MISO 往回收,CS 决定跟谁说话。
软件 SPI 由 GPIO 手动产生时钟:
MySPI_W_MOSI(!!(ByteSend & (0x80 >> i)));

MySPI_W_SCK(1);
MySPI_W_SCK(0);
11.3 硬件 SPI
例程 11-2:硬件 SPI 读写 W25Q64
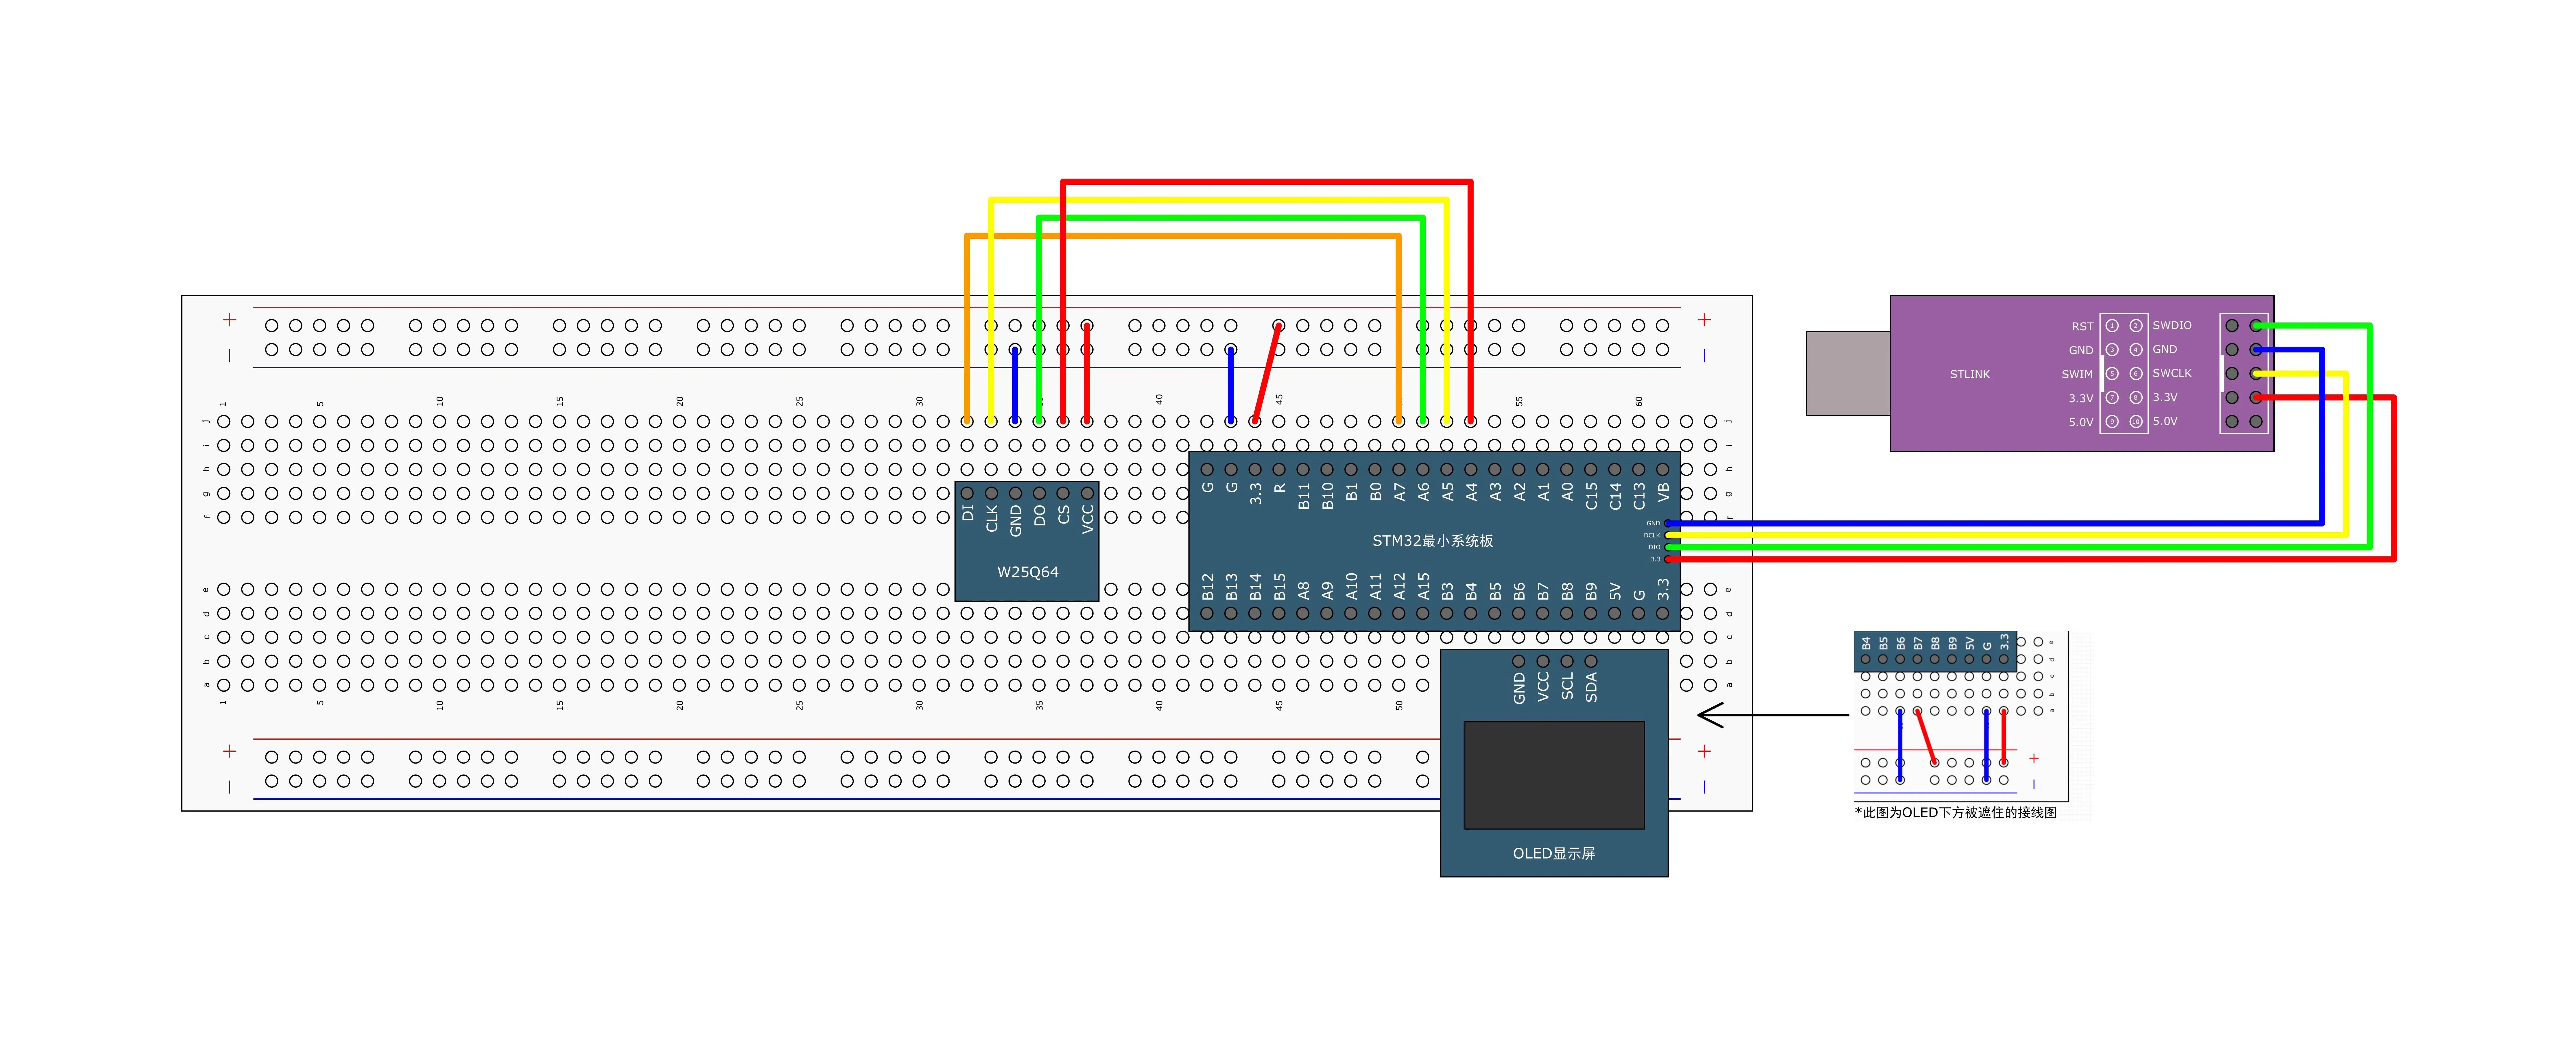
硬件 SPI 使用 SPI1:
SPI_InitStructure.SPI_Mode = SPI_Mode_Master;
SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB;
SPI_InitStructure.SPI_CPOL = SPI_CPOL_Low;
SPI_InitStructure.SPI_CPHA = SPI_CPHA_1Edge;
这表示使用 SPI 模式 0,高位先发送。
11.4 W25Q64 写入流程
W25Q64_WriteEnable();
W25Q64_PageProgram(0x000000, DataArray, 4);
W25Q64_WaitBusy();
写入前需要写使能,写入后需要等待芯片完成内部编程。
W25Q64 的典型操作:
- 读取芯片 ID。
- 写使能。
- 擦除扇区。
- 页编程。
- 查询忙状态。
- 读取数据。
第 12 章 RTC、Unix 时间戳与备份寄存器
STM32 里一套很典型的“断电后仍然保留时间和少量数据”机制。
12.1 备份寄存器接线
例程 12-1:读写备份寄存器
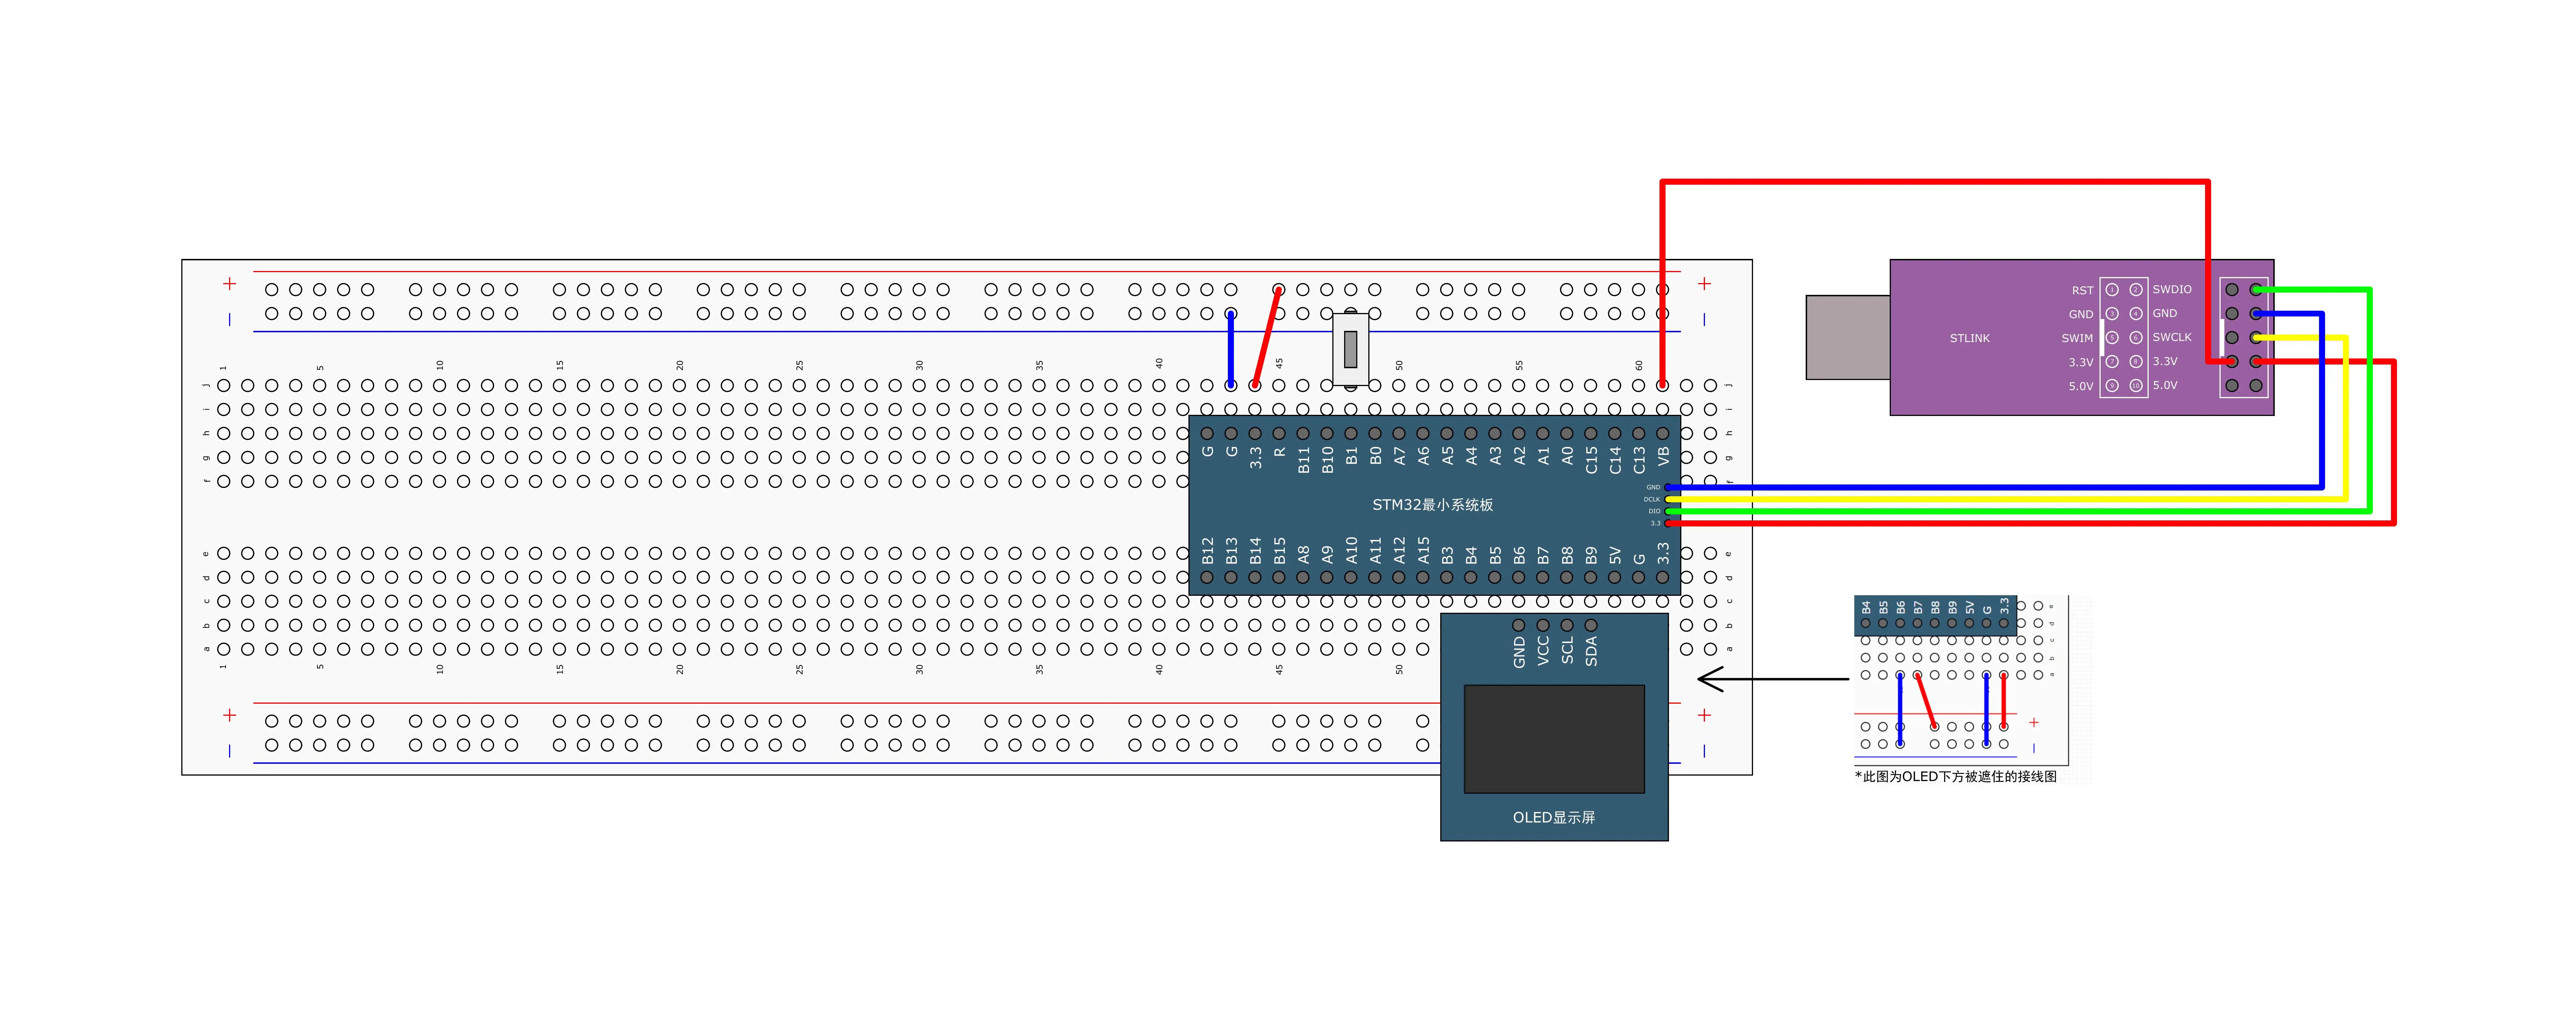
备份寄存器是 STM32 内部资源,没有额外数据线。
若使用 OLED 显示:
OLED SCL → PB8
OLED SDA → PB9
12.2 备份寄存器访问
RCC_APB1PeriphClockCmd(
    RCC_APB1Periph_PWR,
    ENABLE
);

RCC_APB1PeriphClockCmd(
    RCC_APB1Periph_BKP,
    ENABLE
);

PWR_BackupAccessCmd(ENABLE);

BKP_WriteBackupRegister(
    BKP_DR1,
    0x1234
);
提示
备份寄存器给 STM32 内部的一个备份寄存器写数据。
它可以理解成容量非常小的、由备份电源维持的数据存储区。
12.3 RTC 晶振和备用电源
例程 12-2:实时时钟
提示
RTC = Real-Time Clock,实时时钟。
它的作用就是让 MCU 知道现在是什么时间,例如:
2026-09-20 15:30:45
即使 STM32 主程序正在做别的事情,RTC 也会自己计时。
更重要的是,如果接了备用电源:
VBAT → 纽扣电池 / 超级电容
即使开发板的主电源断掉(VCC = 0)RTC 仍然可以继续走时。
| 存储 | 容量 | 断电保持 | 适合什么 |
|---|---|---|---|
| RAM | 大 | 否 | 程序运行数据 |
| BKP 备份寄存器 | 极小 | VBAT 存在时可以 | RTC 标志、少量状态 |
| W25Q64 | 8 MB | 是 | 配置、文件、日志 |
| Flash | 较大 | 是 | 程序和参数 |
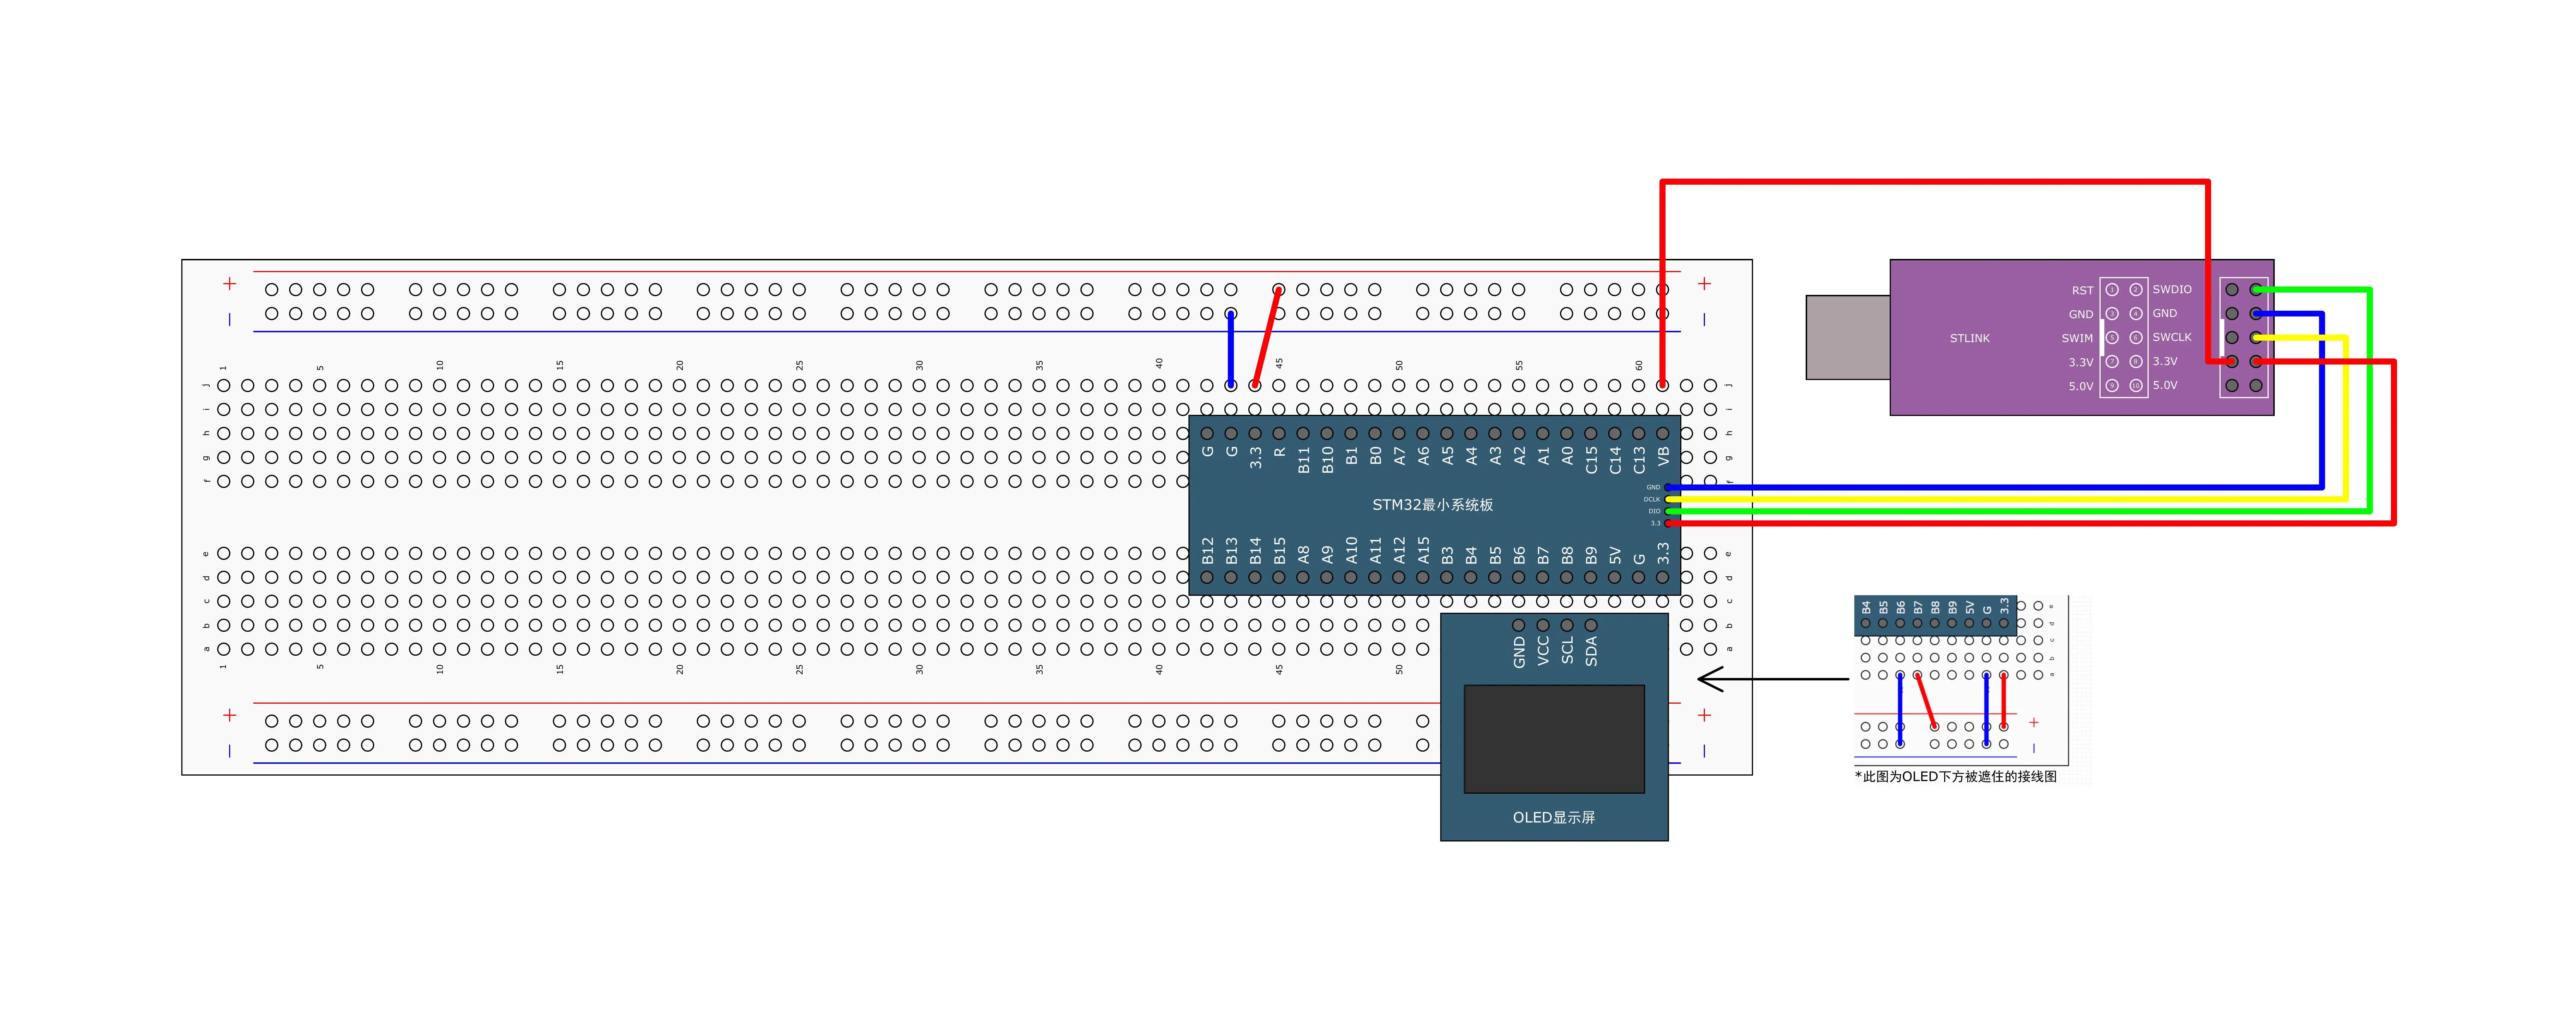
项目默认使用 LSE 32.768kHz 晶振:
PC14/OSC32_IN
PC15/OSC32_OUT
大多数开发板已经安装了 32.768kHz 晶振。
如果需要主电源断开后继续走时:
VBAT → 备用电池或超级电容
GND  → GND
12.4 RTC 时间处理
项目将年月日时分秒转换为 Unix 时间戳,写入 RTC 计数器:
time_cnt = mktime(&time_date) - 8 * 60 * 60;
RTC_SetCounter(time_cnt);
读取时再转换回来:
time_cnt = RTC_GetCounter() + 8 * 60 * 60;
time_date = *localtime(&time_cnt);
这里的 8 60 60 是东八区时区修正。
第 13 章 PWR 电源控制与低功耗
13.0 修改主频
例程 13-1:修改主频
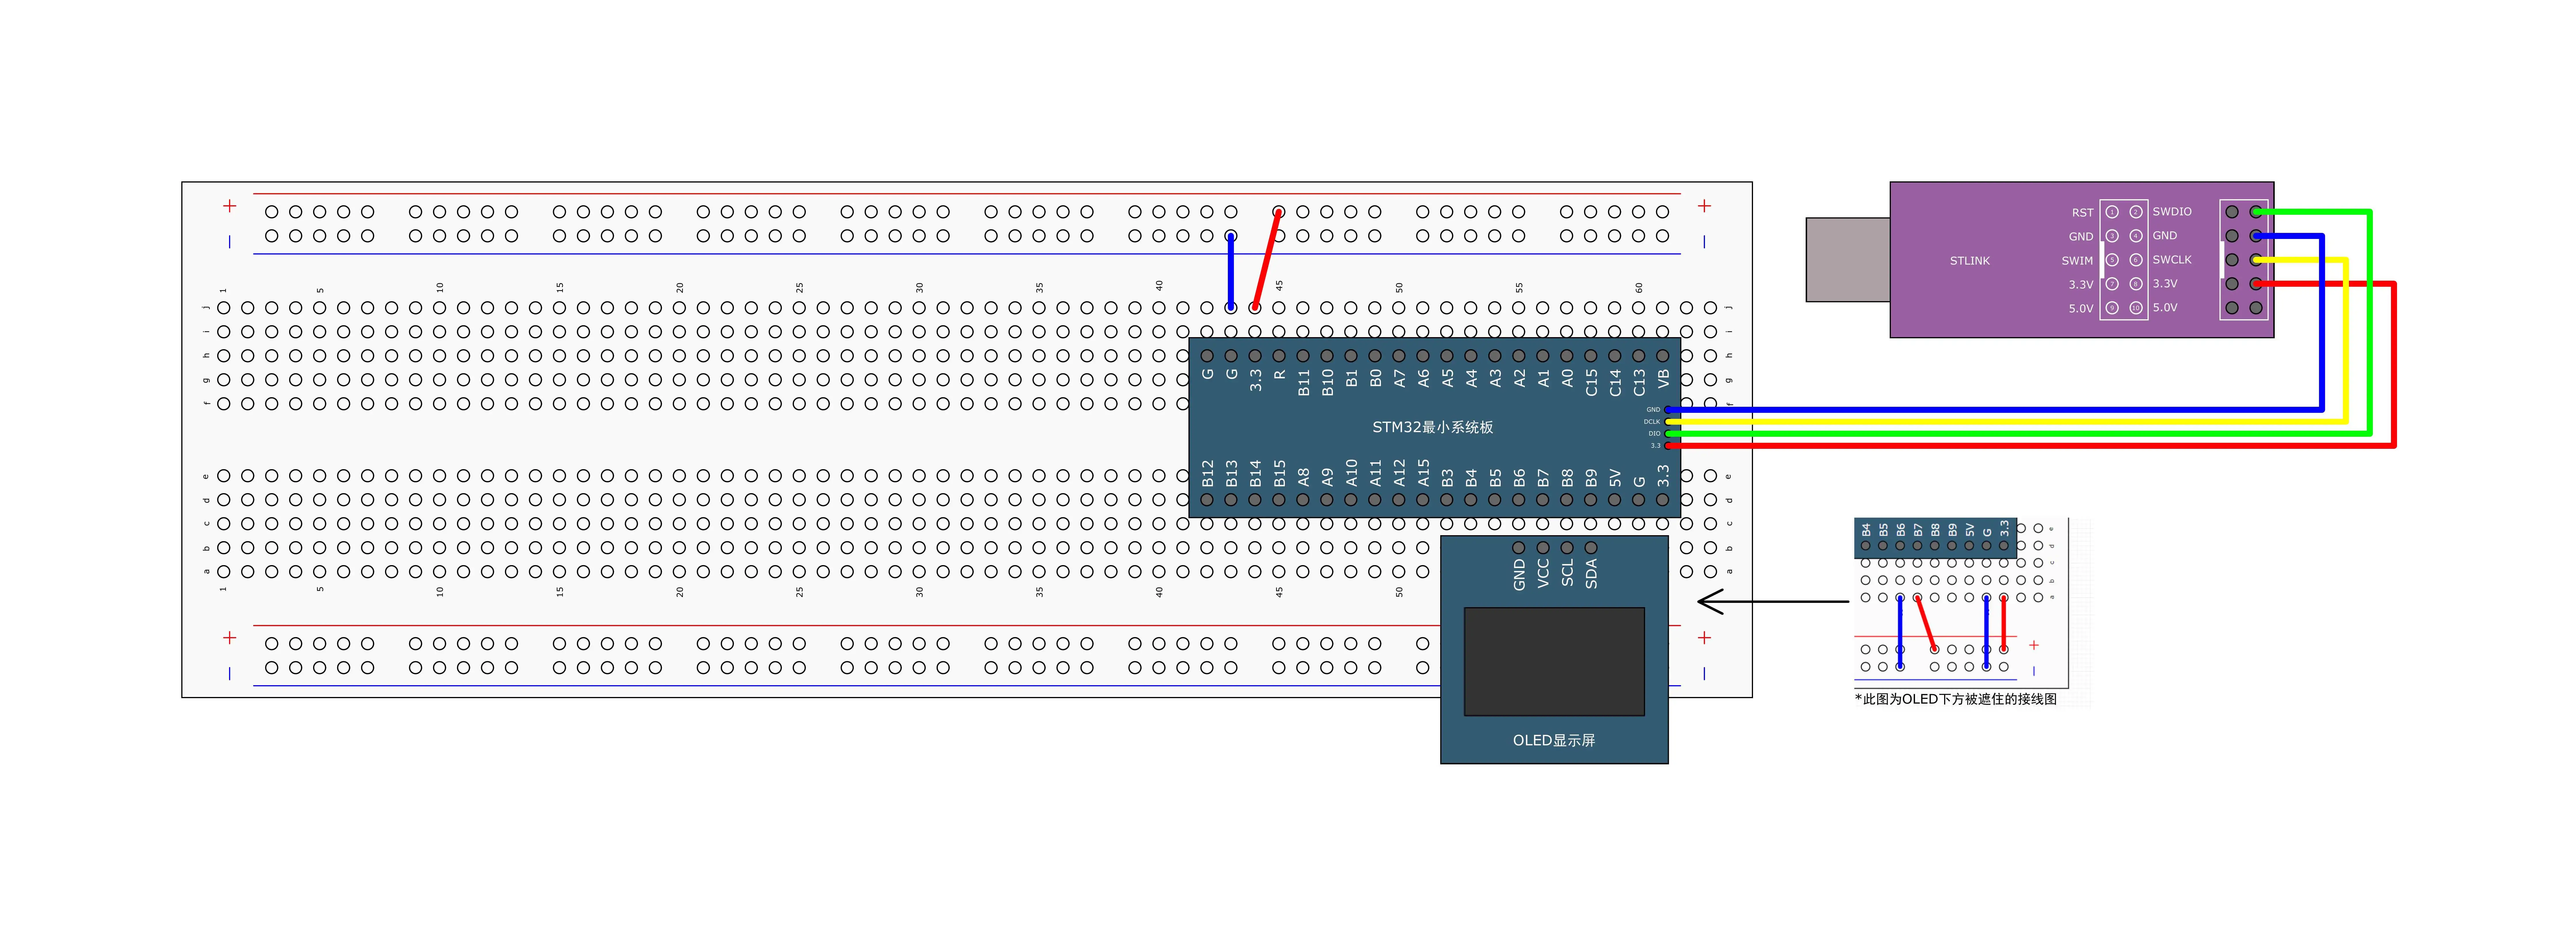
13.1 睡眠模式
例程 13-2:睡眠模式、串口发送与接收
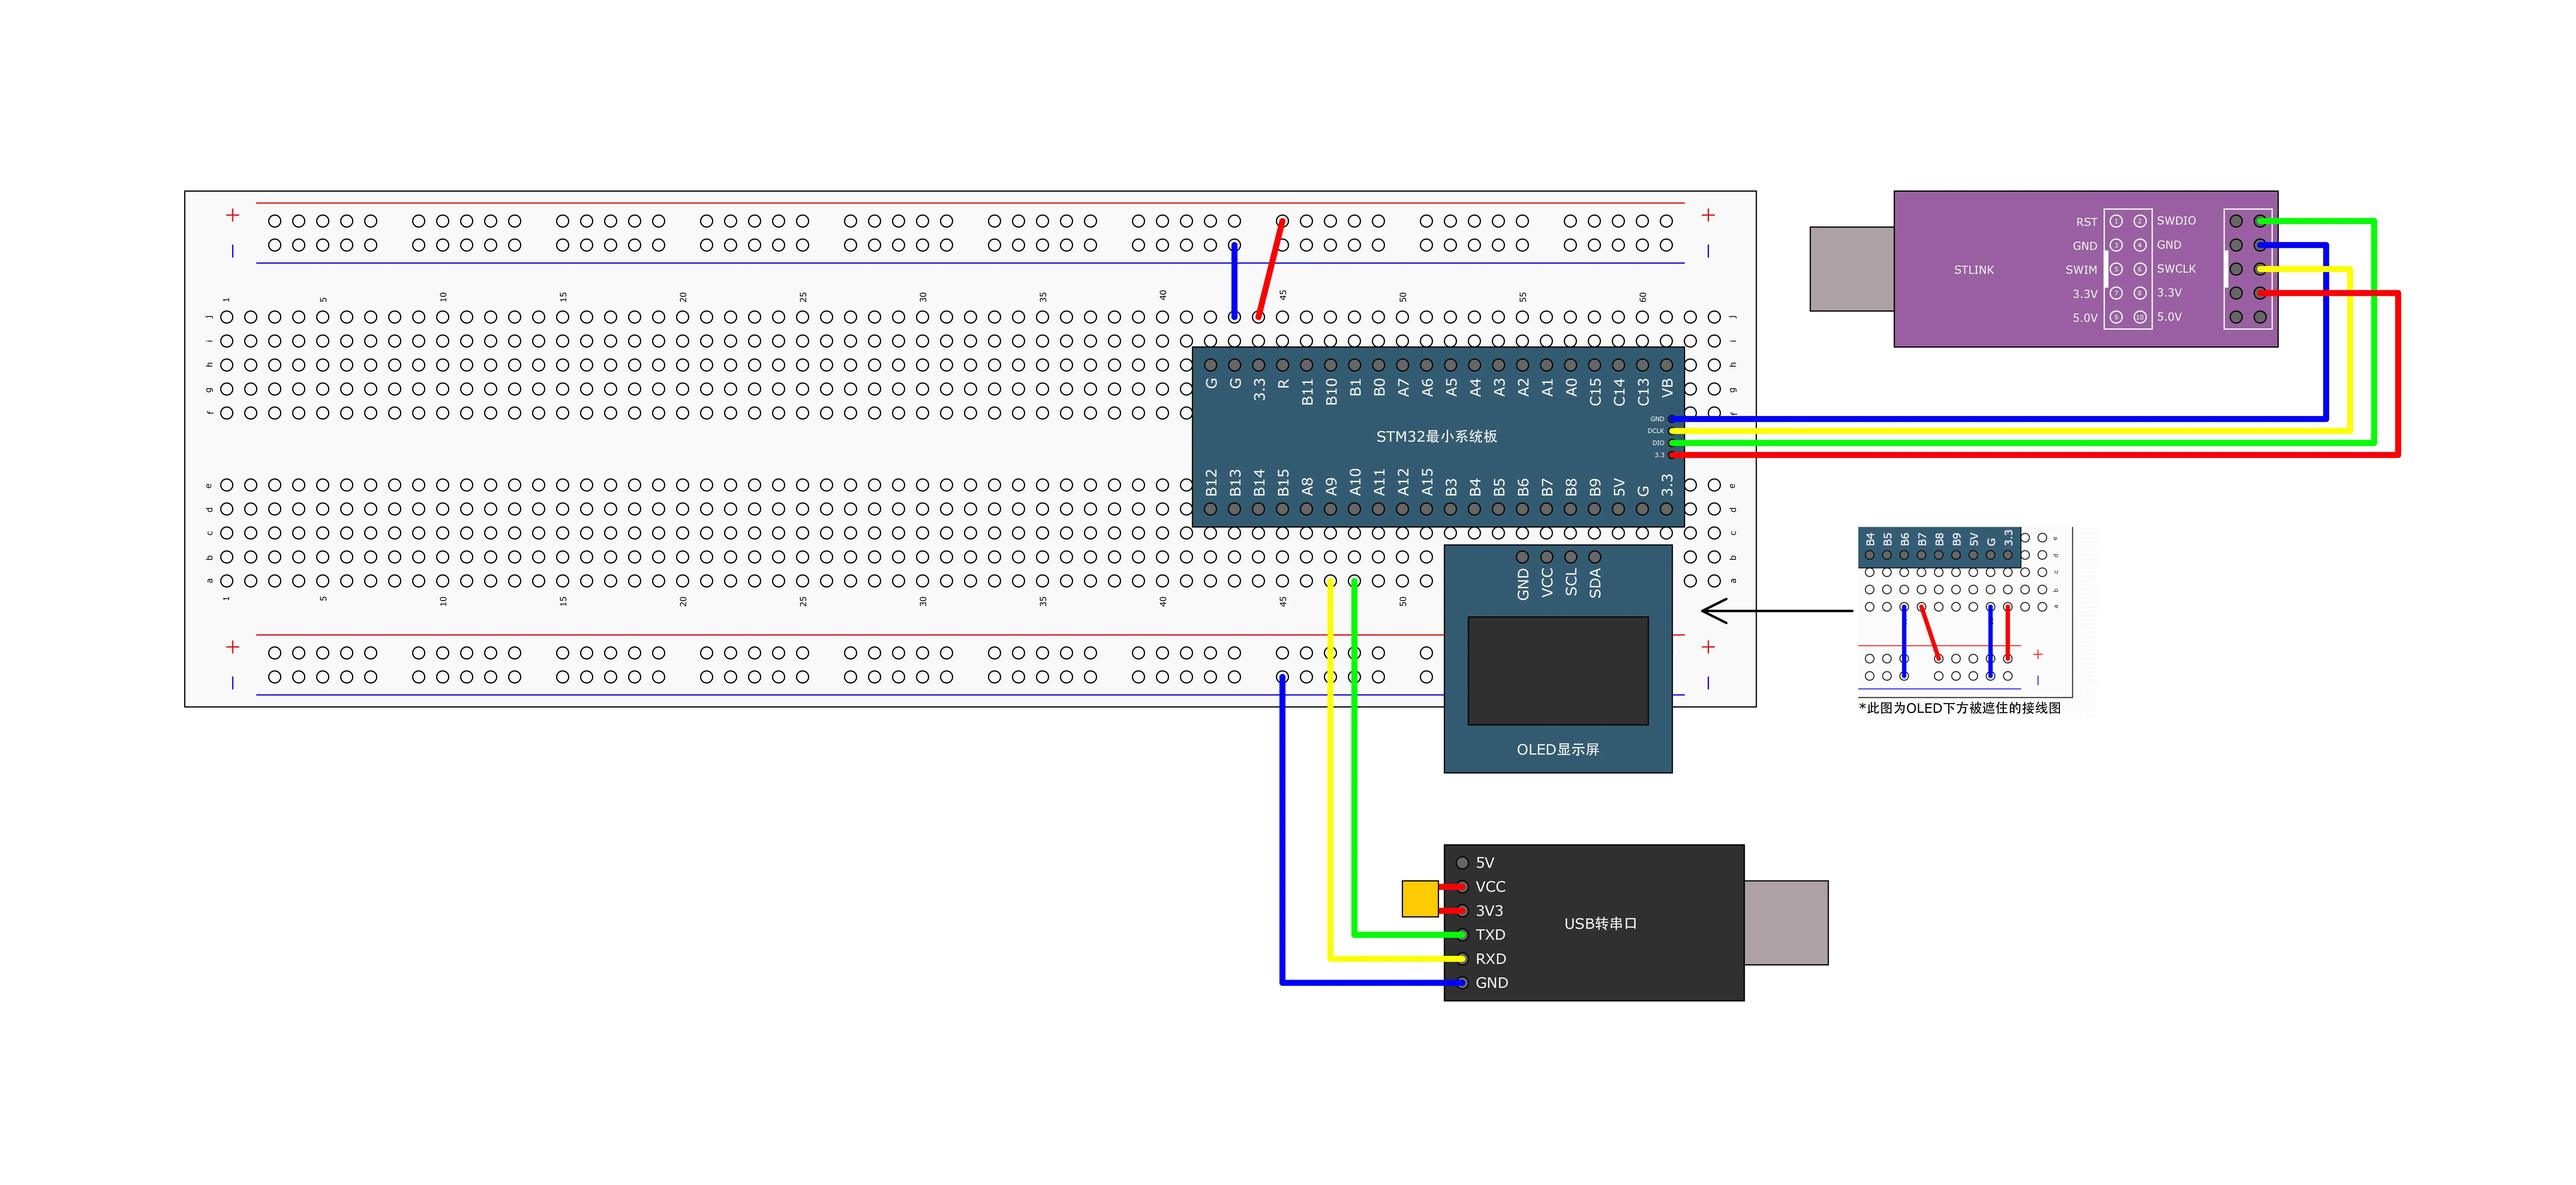
睡眠模式例程使用串口和 OLED:
PA9  → USB 转串口 RX
PA10 ← USB 转串口 TX
PB8  → OLED SCL
PB9  → OLED SDA
进入睡眠:
__WFI(); // 执行以后,CPU 核心停止执行指令。CPU 睡眠后,USART 接收中断到来即可唤醒。
13.2 停止模式
例程 13-3:停止模式与对射式红外传感器计次
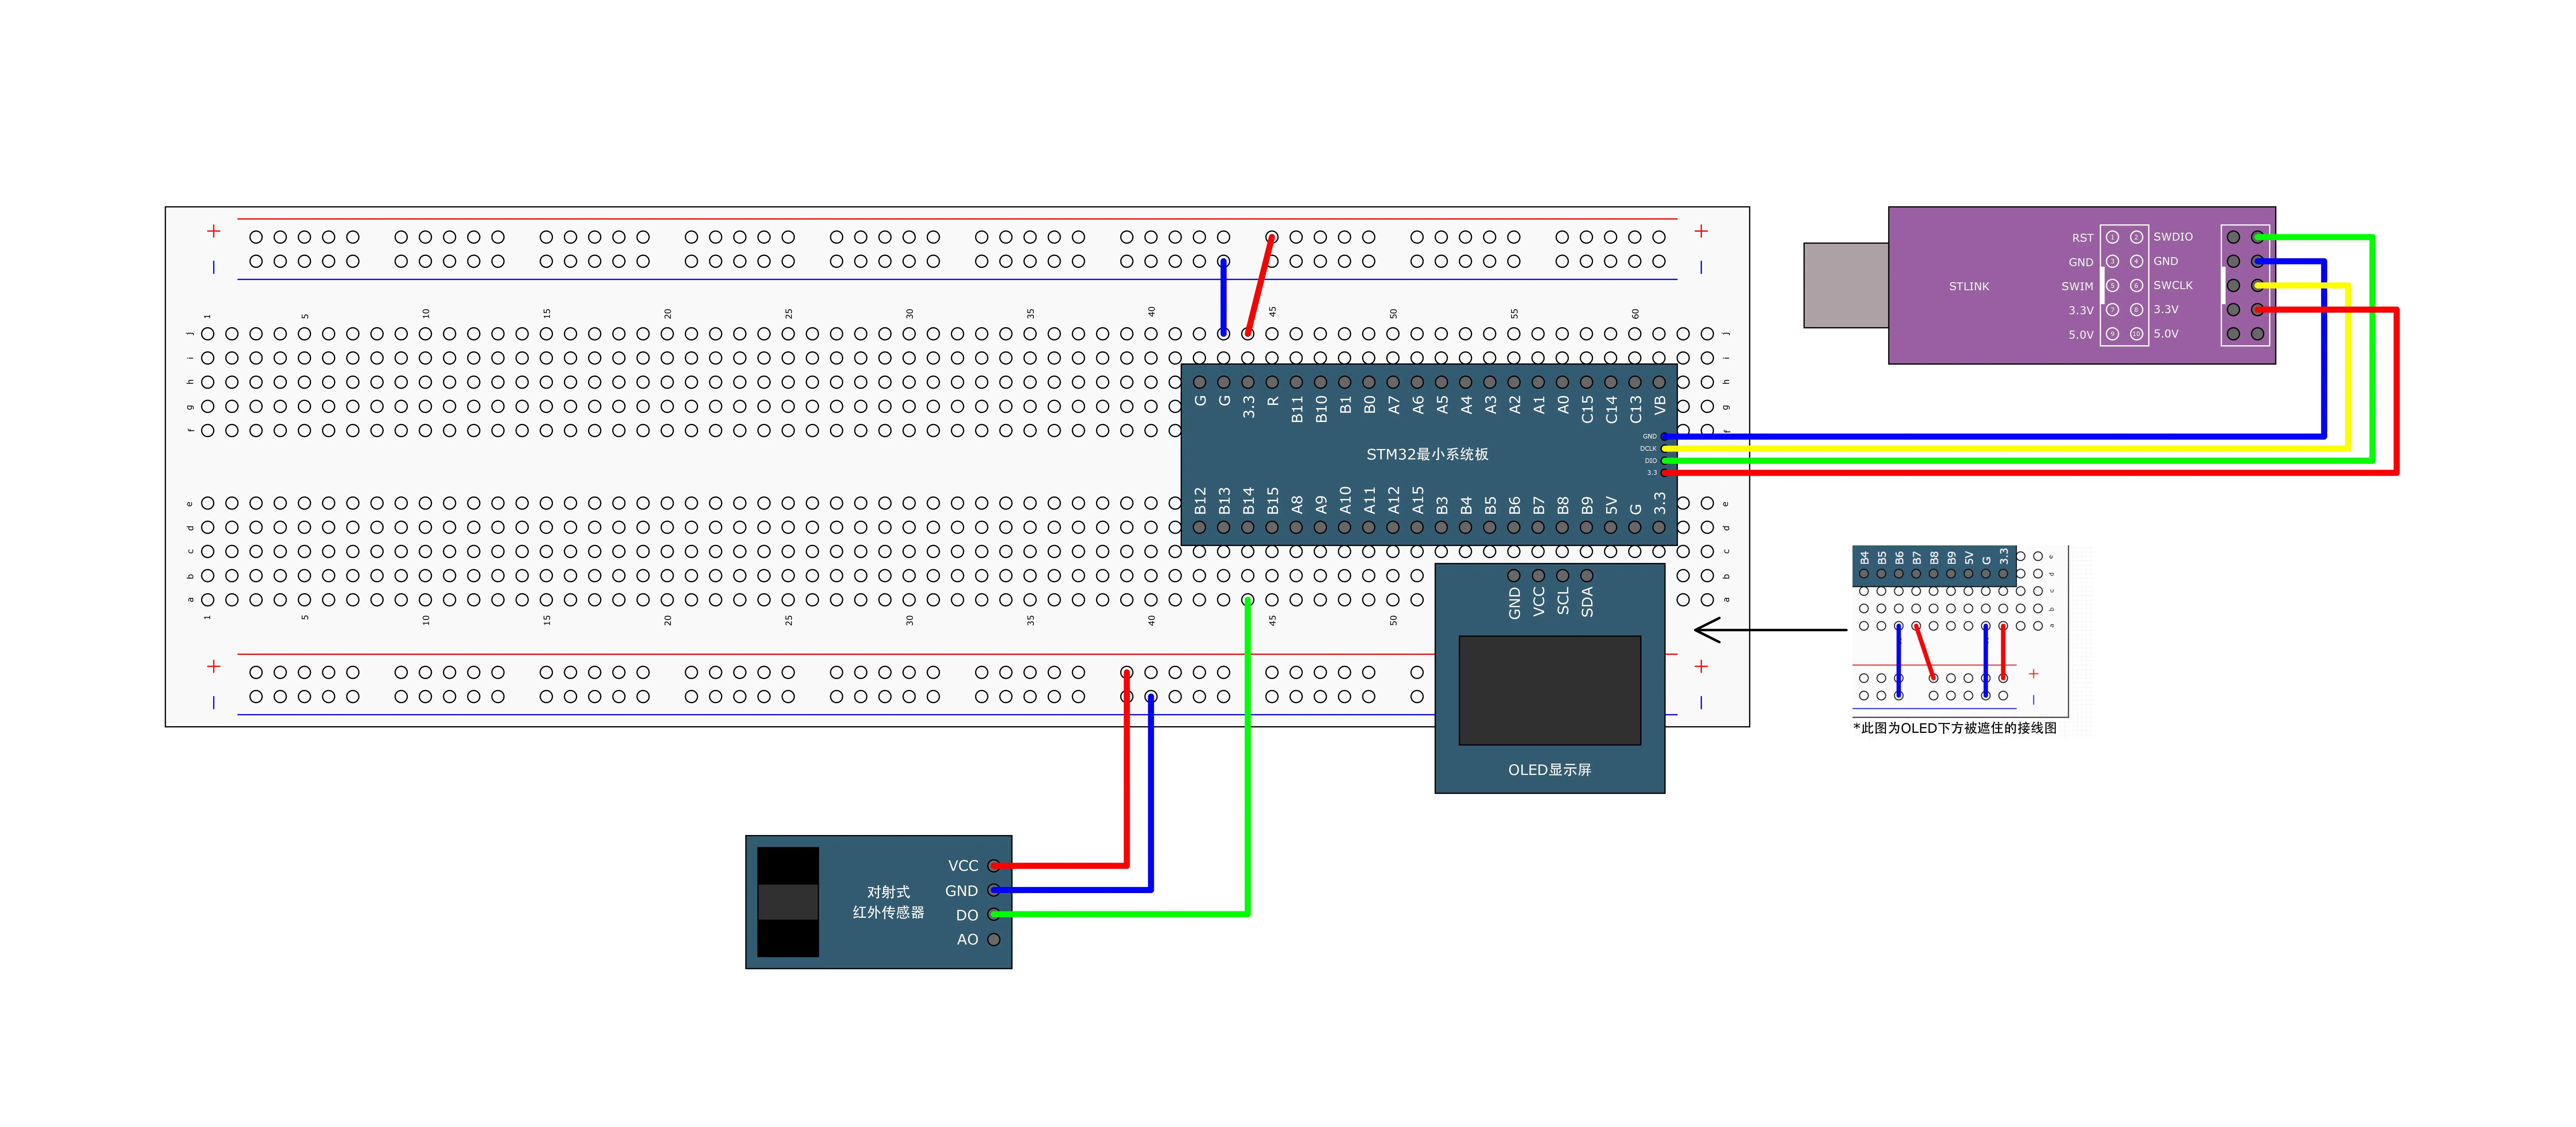
停止模式例程使用红外传感器作为唤醒源:
红外模块 OUT → PB14
红外模块 VCC → 3.3V
红外模块 GND → GND
进入停止模式:
PWR_EnterSTOPMode(
    PWR_Regulator_ON,
    PWR_STOPEntry_WFI
);
停止模式唤醒后,通常需要重新配置系统时钟。
13.3 待机模式
例程 13-4:待机模式与实时时钟
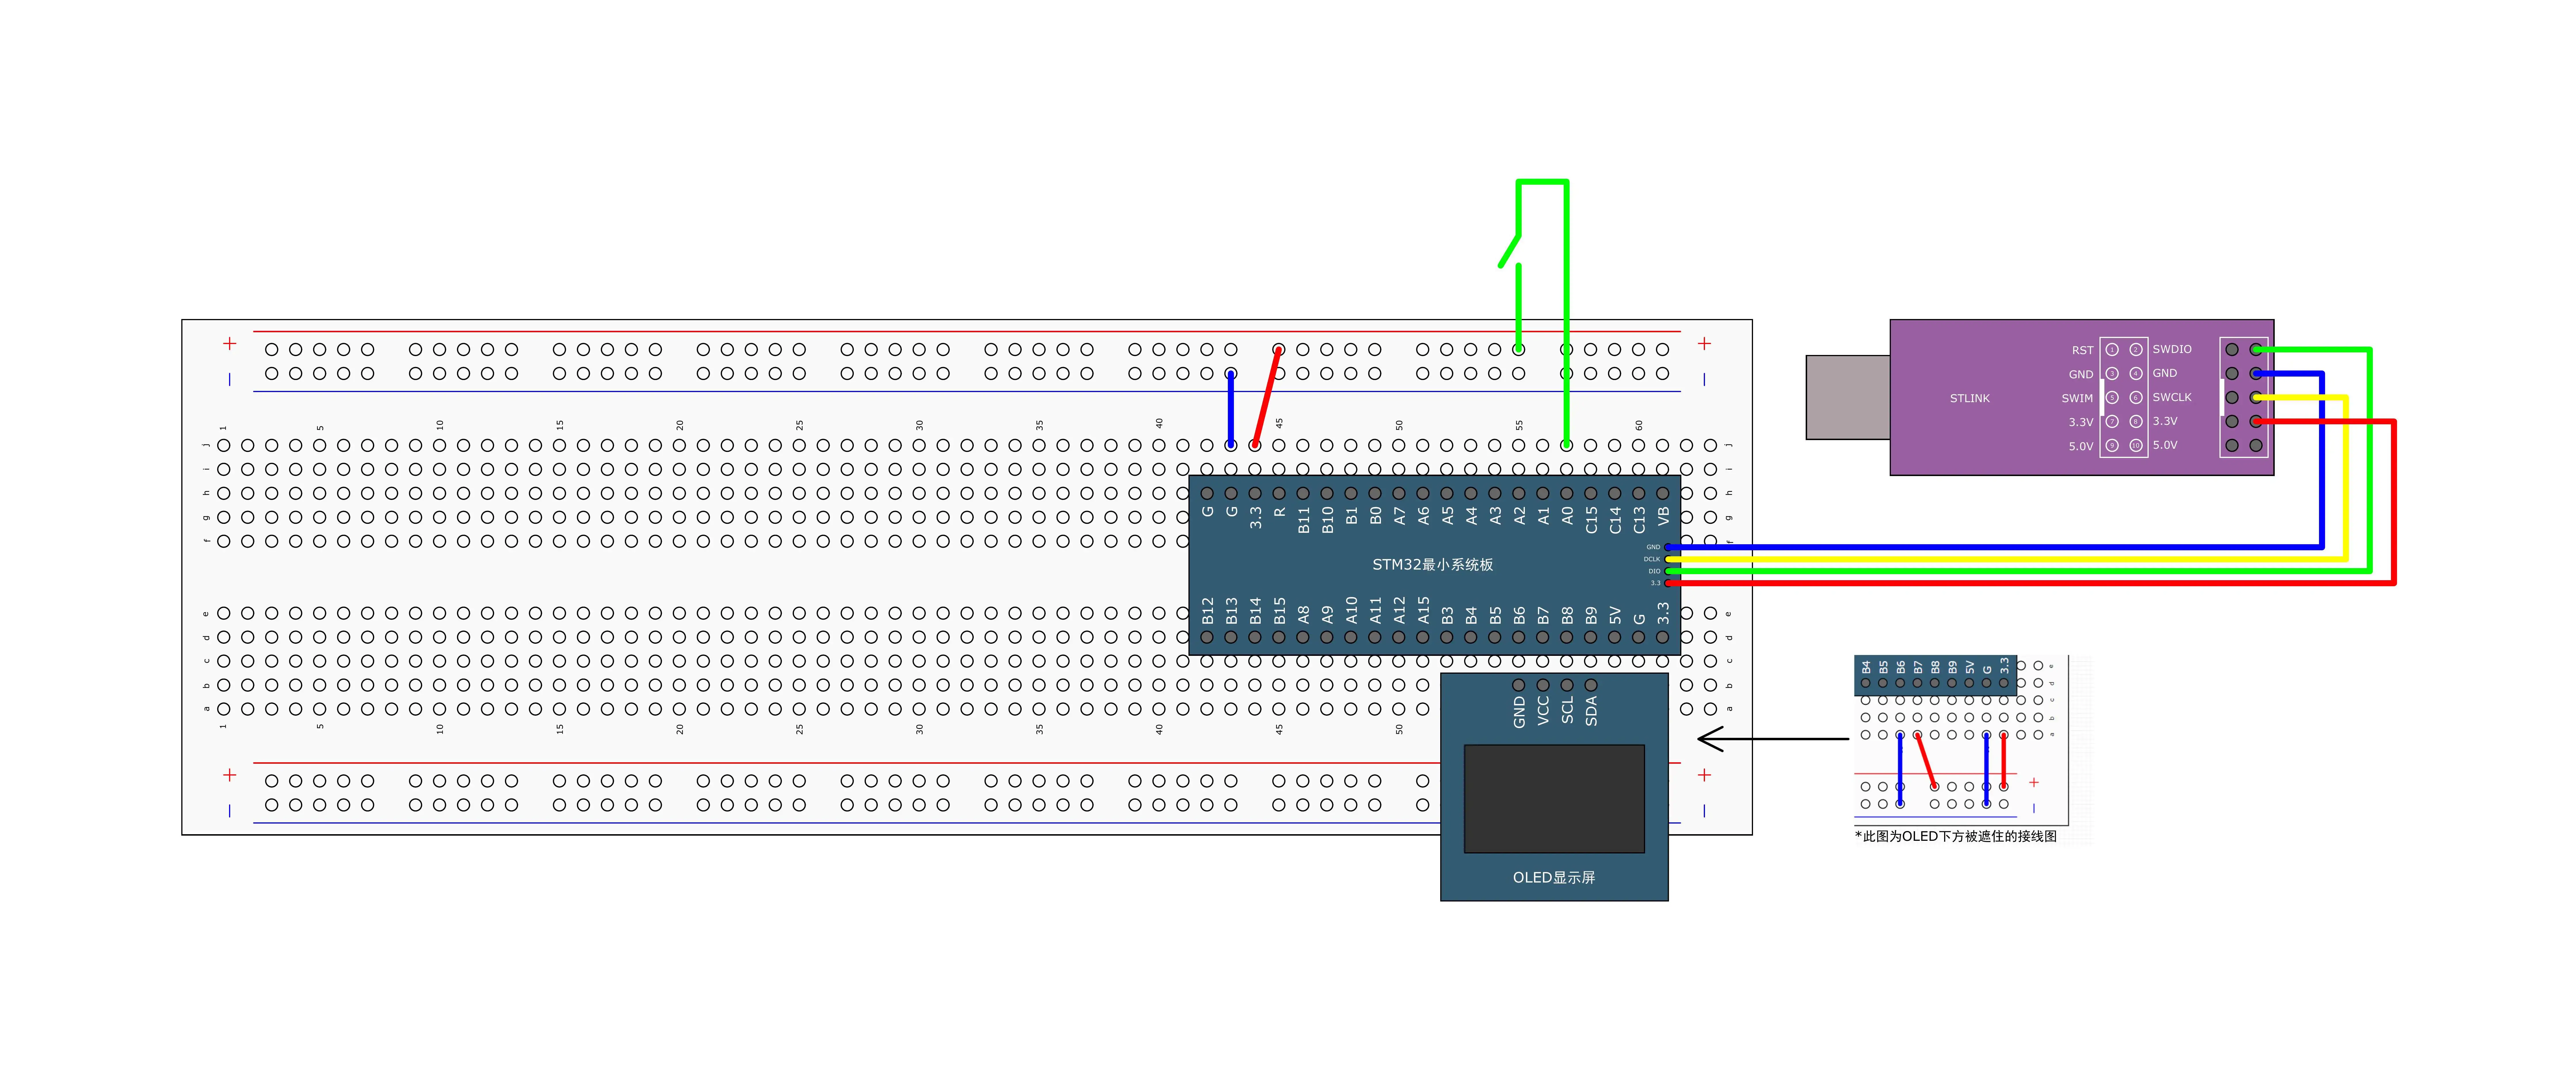
项目启用了 PA0 的 WKUP 唤醒:
PA0 → 10kΩ下拉 → GND
PA0 → 按键一端
按键另一端 → 3.3V
按键按下时,PA0 产生上升沿。
RTC 闹钟唤醒不需要额外外部信号,但需要 RTC 晶振和备份域正常工作。
提示
| 项目 | Sleep | Stop | Standby |
|---|---|---|---|
| CPU | 停止 | 停止 | 关闭 |
| 主时钟 | 基本保持 | 多数停止 | 停止 |
| 外设 | 很多继续 | 大部分停止 | 基本停止 |
| RAM | 保留 | 保留 | 通常丢失 |
| 寄存器 | 保留 | 保留 | 大部分丢失 |
| RTC | 可以工作 | 可以工作 | 可以工作 |
| 功耗 | 较低 | 更低 | 最低 |
| 唤醒速度 | 最快 | 较快 | 最慢 |
| 唤醒后 | 继续运行 | 继续但常要恢复时钟 | 接近重新启动 |
| 常见唤醒 | 任意中断 | EXTI/RTC 等 | WKUP/RTC 等 |
-
Sleep:CPU 打瞌睡
-
Stop:公司停工,但东西还在办公室
-
Standby:公司关门,只留保安和时钟
第 14 章 独立看门狗与窗口看门狗
提示
MCU 的一种自恢复机制。如果程序因为死循环、跑飞、任务卡死等原因不能正常执行,就让硬件自动复位 MCU。
“看门狗”可以理解成一个一直倒计时的硬件计时器。程序正常运行时必须定期告诉它:我还活着,不要复位。
这个动作就叫 喂狗 / Refresh Watchdog。
14.1 独立看门狗
例程 14-1:独立看门狗
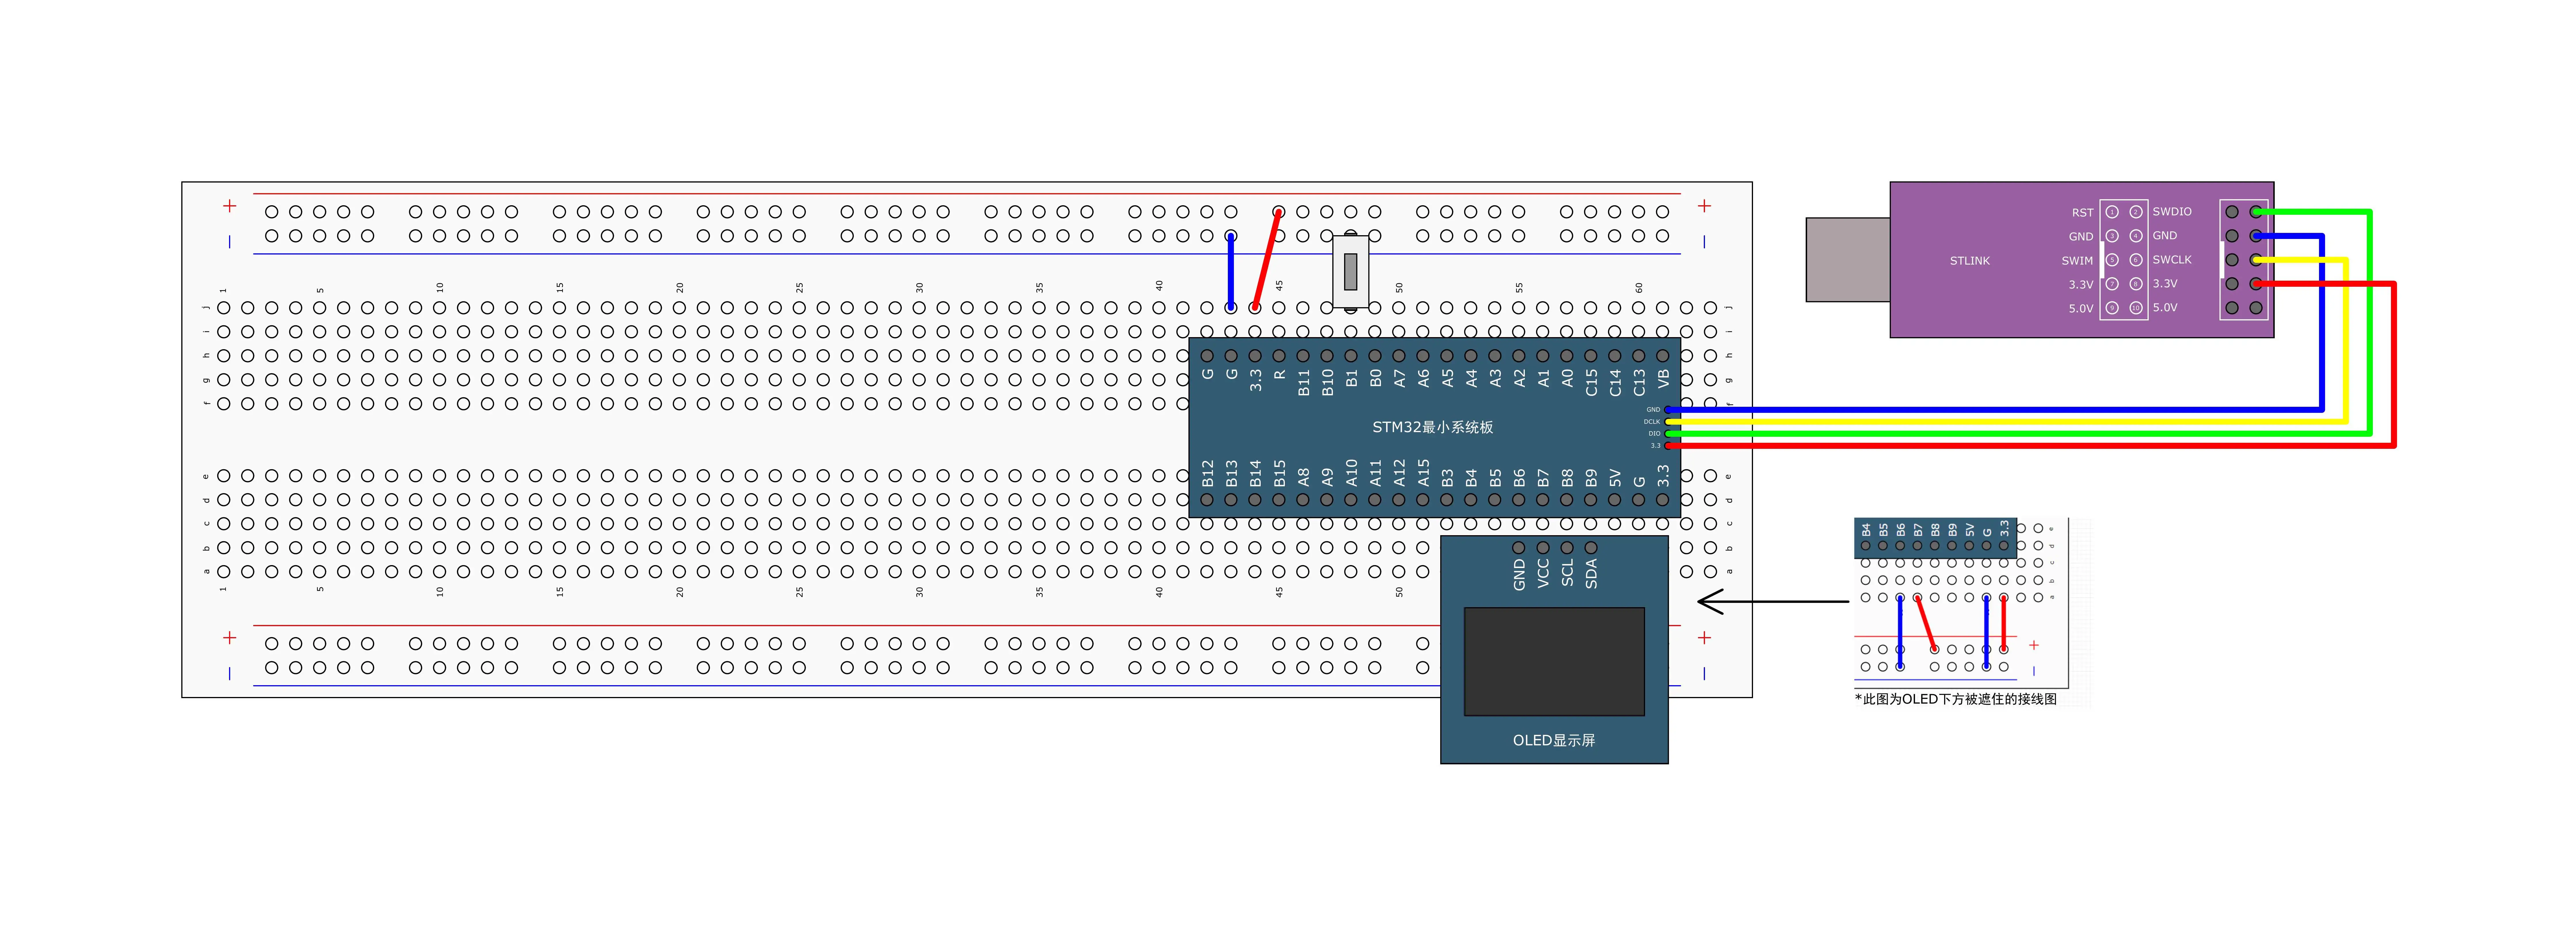
看门狗不需要额外外接电路。项目初始化:
IWDG_WriteAccessCmd(IWDG_WriteAccess_Enable);  // 配置倒计时速度
IWDG_SetPrescaler(IWDG_Prescaler_16);
IWDG_SetReload(2499);  // 设置倒计时初值
IWDG_ReloadCounter();  // 装载计数器
IWDG_Enable();  // 启动看门狗
主循环中喂狗:
IWDG_ReloadCounter();如果程序死循环或长时间不喂狗,芯片会复位。
提示
主循环怎么喂狗?
最简单:
while (1)
{
    // 正常程序

    IWDG_ReloadCounter();
}
只要程序正常执行:
业务
 ↓
业务
 ↓
喂狗
 ↓
业务
 ↓
业务
 ↓
喂狗
IWDG 永远到不了 0。
在 RTOS 系统里,更好的设计通常是:
Task A ─→ 我正常
Task B ─→ 我正常
Task C ─→ 我正常
            ↓
      Watchdog Task
            ↓
确认所有关键任务正常
            ↓
          喂狗
例如:
if (task_a_alive &&
    task_b_alive &&
    task_c_alive)
{
    IWDG_ReloadCounter();
}
这样只要某个关键任务失效,就停止喂狗。
14.2 窗口看门狗
例程 14-2:窗口看门狗
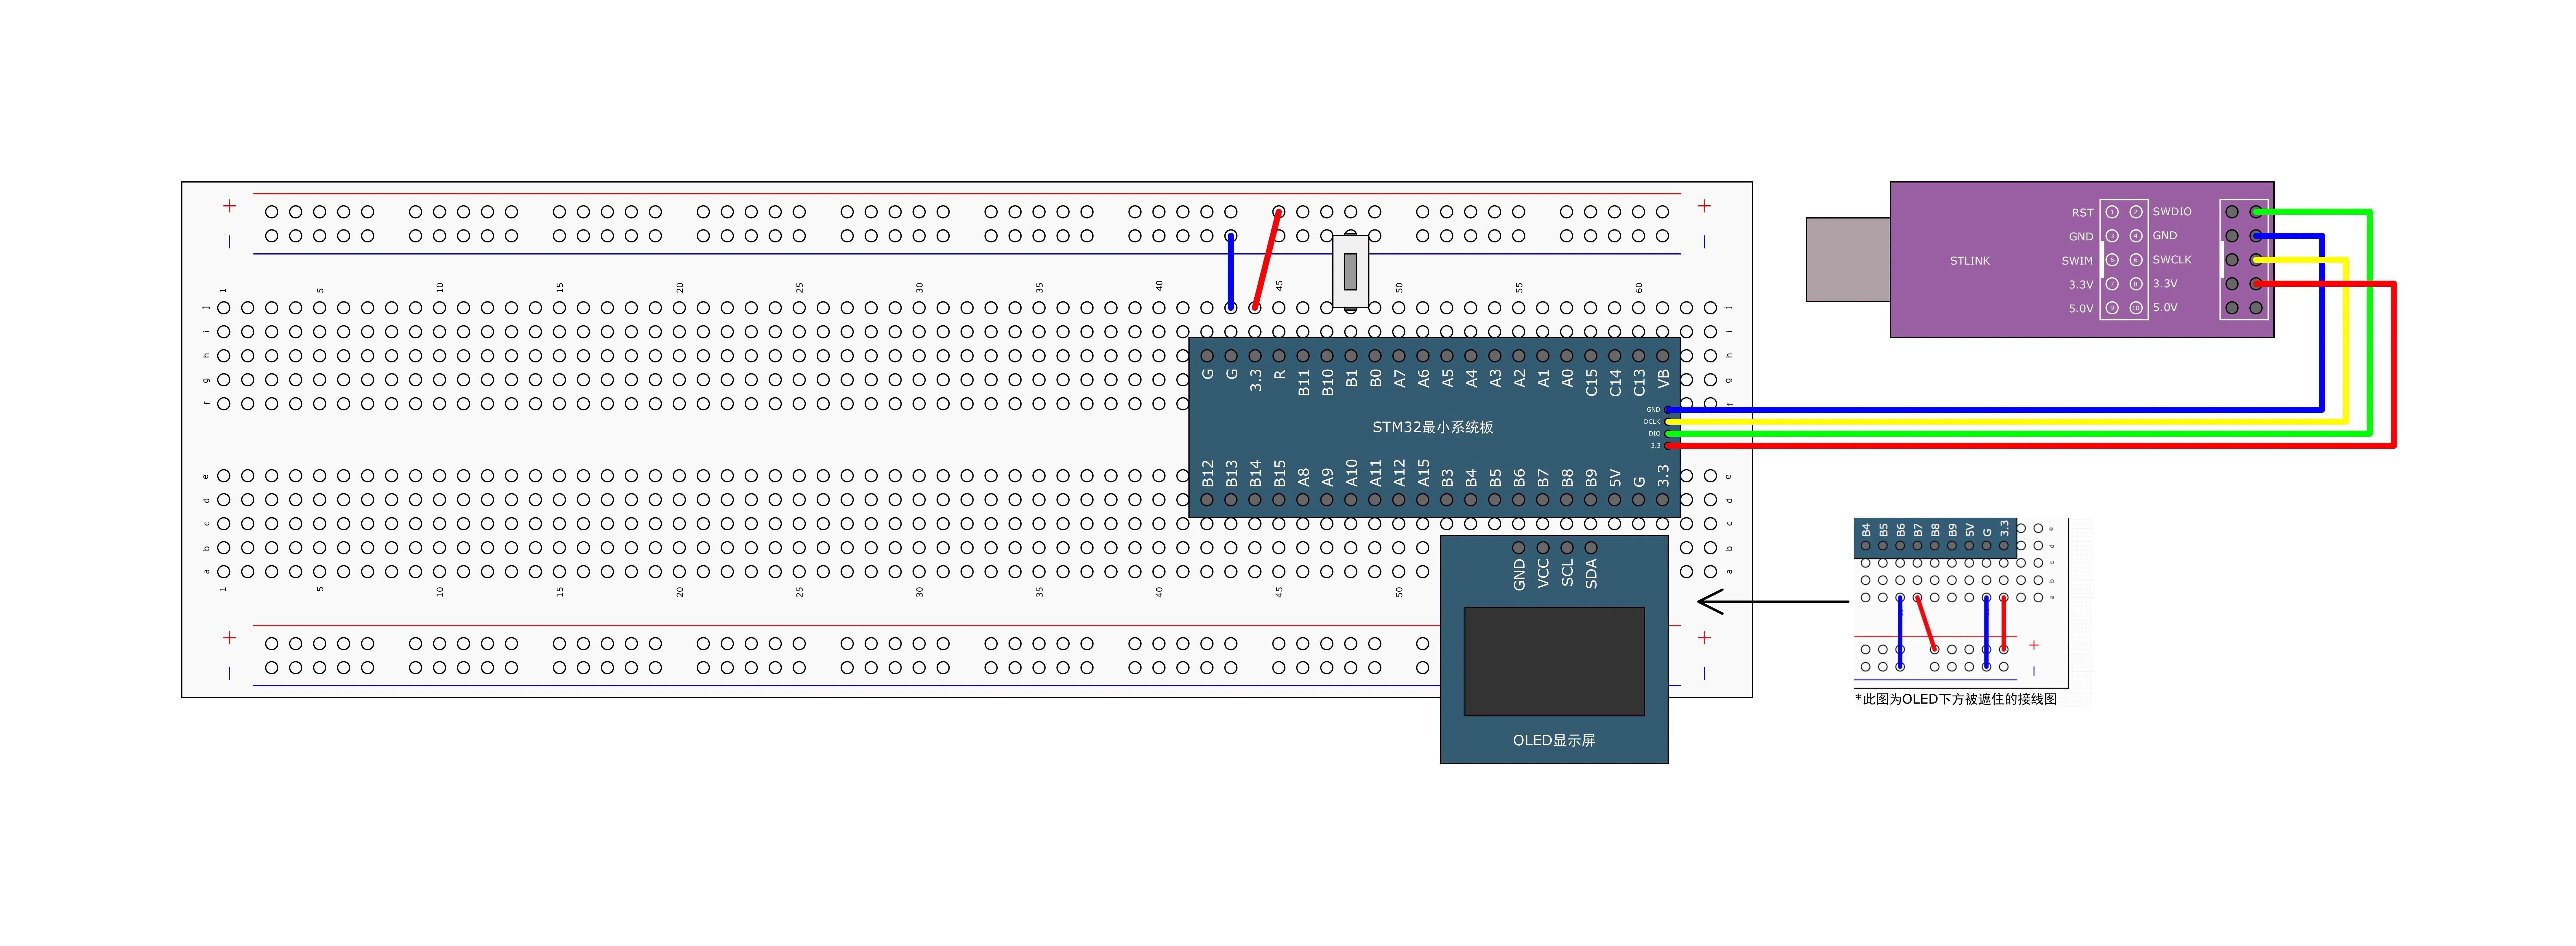
窗口看门狗也不需要外部电路:
WWDG_SetPrescaler(WWDG_Prescaler_8);
WWDG_SetWindowValue(0x40 | 21);
WWDG_Enable(0x40 | 54);
窗口看门狗要求在允许的时间范围内刷新计数器,太早和太晚都可能复位。
提示
Window Watchdog,窗口看门狗。
它和 IWDG 最大区别是:IWDG 只怕你喂得太晚;WWDG 不仅怕太晚,也怕太早。
| 对比 | IWDG 独立看门狗 | WWDG 窗口看门狗 |
|---|---|---|
| 英文 | Independent Watchdog | Window Watchdog |
| 主要目标 | 防止长时间不响应 | 检测程序执行节奏异常 |
| 喂太晚 | 复位 | 复位 |
| 喂太早 | 没问题 | 可能复位 |
| 喂狗要求 | 超时前即可 | 必须在时间窗口内 |
| 时钟 | 独立 LSI | 通常来自 APB 时钟 |
| 是否依赖系统时钟 | 较少 | 较多 |
| 配置难度 | 简单 | 更复杂 |
| 常见用途 | 系统最终保护 | 对执行周期要求严格的系统 |
第 15 章 内部 Flash 与参数保存
不用外接 W25Q64,也可以直接利用 STM32 芯片内部的 Flash 保存少量配置参数,而且断电后数据不会丢。
提示
烧录 STM32 程序的时候,其实程序本身就是放在内部 Flash 里的。
可以简单理解成:
STM32
│
├── CPU
├── SRAM
│   └── 程序运行时的变量
│
└── Internal Flash
    ├── 程序代码
    ├── 常量
    └── 可以预留一部分保存参数
| 项目 | SRAM | Flash |
|---|---|---|
| 速度 | 很快 | 较慢 |
| CPU 可直接使用 | 是 | 是 |
| 断电后数据 | 丢失 | 保留 |
| 修改次数 | 几乎不用考虑 | 有擦写寿命 |
| 是否需要擦除 | 不需要 | 写之前通常需要 |
| 适合 | 程序运行变量 | 长期保存参数 |
| 项目 | STM32 内部 Flash | W25Q64 |
|---|---|---|
| 是否需要外接芯片 | 不需要 | 需要 |
| 接口 | CPU 直接访问 | SPI |
| 容量 | 要和程序共享 | 独立 8 MB |
| 保存少量参数 | 很适合 | 也可以 |
| 保存大量日志 | 不太适合 | 更合适 |
| 保存文件 | 不推荐 | 很适合 |
| 擦写寿命问题 | 有 | 有 |
| 程序被误擦风险 | 有 | 不影响 MCU 程序 |
| Backup Register | Internal Flash | |
|---|---|---|
| 容量 | 极小 | 较大 |
| 需要 VBAT | 是,若希望主电源断开后保持 | 不需要 |
| 擦写寿命 | 不像 Flash 那样按页擦写 | 有擦写寿命 |
| 写入速度 | 快 | 慢一些 |
| 用途 | RTC 标志、少量状态 | 参数配置 |
15.1 电路连接
例程 15-1:读写内部 FLASH
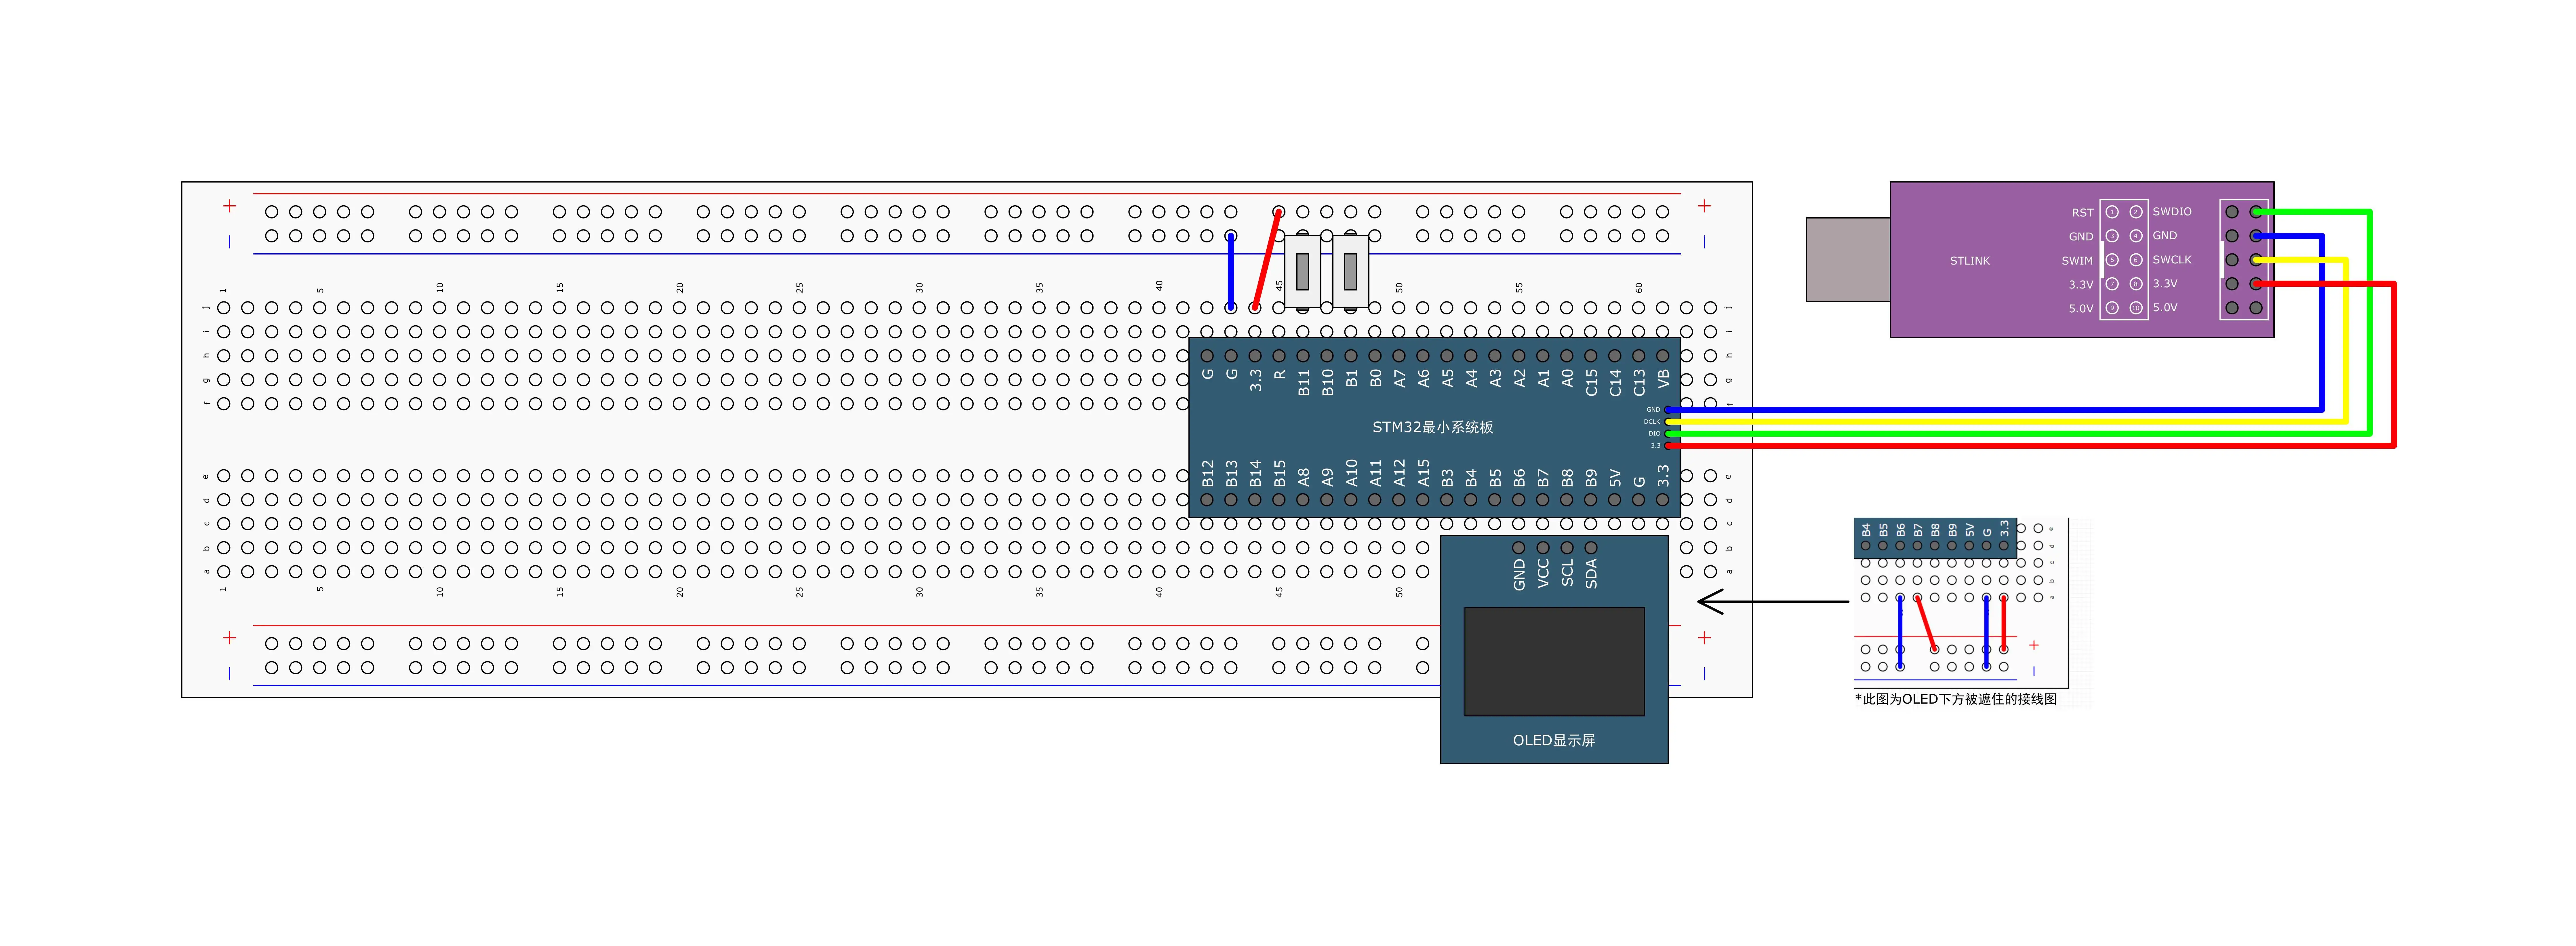
内部 Flash 实验不需要外接芯片,数据保存在 STM32 内部。
如果使用 OLED 观察数据:
OLED SCL → PB8
OLED SDA → PB9
15.2 Flash 读写
读取半字:
uint16_t MyFLASH_ReadHalfWord(
    uint32_t Address
)
{
    return *(__IO uint16_t *)(Address);
}
写入半字:
void MyFLASH_ProgramHalfWord(
    uint32_t Address,
    uint16_t Data
)
{
    FLASH_Unlock();
    FLASH_ProgramHalfWord(Address, Data);
    FLASH_Lock();
}
15.3 参数保存流程
项目使用有效标志判断 Flash 中是否有有效数据:
if (MyFLASH_ReadHalfWord(
        STORE_START_ADDRESS
    ) != 0xA5A5)
{
    MyFLASH_ErasePage(
        STORE_START_ADDRESS
    );

    MyFLASH_ProgramHalfWord(
        STORE_START_ADDRESS,
        0xA5A5
    );
}
完整的参数保存过程:
Flash 读取
  → 检查有效标志
  → 加载到 SRAM
  → 程序运行中修改 SRAM
  → 需要保存时擦除 Flash 页
  → 将 SRAM 数据重新写入 Flash
注意:
- 不要擦除存放程序的区域。
- Flash 写入前通常必须先擦除。
- Flash 不能无限次擦写。
- 重要参数应加入版本号、长度和 CRC。
- 断电保护需要更完善的数据提交策略。
15.4 读取芯片 ID
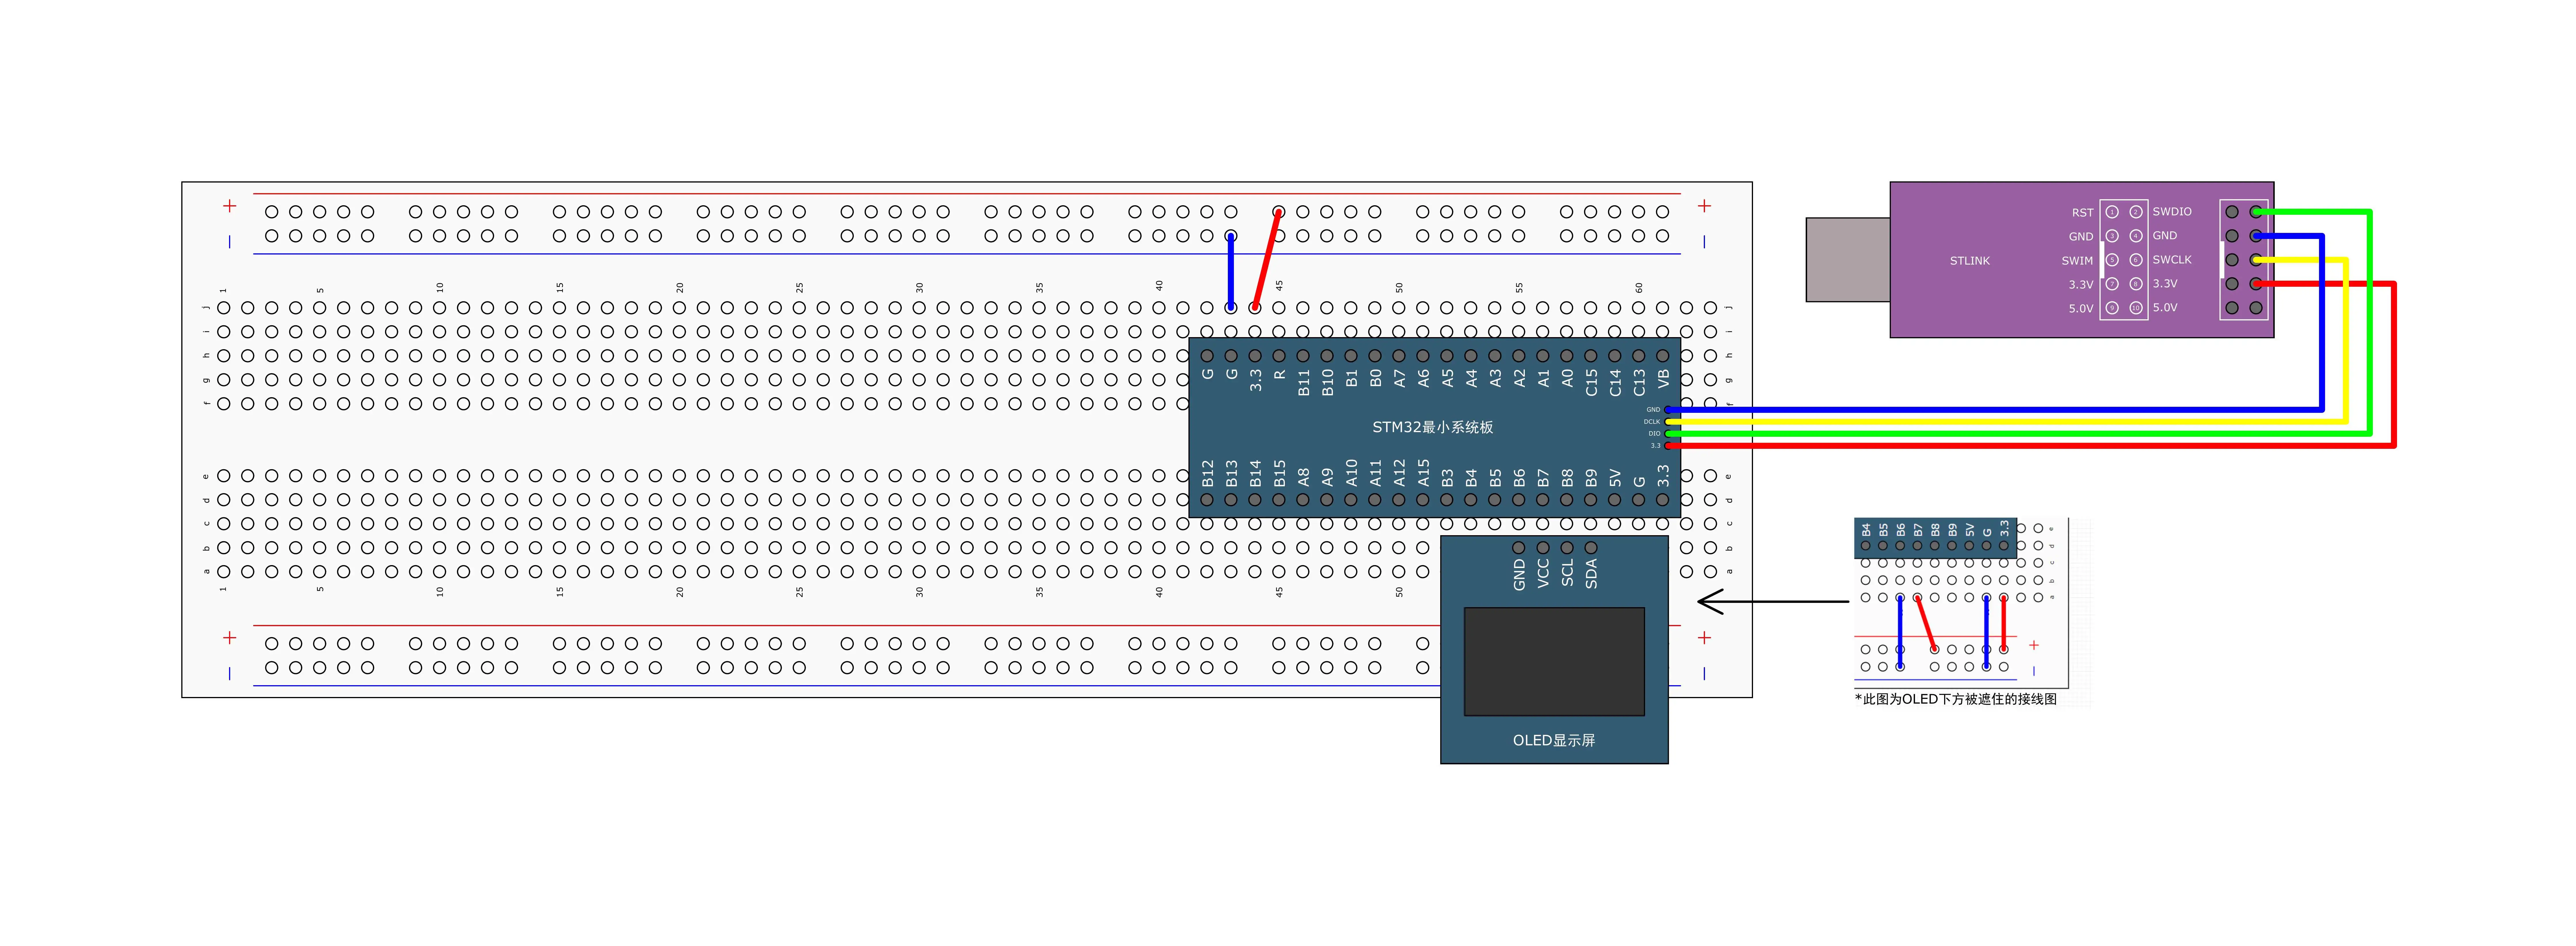
例程 15-2:读取芯片 ID
第三部分:综合实践
16. 综合项目:传感器数据显示与参数保存
可以将多个章节组合成一个小型数据采集系统。
16.1 硬件连接
电位器输出      → PA0/ADC
按键 1           → PB1
OLED SCL        → PB8
OLED SDA        → PB9
USB 转串口 RX     → PA9
USB 转串口 TX     → PA10
所有模块 GND 共地
16.2 程序结构
int main(void)
{
    OLED_Init();
    Key_Init();
    AD_Init();
    Serial_Init();
    Store_Init();

    while (1)
    {
        uint16_t ad_value;

        ad_value = AD_GetValue();

        OLED_ShowNum(
            1,
            1,
            ad_value,
            4
        );

        Serial_Printf("ADC=%d\r\n", ad_value);

        if (Key_GetNum() == 1)
        {
            Store_Data[1]++;
            Store_Save();
        }

        Delay_ms(100);
    }
}
16.3 综合项目涉及的知识
- GPIO:按键输入。
- ADC:模拟量采集。
- OLED:本地显示。
- USART:上传数据。
- Flash:保存参数。
- 延时:控制采样周期。
后续还可以增加:
- 定时器触发 ADC。
- DMA 自动搬运采样数据。
- RTC 给采样数据加时间戳。
- W25Q64 保存大量历史数据。
- 看门狗提高系统可靠性。
- 低功耗模式降低电池消耗。
第四部分:调试方法
17. 下载失败排查
按以下顺序检查:
- 开发板是否供电。
- ST-LINK 是否被电脑识别。
- GND 是否连接。
- SWDIO 和 SWCLK 是否接反。
- Keil 芯片型号是否正确。
- BOOT0 是否处于正常用户 Flash 启动状态。
- 复位脚是否被外部电路拉低。
18. LED 不亮
检查:
- LED 是否低电平有效。
- GPIO 时钟是否开启。
- GPIO 是否配置为推挽输出。
- LED 是否接反。
- 是否使用了当前工程对应的引脚。
19. 按键没有反应
检查:
- 按键是否接到 GND。
- 是否使用上拉输入。
- 按键按下时读取值是否为 0。
- 是否卡在等待按键释放的循环中。
- 是否存在 PB1 引脚复用冲突。
20. OLED 没有显示
检查:
- VCC 和 GND 是否正确。
- SCL 是否接 PB8。
- SDA 是否接 PB9。
- OLED 是 I2C 版本还是 SPI 版本。
- I2C 上拉是否存在。
- OLED 驱动版本是否和硬件版本匹配。
21. 串口乱码
检查:
- TX 和 RX 是否交叉。
- 是否共地。
- 波特率是否一致。
- 数据位、停止位、校验位是否一致。
- 使用的是 TTL 串口而不是 RS-232。
- 串口模块电平是否兼容 3.3V。
22. I2C 没有应答
检查:
- SCL 和 SDA 是否接反。
- 上拉电阻是否存在。
- MPU6050 是否供电。
- AD0 电平是否决定了正确地址。
- 代码使用的是 8 位地址还是 7 位地址。
- 总线是否被某个设备拉死。
23. SPI 读不到 W25Q64 ID
检查:
- CS 是否接 PA4。
- SCK、MISO、MOSI 是否对应正确。
- W25Q64 是否使用 3.3V。
- SPI 模式是否为模式 0。
- WP 和 HOLD 是否处于有效高电平。
- 片选是否在一帧通信期间保持低电平。
24. 定时器频率不正确
重新检查:
定时器时钟
预分频 PSC
自动重装 ARR
APB1/APB2 分频
定时器时钟倍频规则
特别是 STM32F1 中,当 APB 预分频器不为 1 时,定时器时钟可能是对应 APB 时钟的两倍。
第五部分:学习建议
推荐每个例程按照以下步骤学习:
- 先看电路连接。
- 找到 main.c。
- 找到初始化函数。
- 找到对应的 Hardware 或 System 驱动。
- 对照芯片参考手册理解寄存器配置。
- 编译下载,观察实验现象。
- 修改一个参数,再次验证现象变化。
- 尝试把当前模块与前一章模块组合。
推荐学习顺序:
GPIO 输出
  → GPIO 输入
  → OLED
  → 外部中断
  → 定时器
  → PWM
  → ADC
  → DMA
  → USART
  → I2C
  → SPI
  → RTC
  → 低功耗
  → 看门狗
  → Flash
最终目标不是记住每个库函数,而是能够独立完成以下流程:
分析硬件
  → 选择引脚
  → 配置时钟
  → 配置 GPIO
  → 配置外设
  → 设计中断或 DMA
  → 编写驱动接口
  → 在 main 中组织应用逻辑
  → 下载、测量和调试
这就是从“会运行例程”走向“能够设计 STM32 应用”的完整路径。
第六部分:对后续学习 RT-Thread(自补)
| 当前项目内容 | 后续 RT-Thread 中的对应概念 |
|---|---|
| GPIO、LED、按键 | RT-Thread Pin 设备 |
| USART 串口收发 | RT-Thread Serial 设备、FinSH/msh |
| 外部中断 | GPIO 中断回调、信号量、事件 |
| 定时器中断 | 硬件定时器、软件定时器、线程延时 |
| PWM、输入捕获、编码器 | PWM 设备、定时器设备 |
| ADC | ADC 设备、采样线程 |
| ADC + DMA | DMA 缓冲区、完成回调、消息通知 |
| I²C、SPI | I²C/SPI 总线设备和传感器驱动 |
| Flash、RTC、看门狗 | Flash、RTC、Watchdog 设备 |
| 串口数据包状态机 | RT-Thread 串口线程中的协议解析 |
Hardware、System 模块划分 | RT-Thread 驱动层、应用层、设备框架 |
例如当前代码中的:
while (1)
{
    KeyNum = Key_GetNum();
    Delay_ms(100);
}
以后通常会变成:
void key_thread_entry(void *parameter)
{
    while (1)
    {
        key_scan();
        rt_thread_mdelay(100);
    }
}
也就是说,硬件功能不变,只是程序从“一个大循环”变成“多个线程 + 设备驱动 + 同步通信”。
RT-Thread 通常会在 MCU 底层驱动之上再封装一层,甚至几层。
大致结构是:
你的应用代码
    ↓
RT-Thread 线程、信号量、消息队列、设备 API
    ↓
RT-Thread 设备框架
    ↓
GD32 BSP / HAL / 标准外设库
    ↓
GD32 寄存器和硬件
例如:
| 裸机写法 | RT-Thread 中可能的写法 |
|---|---|
GPIO_Init()、GPIO_SetBits() | rt_pin_mode()、rt_pin_write() |
自己写 USART_IRQHandler() | 使用 uart1 设备,调用 rt_device_read/write() |
Delay_ms() | rt_thread_mdelay() |
| 自己配置定时器中断 | rt_timer_create(),或使用硬件定时器设备 |
| 自己写 I²C 起始、停止、读写 | 使用 I²C 总线设备和设备驱动 |
| 自己维护串口接收标志 | 串口设备 + 缓冲区 + 信号量/消息队列 |
| 自己写 Flash 操作 | FAL、KV 存储或具体 Flash 驱动 |
比如当前项目中的串口流程可能是:
USART 中断
    ↓
接收字节
    ↓
自己拼接数据包
    ↓
设置 Serial_RxFlag
    ↓
main循环处理
在 RT-Thread 中通常变成:
串口底层驱动
    ↓
RT-Thread 串口设备
    ↓
串口接收线程
    ↓
消息队列/信号量
    ↓
协议解析线程
    ↓
业务处理
但要注意,RT-Thread 并不是把硬件功能“变没了”,而是把常用操作统一封装起来。底层仍然需要:
- 配置 GD32 的时钟和引脚;
- 选择正确的 UART、SPI、ADC、DMA;
- 编写或使用 BSP 驱动;
- 处理中断、DMA 和硬件异常。
所以学习当前项目依然有价值:你以后调用 rt_device_write() 时,能理解它最终还是在操作 UART 的发送寄存器;使用 ADC 设备时,也知道背后涉及采样、触发、DMA 和缓冲区。
RT-Thread 还额外引入了当前裸机项目没有的概念:
- 线程和任务调度;
- 优先级和时间片;
- 信号量、互斥锁、事件、消息队列;
- 线程栈和堆;
- 阻塞与唤醒;
- 多线程共享数据的保护;
- 驱动和设备的统一接口。
可以把它理解为:
当前项目学习“硬件怎么工作”;RT-Thread 再封装一层,解决“多个功能如何同时、有组织地工作”。
最重要的是先分清三种东西:
rt_thread_mdelay():RT-Thread 的线程延时;rt_timer:RT-Thread 软件定时器;- GD32 的硬件定时器:真正产生 PWM、输入捕获或硬件中断的外设。
它们名字都叫“定时器”或“延时”,但所在层次不同。